TeleOp'u klavyeyle ya da kumandayla sür
Bu sayfada TeleOp programını başlatacak, robotu klavyeyle ya da bilgisayara bağlı kumandayla süreceksin.
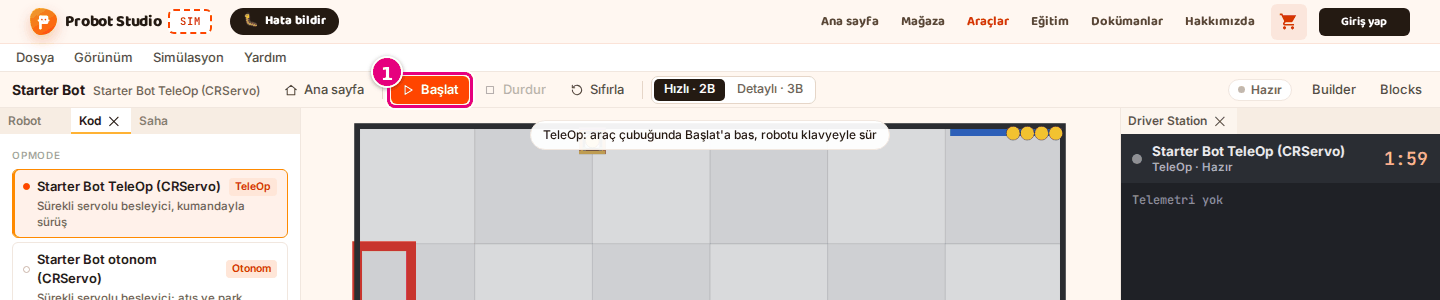
TeleOp 120 saniye koşar ve yalnız sen Başlat'a basınca başlar. Klavye ve kumanda programa gamepad1 olarak gider. İkinci kumanda (gamepad2) yoktur.
Başlamadan önce
- Kod bölümünde "TeleOp" rozetli bir program seçili. Hazır örnek: Starter Bot robotu ile Starter Bot TeleOp (CRServo) programı.
- Çalışma alanı açık. Sahnenin üstünde "TeleOp: araç çubuğunda Başlat'a bas, robotu klavyeyle sür" yazar.
Ana sayfada alt şeritteki Başlat'a basarsan çalışma alanı açılır ve sürüş doğrudan başlar. O zaman aşağıda 1. adımı atla.
Klavyeyle sür
İpucu
Bir sayı kutusuna ya da listeye yazarken tuşlar robota gitmez. Robot kıpırdamıyorsa sahneye bir kez tıkla, sonra tuşa bas.
- Araç çubuğunda Başlat'a bas.
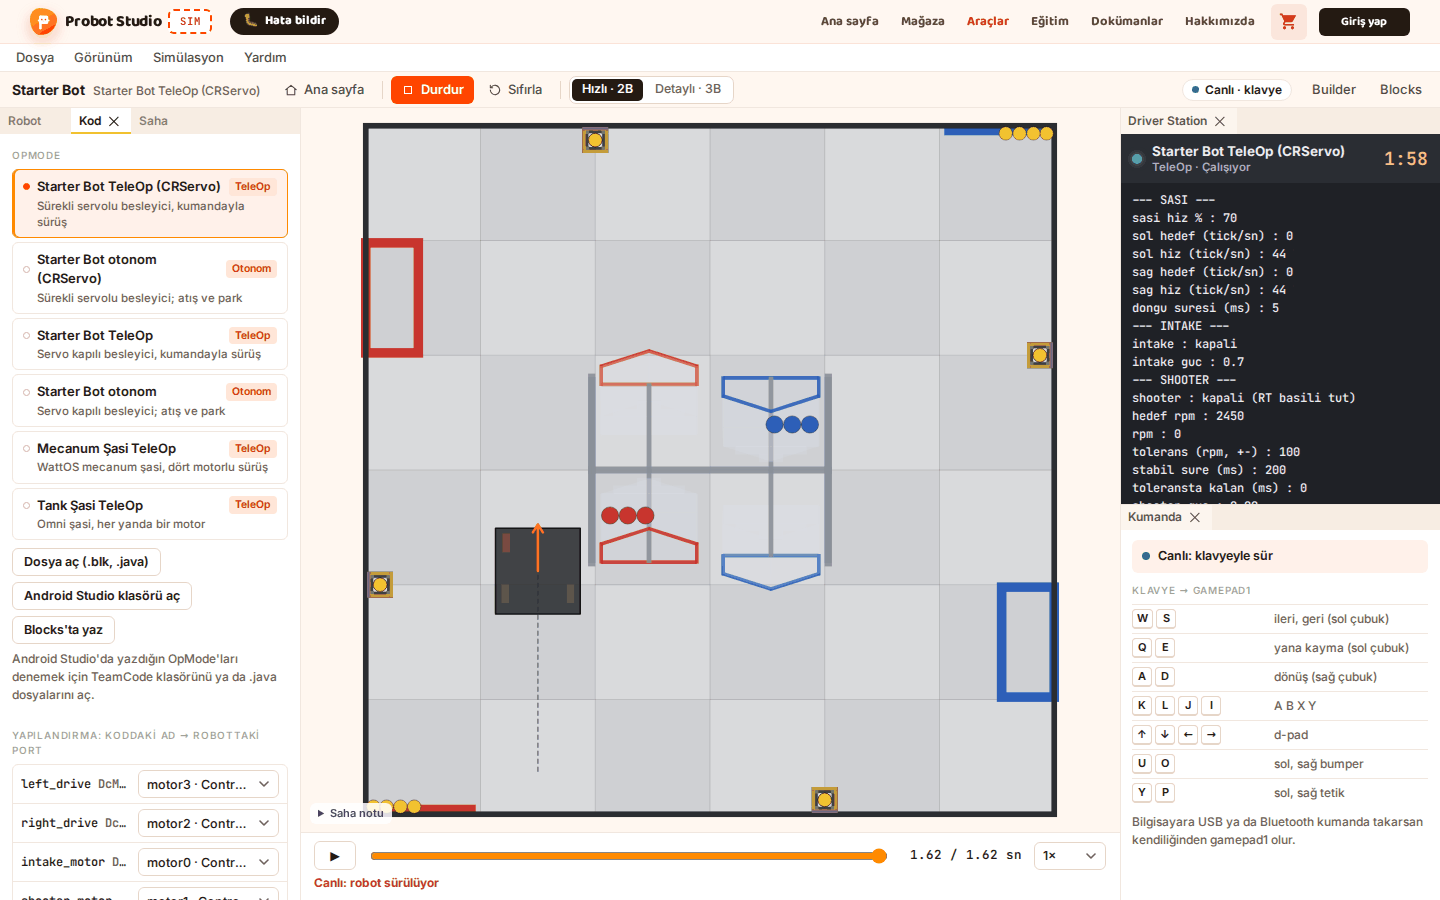
- Robotu ileri götürmek için W'yi, geri götürmek için S'yi basılı tut.
- Döndürmek için A ya da D'ye basılı tut.
- Bitirmek için araç çubuğunda Durdur'a bas.
Sonuç: Sürüş boyunca durum rozetinde "Canlı · klavye", Kumanda panelinde "Canlı: klavyeyle sür", zaman çizelgesinde "Canlı: robot sürülüyor" yazar. Durdur'dan sonra rozet "Bitti" olur.
Başka pencereye geçince basılı tuşlar bırakılır.
Tuşları öğren
Kumanda panelindeki tabloda tuşlar yazar. Panel kapalıysa Yardım > Kumanda tuşları'nı seç. Dar ekranda bu komut bir şey yapmaz; sahnenin altındaki Kumanda sekmesine bas.
| Tuş | gamepad1'de |
|---|---|
| W / S | Sol çubuk ileri / geri |
| A / D | Sağ çubuk sol / sağ (dönüş) |
| Q / E | Sol çubuk sol / sağ (yana kayma) |
| K L J I | A, B, X, Y düğmeleri |
| ↑ ↓ ← → | D-pad |
| U / O | Sol bumper / sağ bumper |
| Y / P | Sol tetik / sağ tetik |
Tuşlar ancak program o düğmeyi okuyorsa bir iş yapar. Örneğin Starter Bot TeleOp atış ve besleme için düğmeleri kullanır. Sim tuşun klavyedeki yerine bakar, Türkçe F klavyede de aynı yerdeki tuşlara bas: Kısayollar.
Kumandayla sür
- Kumandayı bilgisayara USB ya da Bluetooth ile bağla.
- Kumandada herhangi bir düğmeye bir kez bas. Tarayıcı kumandayı ancak bir düğmeye basınca görür.
- Araç çubuğunda Başlat'a bas.
- Kumandanın çubuklarıyla sür.
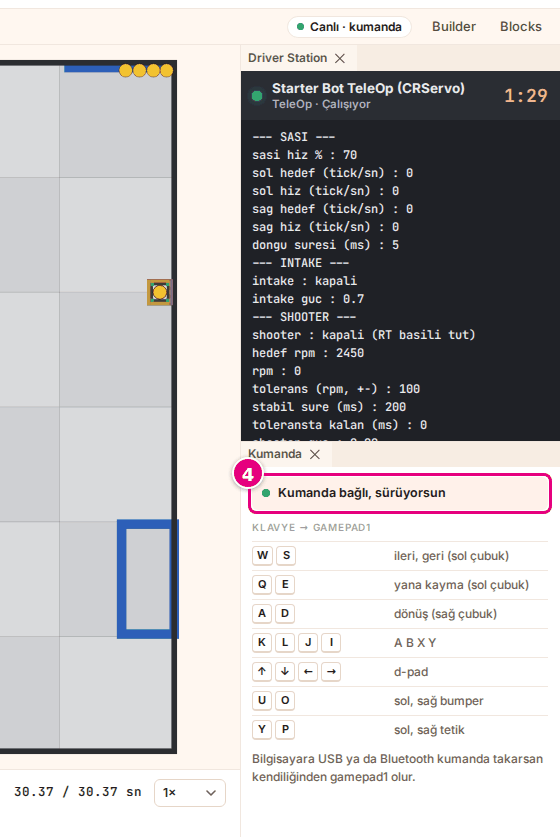
Sonuç: Durum rozetinde "Canlı · kumanda", Kumanda panelinde "Kumanda bağlı, sürüyorsun" yazar.
Sim yalnız ilk bağlanan kumandayı okur. Çubuklardaki küçük oynamalar yok sayılır.
Kumanda bağlıyken klavye de çalışır. Düğme eşlemesi için bkz. Kısayollar.
Sürüşü yeniden başlat
- Araç çubuğunda Durdur'a bas.
- Araç çubuğunda Sıfırla'ya bas. Robot başlangıç yerine döner.
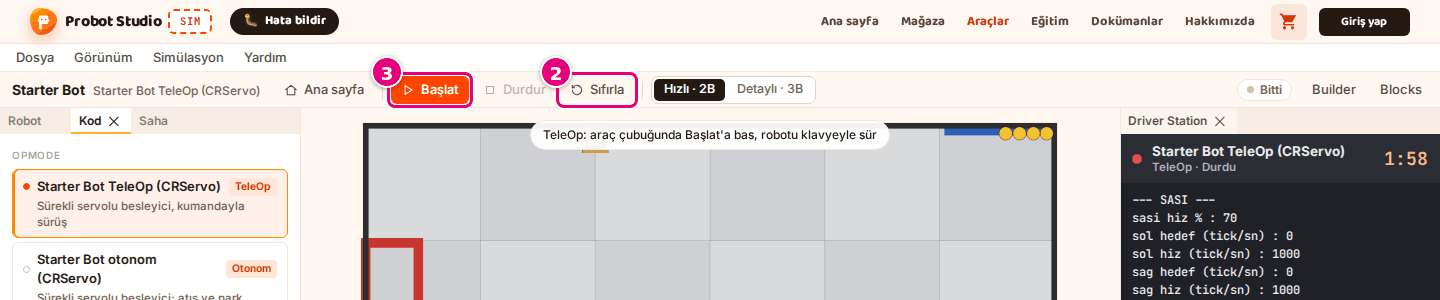
- Araç çubuğunda Başlat'a bas.
Sonuç: Driver Station'daki sayaç 2:00'dan geri saymaya başlar, rozet yeniden "Canlı · klavye" olur.
Sürdüğün koşuyu Durdur'dan sonra zaman çizelgesinde yeniden izleyebilirsin: Kaydı incele.
Not
Sürüş sırasında robotu, programı, sahayı ya da bir ayarı değiştirirsen sürüş durur ve sıfırlanır. Yeniden sürmek için Başlat'a bas.
Sorun mu var?
- "Canlı sürüş bu tarayıcı penceresinde açılamadı (sayfa izolasyonu yok)…": Sayfayı yenile. Bkz. Sorun giderme.
- Tuşa basıyorum, robot kıpırdamıyor: Sahneye bir kez tıkla. Motor adı uyarısı TeleOp'ta Durdur'dan sonra Driver Station'da çıkar. Bkz. Sorun giderme.
- Kumanda bağlı ama panelde "Canlı: klavyeyle sür" yazıyor: Kumandada bir düğmeye bas. Rozet "Canlı · kumanda" olur. Olmazsa klavyeyle sür.