Değişken oluştur ve kullan
Bu sayfada bir değeri saklamak için değişken oluşturacak, ona değer verecek ve değeri başka bir blokta kullanacaksın. Örnek: otonom başladığı anı saklamak.
Başlamadan önce
- Blocks açık ve Probot Blocks sekmesi seçili.
- Hazır kullanımı görmek için Örnek seç > Otonom: İleri Git ve Dur'u aç. Bu örnek baslangic adlı bir değişken kullanır.
Değişken oluştur
- Blok listesinde Değişkenler kategorisini seç.
- Blok panelinde Değişken oluştur...'a bas.
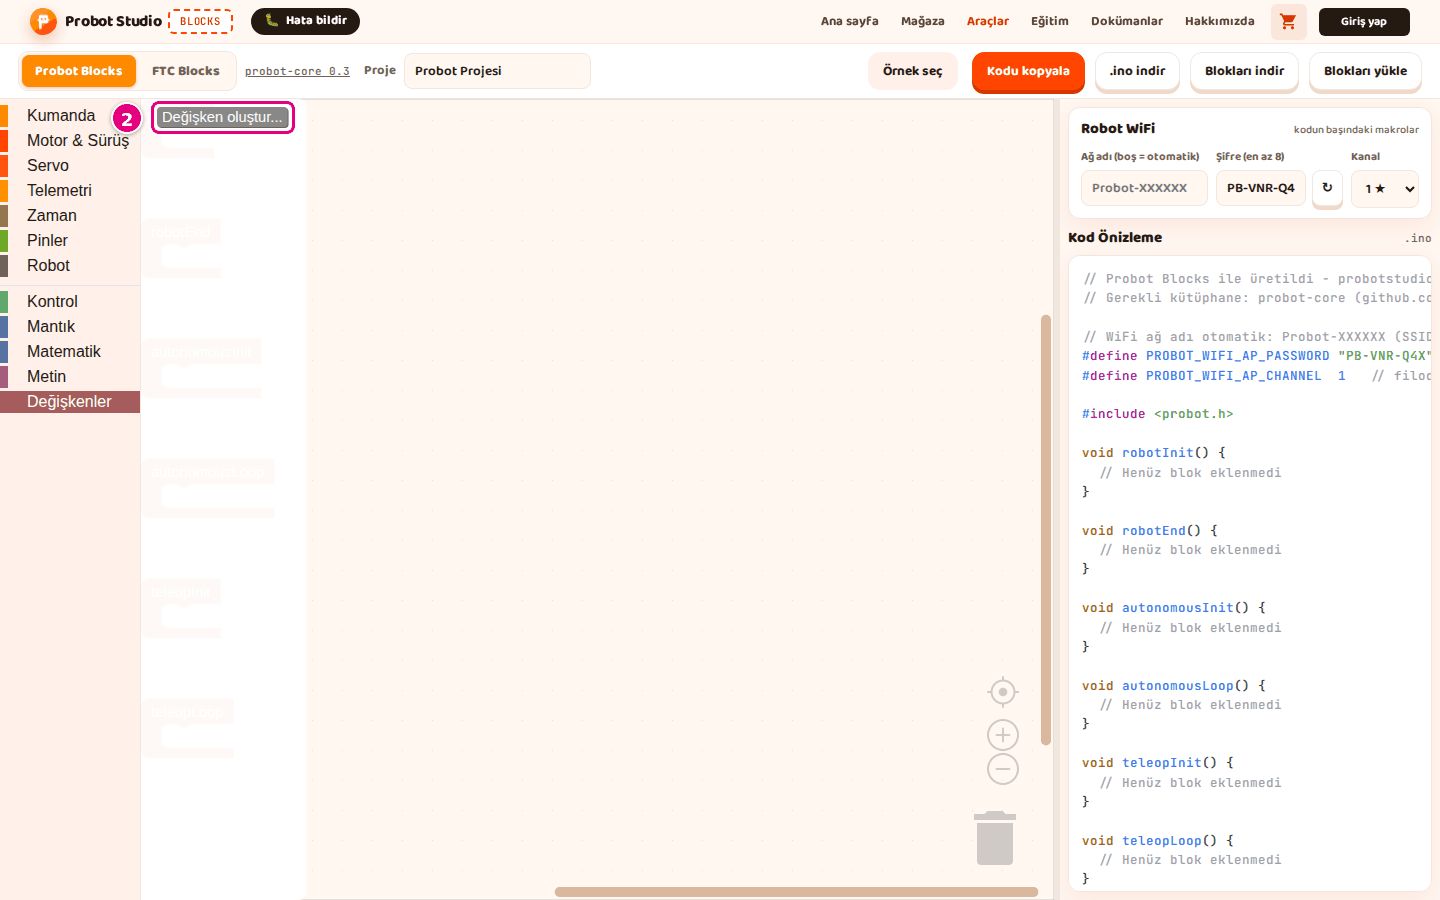
- "Yeni değişken ismi:" kutusuna
baslangicyaz.
- "Yeni değişken ismi:" kutusuna
- Tamam'a bas.
Sonuç: Blok panelinde baslangic ayarla, baslangic göre değiştir ve baslangic blokları görünür.
Adı İngilizce harflerle yaz. Türkçe harf ve boşluk kullanma, adı rakamla başlatma. Aynı adla ikinci bir değişken oluşturulamaz: "'baslangic' isimli değişken adı zaten var." uyarısı çıkar.
Kurala uymayan adlar koda değiştirilerek geçer: hız → h_C4_B1z olur, boşluk _ olur, rakamla
başlayan adın önüne my_ gelir. Kodda adı tanıyamazsın. name, status gibi bazı ayrılmış adların
da sonuna 2 eklenir.
Değişkene değer ver
- Değişkenler'den ayarla bloğunu autonomousInit'in içine sürükle.
- Bloktaki listeden baslangic'i seç.
- Zaman'dan geçen süre (ms) bloğunu ayarla bloğunun yuvasına tak.
Sonuç: Otonom başlarken o anki süre baslangic'e yazılır. Kod Önizleme'de
"// --- Tanımlar (bloklardan) ---" altında double baslangic = 0; // Blockly değişkeni satırı,
void autonomousInit() içinde baslangic = millis(); satırı görünür.
Değişkenin değerini kullan
Yalnız yaşam döngüsü bloklarının (robotInit, autonomousLoop gibi) içindeki bloklar koda girer. Değişkeni okuyan bloğu bu yüzden bir yaşam döngüsü bloğundaki bloğa tak.
- Telemetri'den telemetriye değer yaz bloğunu autonomousLoop'un içine sürükle. Bloğun
etiket kutusunda
hızyazar; istersen değiştir. - Matematik'ten + bloğunu telemetriye değer yaz bloğunun değer yuvasına tak. +
bloğunun iki yuvasında da
1yazar. - Değişkenler'den baslangic bloğunu + bloğunun ilk yuvasına tak. İkinci yuvada
1kalır. - Değeri artırmak için Değişkenler'den baslangic göre değiştir bloğunu autonomousInit'in içine, ayarla bloğunun altına sürükle.
- göre değiştir bloğunun yuvasına
5yaz. Azaltmak için eksi sayı yaz, ör.-5.
Sonuç: Kod Önizleme'de void autonomousLoop() içinde
probot::printf("hız: %.2f\n", (double)(baslangic + 1)); satırı görünür. void autonomousInit()
içinde baslangic += 5; satırı görünür.
Değişkenin adını değiştir
- Değişkeni kullanan bir bloktaki
baslangic ▾listesine bas. - Değişkeni yeniden adlandır...'ı seç.
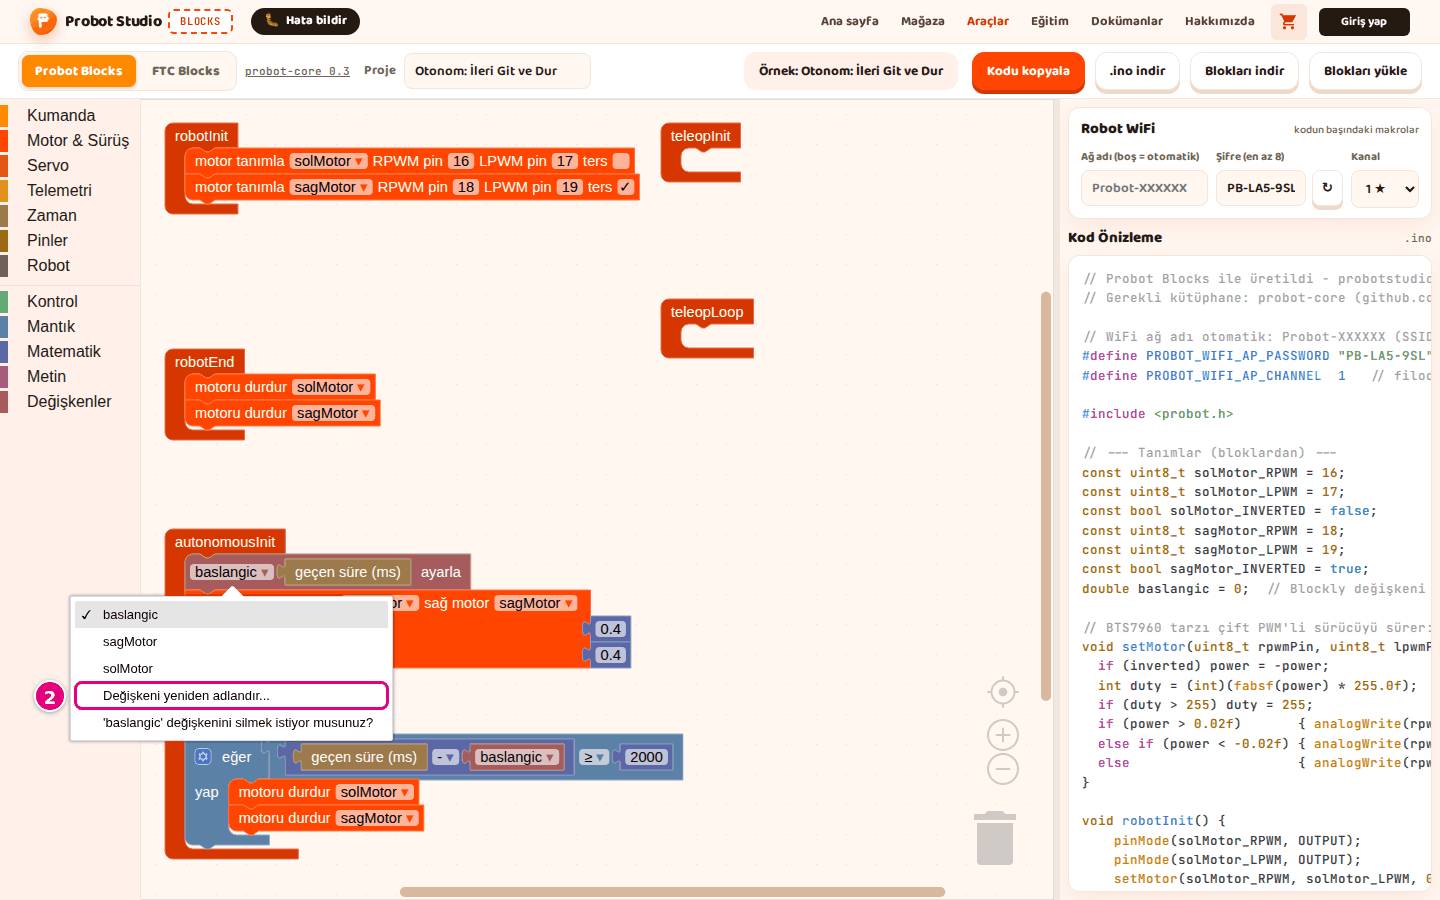
- "Tüm 'baslangic' değişkenini yeniden adlandır:" kutusuna yeni adı yaz.
- Tamam'a bas.
Sonuç: Değişkeni kullanan tüm bloklar yeni adı gösterir.
Değişkeni sil
Dikkat
Değişkeni silmek, onu kullanan blokları da siler.
- Değişkeni kullanan bir bloktaki listeye bas.
- 'baslangic' değişkenini silmek istiyor musunuz? öğesini seç. Menüde soru gibi görünür, sil komutudur.
- Değişken birden çok yerde kullanılıyorsa "... kullanımını silmek istiyor musunuz?" sorusunda Tamam'a bas.
Sonuç: Değişken ve onu kullanan bloklar silinir. Geri almak için Ctrl+Z.
Motor, servo ve kumanda adları
solMotor, sagMotor, kolServo ve js gibi adlar da değişkendir. Bu yüzden Değişkenler listesinde görünürler. Bunlarla ayarla ya da göre değiştir kullanma: kod anlamsız bir sayı değişkeni üretir. Bu adları yalnız motor, servo ve kumanda bloklarındaki listelerden seç.