Driver Station arayüzü
Driver Station, robotun kendi WiFi ağından tarayıcıda açılan maç kontrol ekranıdır; bu sayfa her sekmeyi, düğmeyi ve göstergeyi tanıtır.
Adres http://192.168.4.1. Sayfa robotun içinden gelir, internet gerekmez. Ekrandaki yazılar İngilizcedir; bu sayfada da ekrandaki gibi yazılır. Robota bağlanma adımları: İlk 10 dakika.
Driver Station'ı aynı anda tek bir cihaz kontrol eder. Sayfayı ilk açan cihaz robotun sahibi olur. Başka bir cihaz açmaya çalışırsa "Another client is already connected." yazısını görür. Sahip cihaz 5 saniye sessiz kalırsa yer boşalır.
Üst şerit
| Ad | Ne yapar | İlgili görev |
|---|---|---|
| "Probot Driver Station" başlığı | Sayfanın adı. Ekran 900 pikselden darsa gizlenir. | |
| Dashboard, Joystick, Logs | Sekmeyi açar. Sayfa Dashboard ile açılır. | |
| Bağlantı göstergesi | Renkli nokta, 4 sinyal çubuğu, gecikme (ms) ve robotun boş / toplam belleği (KB). Nokta 3-4 çubukta yeşil, 2'de sarı, daha azında kırmızıdır. | Sinyali ölç |
| Status | Maçın hangi aşamada olduğu ve kısa açıklaması (aşağıdaki tablo). Ekran 900 pikselden darsa gizlenir. | Maç akışı |
| Status | Açıklama | Ne zaman |
|---|---|---|
| Standby | "Awaiting command" | Sayfa ilk açıldığında |
| Init | "Systems primed" | Init'ten sonra |
| Autonomous | "Auto running - 12.3 s" (kalan süre) | Otonom sürerken |
| Teleop | "Drivers in control" | Teleop sürerken |
| Stopped | "Motors safe" | Stop'tan sonra |
Dashboard
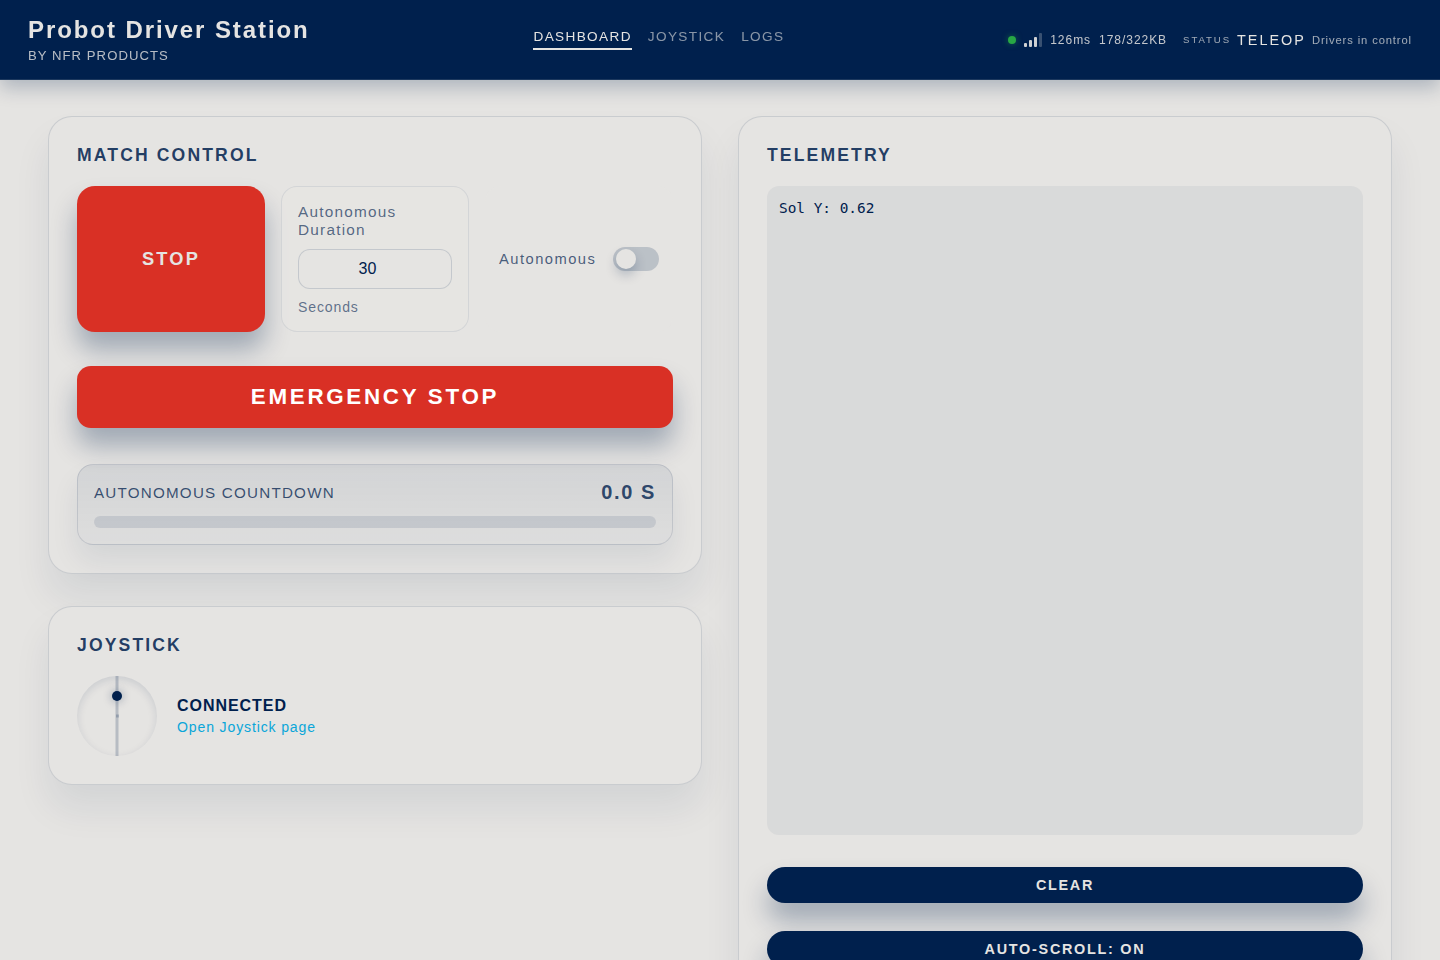
Match Control
Match Control bölümünde tek bir ana düğme vardır. Üstündeki yazı sırayla Init, Start ve Stop olur.
| Ad | Ne yapar | Karttaki LED | İlgili görev |
|---|---|---|---|
| Init | robotInit() bir kez çalışır. Robot hazırdır, hareket etmez. Düğmenin yazısı Start olur. |
Sarı, sabit | Maç akışına göre fonksiyonları yaz |
| Start | Autonomous açıksa autonomousInit() ve autonomousLoop() çalışır; süre dolunca teleopInit() ve teleopLoop() başlar. Autonomous kapalıysa doğrudan teleop başlar. Düğmenin yazısı Stop olur. |
Otonomda turuncu, teleopta yeşil yanıp söner | Otonomu yaz |
| Stop | O anki loop turu bitince robotEnd() bir kez çalışır, robot durur. Düğmenin yazısı yeniden Init olur. |
Mavi | Motorları Stop'ta durdur |
| Autonomous Duration | Otonomun süresi, saniye. Varsayılan 30. Start'a basınca robota gönderilir. | Otonomu yaz | |
| Autonomous | Açıkken Start önce otonomu başlatır. Varsayılan açıktır. Otonom sürerken kapatırsan robot teleopa geçer. Teleopta değiştirilemez. | ||
| EMERGENCY STOP | Acil durdurma. Robot kodunu loop turunun bitmesini beklemeden keser, sonra robotEnd()'i çalıştırır. Robot yeniden başlatılana kadar kilitli kalır; Init ve Start çalışmaz. |
Kırmızı, sabit | "EMERGENCY STOPPED" |
| Autonomous Countdown | Otonomda kalan süre ve azalan çubuk. |
Karttaki LED'in tüm renkleri: Durum LED'ini kullan.
Dikkat
Stop robot kodunu yarıda kesmez, loop turunun bitmesini bekler. Loop takılırsa Stop gecikir. Robotu anında durdurman gerekirse EMERGENCY STOP'a bas.
Joystick
| Ad | Ne yapar | İlgili görev |
|---|---|---|
| Daire | Kumandanın sol çubuğunu nokta olarak gösterir. | |
| "Connected" / "Not Connected" | Sayfanın bir kumanda görüp görmediği. | Kumandayı bağla |
| Open Joystick page | Joystick sekmesini açar. |
Telemetry
| Ad | Ne yapar | İlgili görev |
|---|---|---|
| Telemetry paneli | Kodundaki probot::print, probot::println ve probot::printf yazılarını gösterir. Robot son 256 baytı tutar, eski satırlar düşer. Panel, yazı değiştikçe güncellenir. |
Telemetry paneline yaz |
| Clear | Paneldeki yazıyı ekrandan siler. Kod yeni bir şey yazınca panel yeniden dolar. | |
| Auto-scroll: ON / Auto-scroll: OFF | Açıkken panel hep en alttaki satırı gösterir. Kapalıyken yukarı kaydırıp eski satırları okuyabilirsin. |
Joystick sekmesi
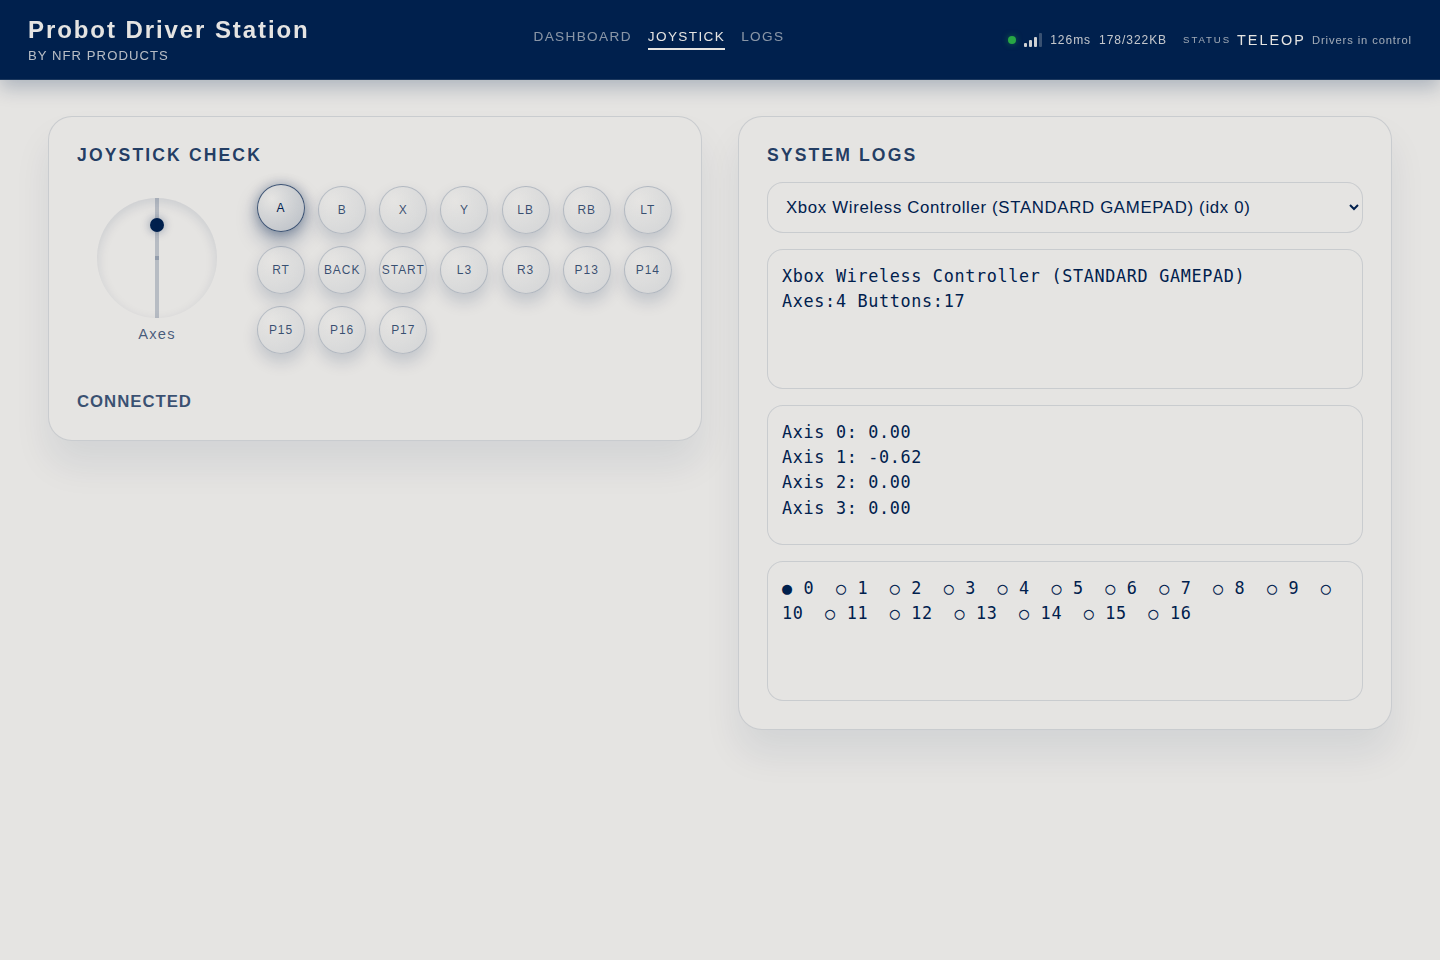
Bu sekme kumandanın tarayıcıya ne gönderdiğini gösterir. Değerler kütüphanenin kodda okuduğu değerlerle aynı değildir; ham değerlerdir.
| Ad | Ne yapar | İlgili görev |
|---|---|---|
| Joystick Check daire | Sol çubuğun konumu. | |
| Düğme daireleri | Basılan düğme koyu görünür. Etiketler: A, B, X, Y, LB, RB, LT, RT, Back, Start, L3, R3; sonrakiler P13, P14... | Düğmeleri oku |
| "Connected" / "Not Connected" | Kumandanın görünüp görünmediği. Kumanda hiç görünmediyse altında "Press any controller button to activate." yazar. | Kumanda "Not Connected" |
| Kumanda listesi | "No Gamepad" ya da kumandanın adı ve sırası ("... (idx 0)"). İlk görünen kumanda kendiliğinden seçilir. Birden çok kumanda varsa robota gidecek olanı buradan seç. | |
| Kumanda bilgisi | Kumandanın adı, eksen sayısı ve düğme sayısı ("Axes:4 Buttons:17" gibi). | Kumanda eşlemesini değiştir |
| Eksen listesi | Her eksenin ham değeri ("Axis 1: -0.62"). Tarayıcı çubuğu ileri ittiğinde eksi değer verir; kodda js.getLeftY() ileriyi artı okur. |
Çubukları oku |
| Düğme listesi | Her düğmenin numarası; ● basılı, ○ basılı değil. |
Logs sekmesi
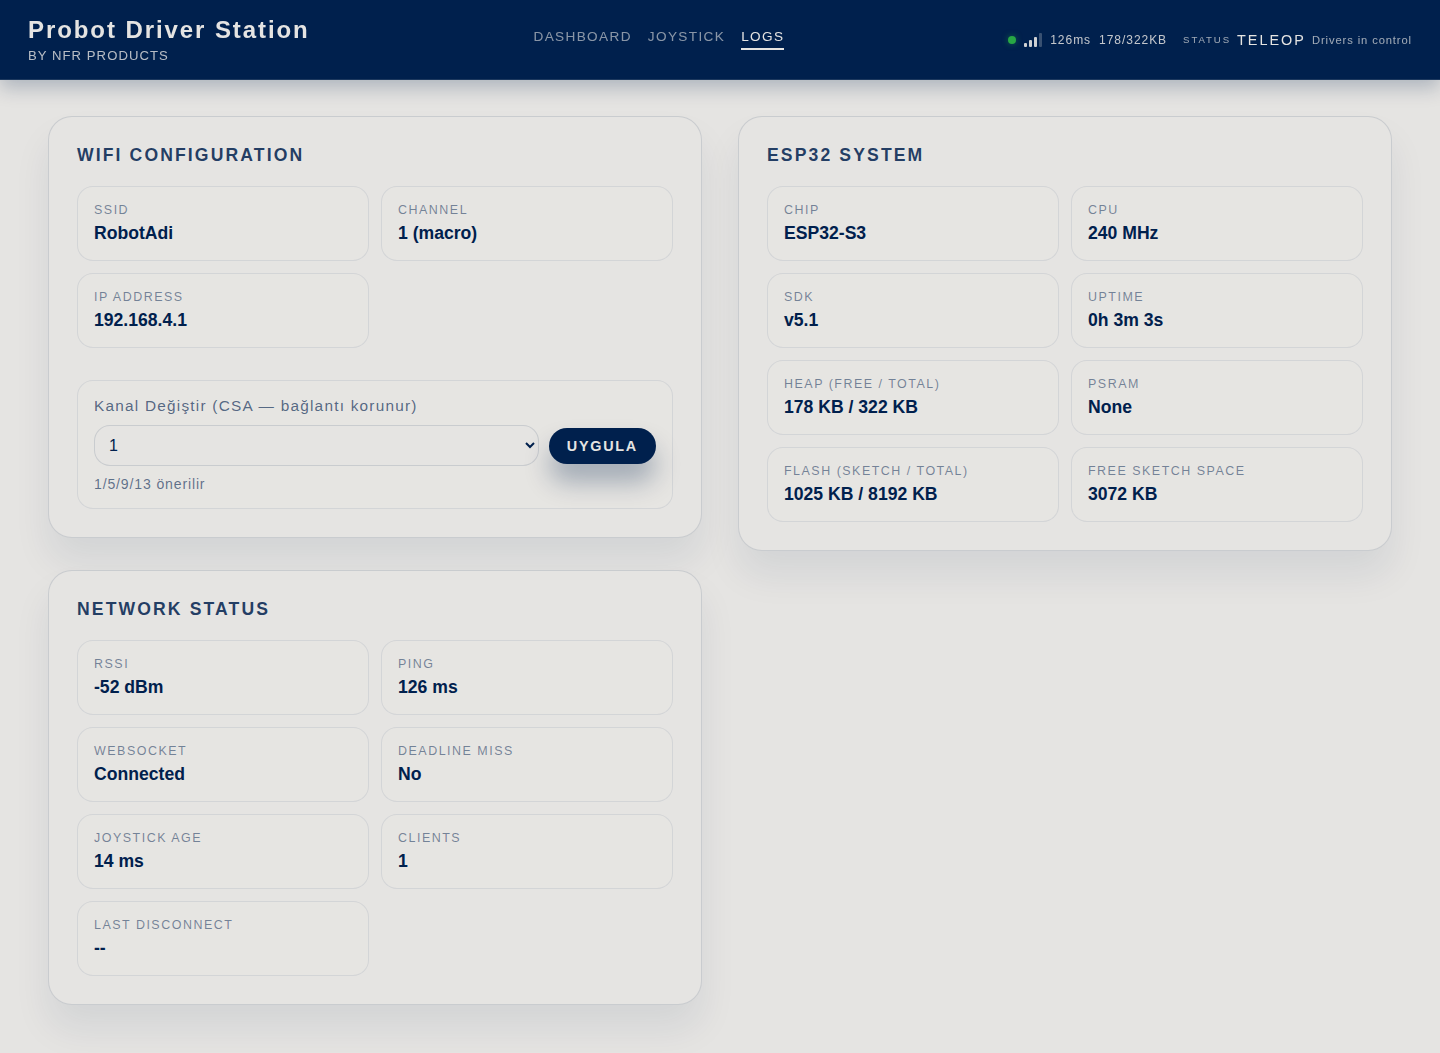
WiFi Configuration
| Ad | Ne yapar | İlgili görev |
|---|---|---|
| SSID | Robotun ağ adı. | Robotun WiFi ayarlarını yap |
| Channel | Kanal ve nereden geldiği: "(macro)" koddan, "(nvs)" karta kayıtlı seçimden, "(auto)" otomatik seçimden. | Kanalı kod yüklemeden değiştir |
| IP Address | Robotun adresi, 192.168.4.1. |
|
| Kanal Değiştir listesi ve Uygula | Seçilen kanala robotu kod yüklemeden geçirir ve kanalı karta kaydeder. Varsayılana dön (açılışta) kaydı siler; robot yeniden açılınca koddaki kanala döner. Altındaki satır sonucu yazar. | Kanalı kod yüklemeden değiştir |
Network Status
| Ad | Ne yapar | İlgili görev |
|---|---|---|
| RSSI | Robotun bağlı cihazdan aldığı sinyal, dBm. | Sinyali ölç |
| Ping | Sayfanın robota sorup cevap aldığı süre, ms. | |
| WebSocket | Sayfayla robot arasındaki canlı kanal: "Connected" ya da "Disconnected". | |
| Deadline Miss | "YES": bir loop turu 2 saniyeyi geçti, robot güvenli bekliyor. "No": sorun yok. | LED kırmızı yanıp sönüyor |
| Joystick Age | Robota gelen son kumanda verisinin yaşı, ms. | |
| Clients | Robotun ağına bağlı cihaz sayısı. | |
| Last Disconnect | Son kopan cihazın WiFi neden kodu ("reason 8" gibi). | Sinyali ölç |
ESP32 System
| Ad | Ne yapar |
|---|---|
| Chip, CPU, SDK | Kartın çip modeli, işlemci hızı ve ESP-IDF sürümü. |
| Uptime | Kartın açık kaldığı süre. |
| Heap (Free / Total) | Boş ve toplam bellek. |
| PSRAM | Ek bellek; yoksa "None". |
| Flash (Sketch / Total) | Kodun kapladığı yer ve kartın toplam flash belleği. |
| Free Sketch Space | Kartın bildirdiği boş kod alanı. |
Telefonda
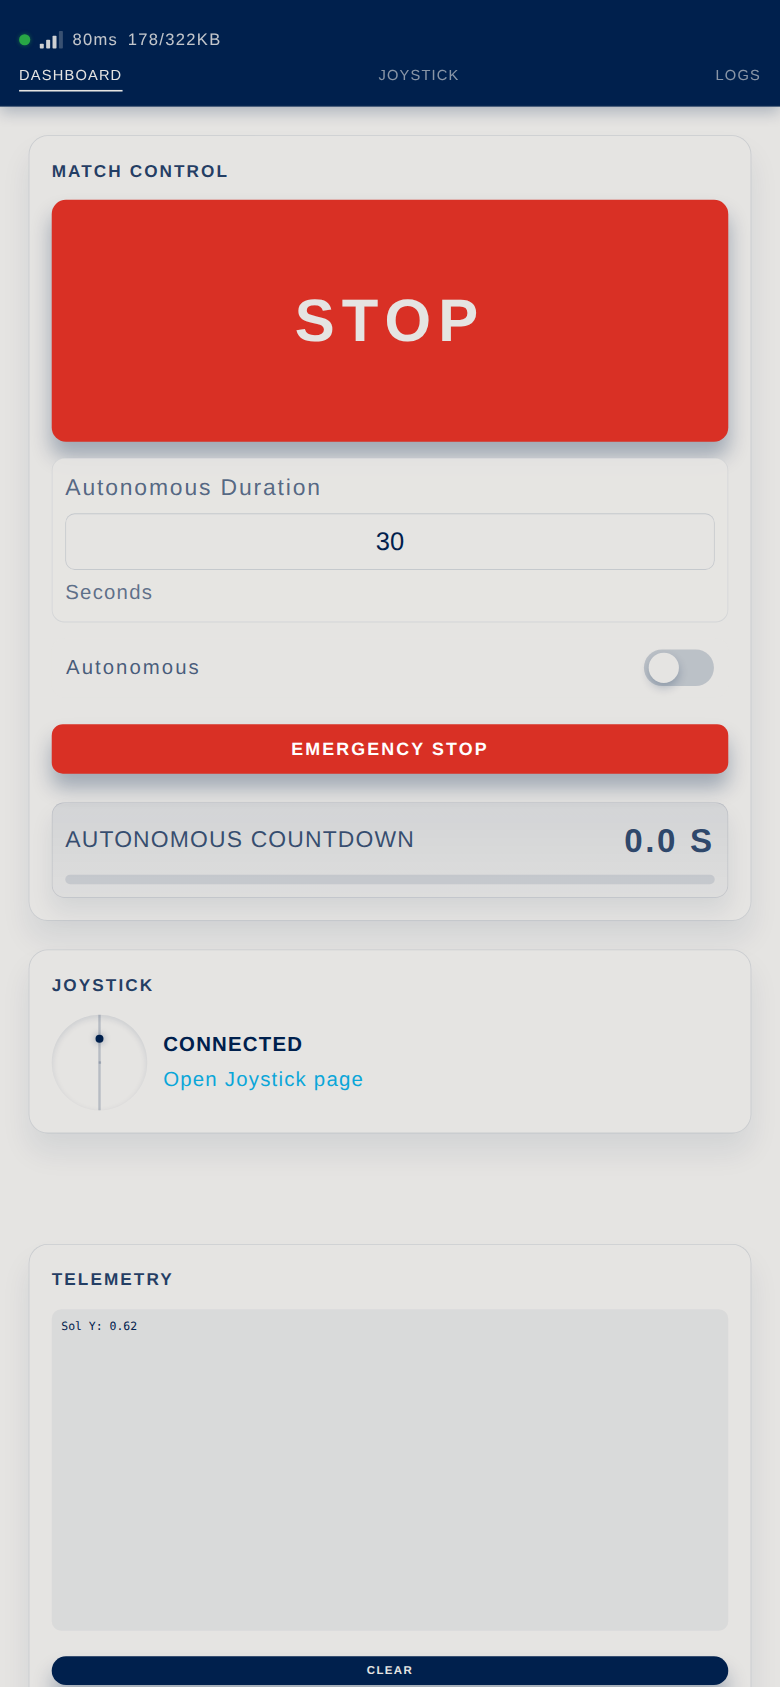
Telefonu dikey tuttuğunda bölümler alt alta dizilir. Düğmeler ve sekmeler aynıdır. Üst şeritteki "Probot Driver Station" başlığı ve Status alanı dar ekranda gizlenir; maçın durumunu ana düğmenin yazısından ve karttaki LED'den izle.
Bağlantı koparsa
| Ne olur | Ne zaman | Ne yap |
|---|---|---|
| Kumanda değerleri sıfırlanır, motorlar son komutla kaçmaz. | Robota 500 ms kumanda verisi gelmezse | Bağlantıyı kontrol et. |
| Sayfayı "DISCONNECTED" ve "Trying to reconnect..." yazan bir perde kaplar. Sayfa yeniden bağlanmayı dener. | Sayfaya 6 saniye robottan veri gelmezse | Cihazın hâlâ robotun ağında olduğunu kontrol et. |
| Robot Stop'a geçer (varsayılan ayar). | Driver Station 10 saniye tamamen sessiz kalırsa | Yeniden bağlan, Init ve Start'a bas: Bağlantı koptu, robot durdu. |
| Sayfayı "EMERGENCY STOPPED" yazan bir perde kaplar; Reboot Robot düğmesi görünür. | EMERGENCY STOP'tan sonra | Reboot Robot'a bas ya da robotu kapatıp aç: "EMERGENCY STOPPED". |
Sorun mu var?
- Sayfa açılmıyor ya da "Another client is already connected." yazıyor: Arayüz açılmıyor.
- Kumanda "Not Connected": Kumanda "Not Connected".
Sonraki adım
Robotun WiFi ayarlarını yap: ağ adı, şifre ve kanal.