FTC örneğiyle başla
Bu sayfada FTC Blocks'taki sekiz hazır programdan birini açacaksın. Örnek kendi cihaz listesiyle gelir; çalışma alanı ve Robot yapılandırması örneğe göre dolar.
Başlamadan önce
- Blocks açık. Bkz. İlk 10 dakika, "Blocks'u aç" bölümü.
Örnek aç
Dikkat
Örnek, FTC çalışma alanındaki programın yerine geçer ve onay sormaz. Robot yapılandırması da
örneğin cihazlarıyla değişir (ör. Tank Şasi TeleOp'ta left_drive, right_drive). Programını
korumak için önce .blk indir'e bas.
- Araç çubuğunda FTC Blocks sekmesine bas.
- Araç çubuğunda Örnek seç'e bas.
- "FTC örnekleri" penceresinde bir örnek kartı seç, ör. Tank Şasi TeleOp.
Köşede "Tank Şasi TeleOp örneği yüklendi." bildirimi çıkar.
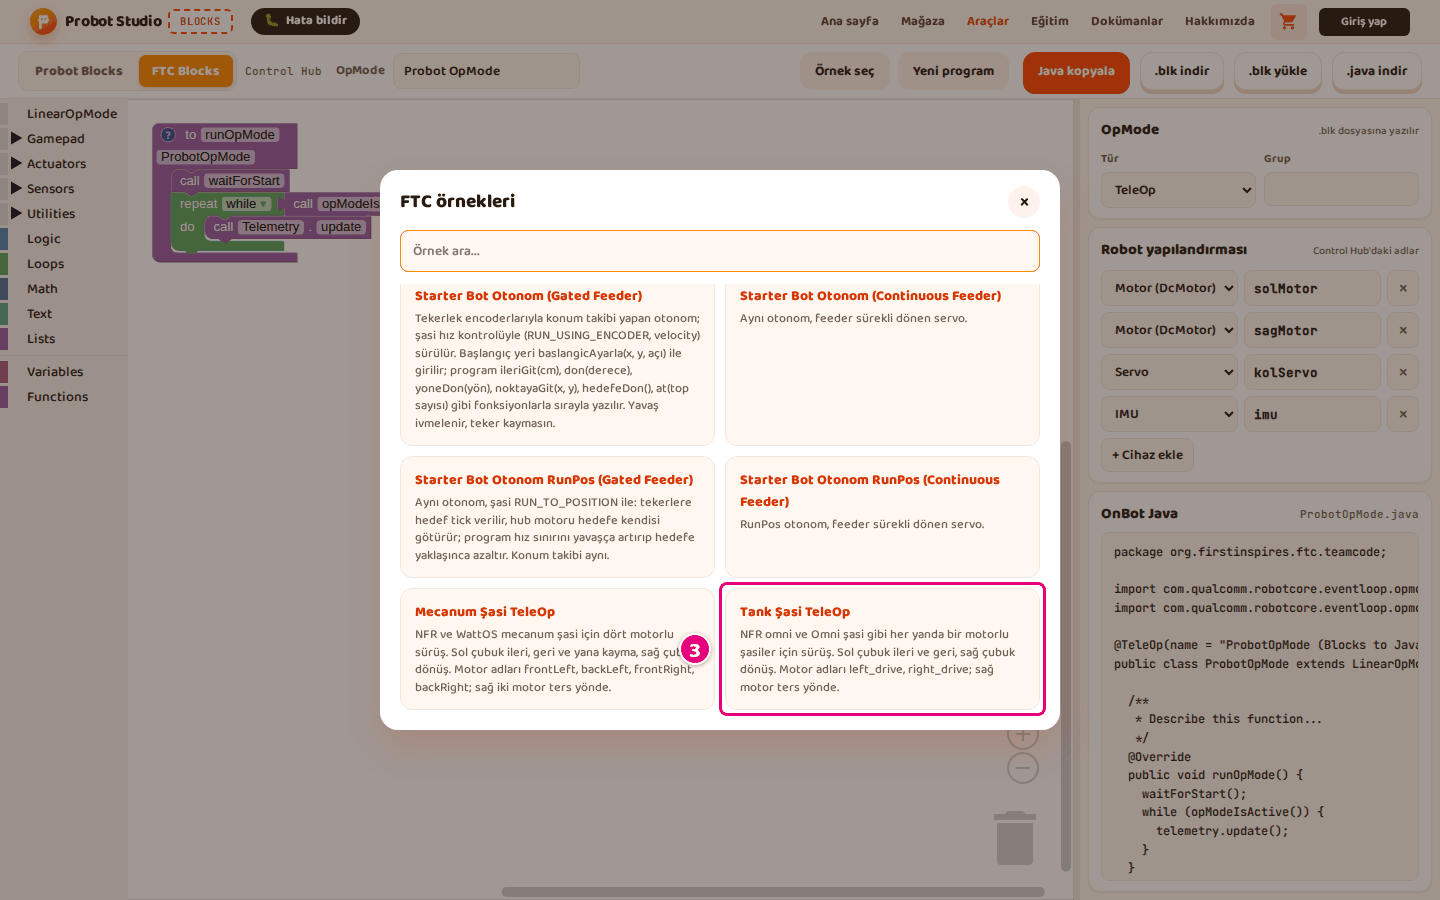
Sonuç: Program çalışma alanına gelir. OpMode kutusunda örneğin adı yazar (ör. "Tank Sasi TeleOp"). Robot yapılandırması yalnız örneğin kullandığı cihazları gösterir.
Pencerede Örnek ara... kutusuna yazınca liste, adında ya da açıklamasında o sözcük geçen örneklere iner. Pencereyi kapatmak için ×'e ya da Esc'ye bas.
Cihaz adlarını robotuna uydur
Örnekteki cihaz adları senin Control Hub yapılandırmanla aynı olmalı.
- Yan panelde Robot yapılandırması'ndaki adları oku (ör.
left_drive,right_drive). - Control Hub'daki yapılandırmanda aynı adların olup olmadığını kontrol et.
- Farklıysa adı Blocks'ta değiştir. Bkz. Robot yapılandırmasını ayarla.
Sonuç: Program Control Hub'daki cihazları adıyla bulur.
Hangi örnek ne yapar
| Örnek | Ne yapar |
|---|---|
| Starter Bot (Gated Feeder) | Starter Bot TeleOp'u. Feeder konum servosuyla kapı gibi açılır. POV sürüş, LT basılıyken intake, RT basılıyken shooter, Y feeder'ı iter, B basılıyken sıkışma açma. D-Pad sağ ve sol ayar seçer, yukarı ve aşağı değeri artırır ya da azaltır. |
| Starter Bot (Continuous Feeder) | Aynı program; feeder sürekli dönen servo. |
| Starter Bot Otonom (Gated Feeder) | Tekerlek encoder'larıyla konum takibi yapan otonom. ileriGit, don, noktayaGit, at gibi fonksiyonlarla yazılır. |
| Starter Bot Otonom (Continuous Feeder) | Aynı otonom; feeder sürekli dönen servo. |
| Starter Bot Otonom RunPos (Gated Feeder) | Aynı otonom; şasi RUN_TO_POSITION ile sürülür. |
| Starter Bot Otonom RunPos (Continuous Feeder) | RunPos otonom; feeder sürekli dönen servo. |
| Mecanum Şasi TeleOp | Dört motorlu şasi sürüşü. Sol çubuk ileri, geri ve yana kayma; sağ çubuk dönüş. Motor adları frontLeft, backLeft, frontRight, backRight; sağ iki motor ters yönde. |
| Tank Şasi TeleOp | Her yanda bir motorlu şasi sürüşü. Sol çubuk ileri ve geri, sağ çubuk dönüş. Motor adları left_drive, right_drive; sağ motor ters yönde. |
Kartlardaki açıklamanın tamamı pencerede yazar.
Sorun mu var?
- "Örnek yüklenemedi, bağlantı kesildi. Tekrar seç." yazıyor: İnternet bağlantını kontrol et, örneği yeniden seç.
- "Eşleşen örnek bulunamadı." yazıyor: Örnek ara... kutusundaki sözcük hiçbir örneğin adında ya da açıklamasında yok. Kutuyu temizle.
- Örnek seçince programım silindi: Örnek, açık programın yerine onay sormadan geçer. Sonraki sefer örnekten önce .blk indir'e bas. Bkz. Programı kaydet.