Hazır örnekle başla
Bu sayfada Probot Blocks'taki altı hazır örnekten birini açacaksın. Örnek, altı yaşam döngüsü bloğuyla gelir ve işi yapan bloklar bunların içine takılıdır. Sıfırdan başlamak zorunda kalmazsın.
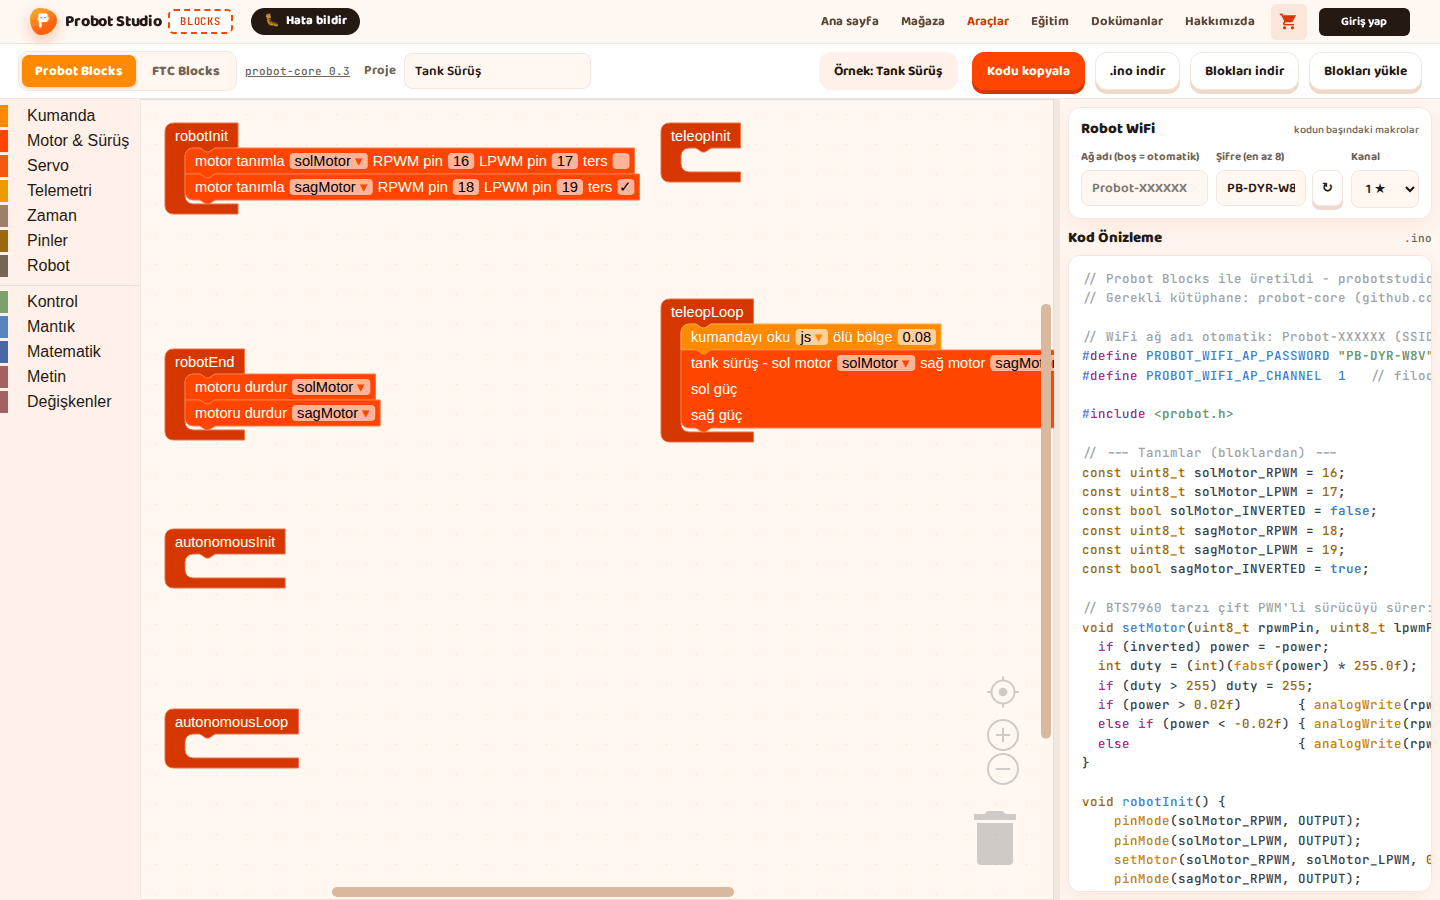
Başlamadan önce
- Bilgisayar ve tarayıcı: Ne gerekir.
- Blocks açık. Bkz. İlk 10 dakika.
Örnek aç
Dikkat
Örnek, çalışma alanındaki projenin yerine geçer ve onay sormaz. Projeni korumak için önce Blokları indir'e bas. Bkz. Projeyi kaydet.
- Araç çubuğunda Probot Blocks sekmesine bas. FTC Blocks sekmesindeki Örnek seç FTC örneklerini açar: Hazır FTC örneğiyle başla.
- Araç çubuğunda Örnek seç'e bas.
- "Probot örnekleri" penceresinde Arcade Sürüş kartını seç. Köşede "Arcade Sürüş örneği
yüklendi." bildirimi çıkar ve 5 saniye sonra kaybolur.
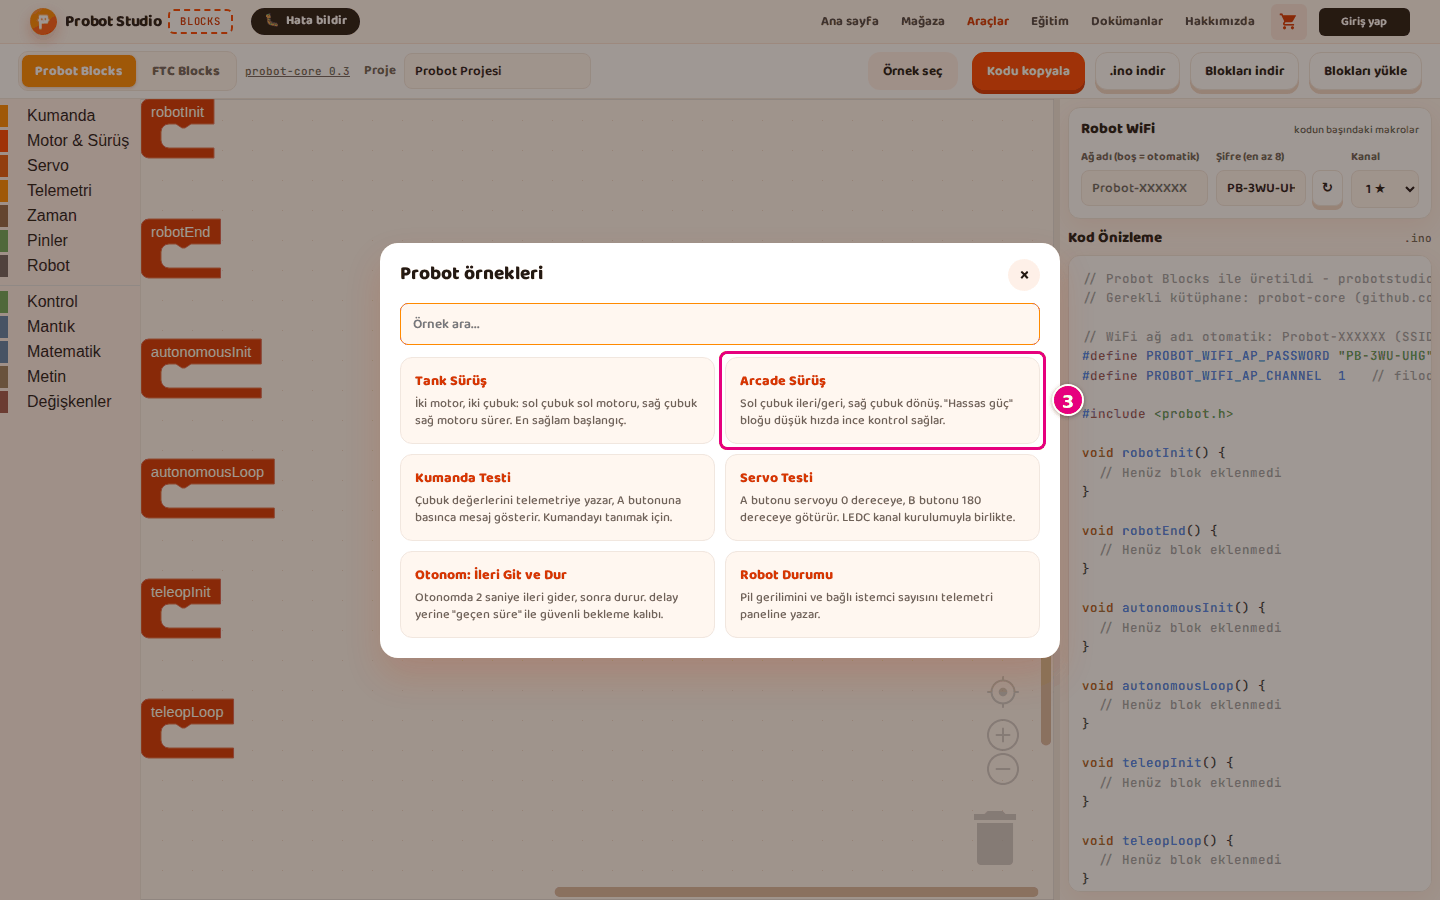
Sonuç: Örneğin blokları çalışma alanına gelir. Araç çubuğunda Proje kutusunda "Arcade Sürüş", düğmede "Örnek: Arcade Sürüş" yazar.
Örnek ara
- Probot Blocks sekmesinde, araç çubuğunda Örnek seç'e bas. İmleç Örnek ara... kutusuna gelir.
- Kutuya
servoyaz. Listede Servo Testi kartı kalır. - Servo Testi kartını seç.
Sonuç: "Servo Testi örneği yüklendi." bildirimi çıkar. Araç çubuğunda düğme "Örnek: Servo Testi" yazar.
Arama, örneğin adında ve kartta yazan açıklamada arar, büyük ve küçük harfi ayırmaz. Eşleşme yoksa liste yerine "Eşleşen örnek bulunamadı." yazar.
Pencereyi örnek seçmeden kapatmak için ×'e bas, pencere dışına tıkla ya da Esc'ye bas. Pencere kapanınca arama kutusu boşalır.
Hangi örnek ne yapar
| Örnek | Ne yapar | Dolu bloklar |
|---|---|---|
| Tank Sürüş | İki motor, iki çubuk: sol çubuk sol motoru, sağ çubuk sağ motoru sürer. | robotInit, robotEnd, teleopLoop |
| Arcade Sürüş | Sol çubuk ileri/geri, sağ çubuk dönüş. hassas güç bloğu düşük hızda ince kontrol sağlar. | robotInit, robotEnd, teleopLoop |
| Kumanda Testi | Sol çubuğun Y değerini "sol Y", sağ çubuğun X değerini "sag X" satırıyla telemetriye yazar. A düğmesine basınca "A basili!" yazar. | teleopLoop |
| Servo Testi | A düğmesi servoyu 0 dereceye, B düğmesi 180 dereceye götürür. | robotInit, robotEnd, teleopLoop |
| Otonom: İleri Git ve Dur | Otonom başlayınca iki motoru 0.4 güçle sürer, 2 saniye sonra durdurur. Süreyi geçen süre (ms) bloğuyla ölçer. | robotInit, robotEnd, autonomousInit, autonomousLoop |
| Robot Durumu | Pil gerilimini "pil (V)", bağlı istemci sayısını "istemci" satırıyla telemetriye yazar. | teleopLoop |
Örneklerde motor tanımla blokları sol motoru RPWM 16 ve LPWM 17, sağ motoru 18 ve 19 pinine bağlar. Sağ motorda ters işaretlidir. servo tanımla bloğu servoyu pin 4, LEDC kanal 7'ye bağlar.
Robotunda kablolar farklıysa bu iki bloktaki pin sayılarını değiştir.
Değiştirdiğin örneği kaydet
Dikkat
Tarayıcı, yüklenen örneğin bloklarını sen bir bloğu değiştirene kadar kaydetmez. Bu arada sayfayı yenilersen önceki projenin blokları geri gelir; Proje kutusunda ise örneğin adı kalır.
- Araç çubuğunda Proje kutusundaki örnek adını sil.
- Kutuya kendi proje adını yaz, ör.
Takım Arcade. - Araç çubuğunda Blokları indir'e bas.
Sonuç: "Blok projesi indirildi." bildirimi çıkar. İndirilenler klasörüne takim-arcade.probot.json
dosyası gelir. Yeni proje adı tarayıcıya da kaydedilir.
Sorun mu var?
- "Örnek yüklenemedi." yazısı çıktı: Sayfayı yenile ve örneği yeniden seç.
- Yenileyince başka bir proje geldi: Bkz. Sorun giderme.
- "Eşleşen örnek bulunamadı." yazıyor: Arama kutusundaki sözcük hiçbir örneğin adında ya da açıklamasında yok. Kutuyu temizle ve listeye bak.
- Örnek seçince programım silindi: Bkz. Sorun giderme.