Arayüz turu
Bu sayfa Sim ekranındaki her bölgeyi ve her düğmeyi tanıtır. Görev sayfalarında geçen bölge adları burada tanımlanır.
Sim iki ekrandan oluşur. Ana sayfa'da robotu, programı ve sahayı seçersin. Başlat'a basınca çalışma alanı açılır; robot orada sahaya çıkar. İki ekranın üstünde aynı menü çubuğu ve araç çubuğu durur.
Her ekranda olanlar
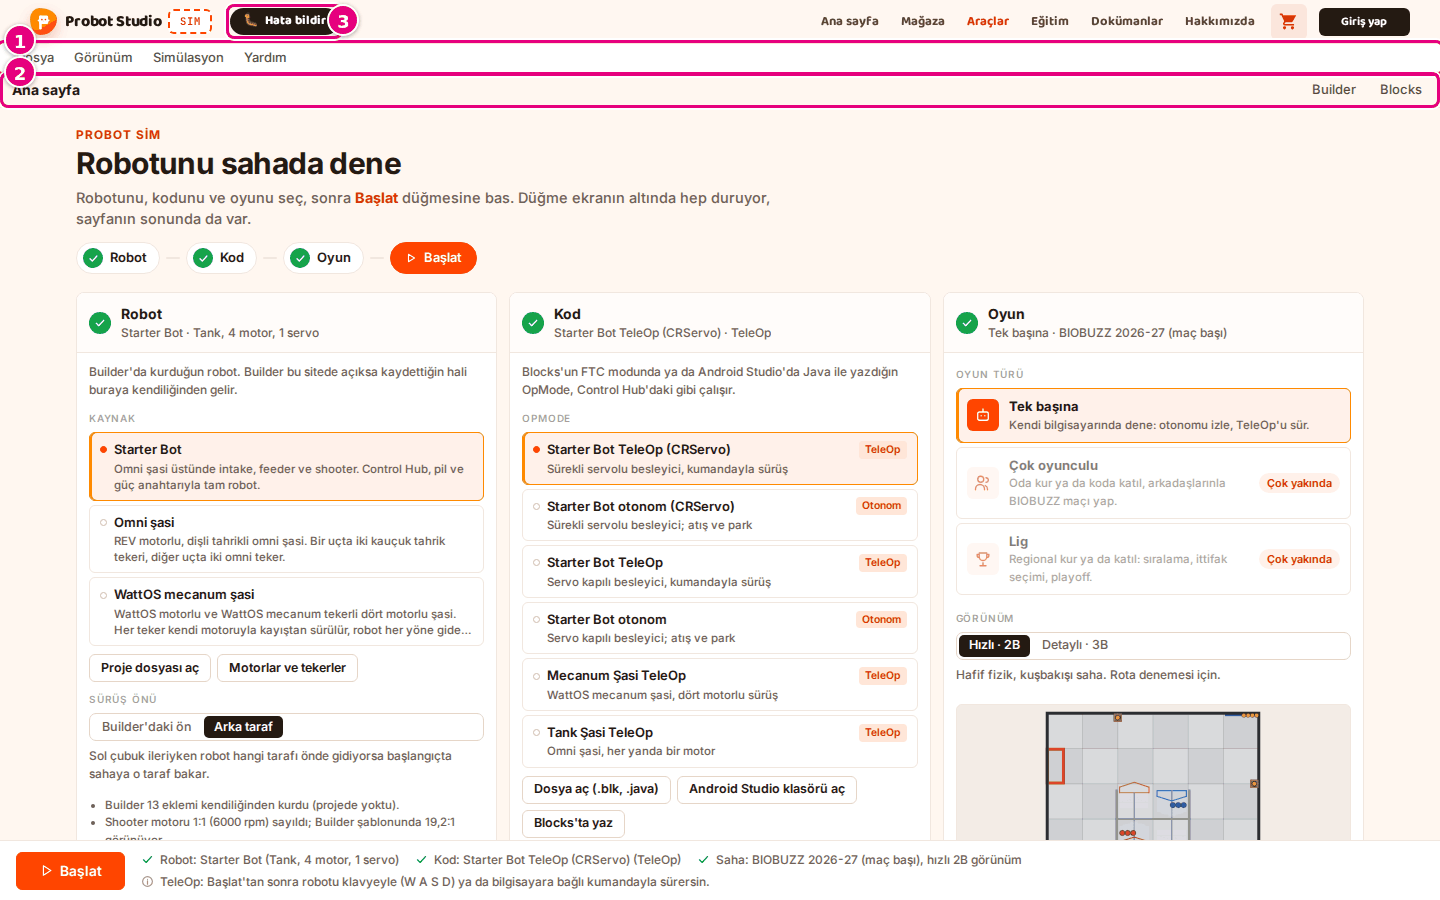
| # | Ad | Ne yapar | Kısayol | İlgili görev |
|---|---|---|---|---|
| Site başlığı | Probot Studio logosu, "SIM" rozeti, Hata bildir ve site menüsü (Ana sayfa, Mağaza, Araçlar, Eğitim, Dokümanlar, Hakkımızda). Giriş yap site geneline aittir; Sim giriş istemez. | |||
| 1 | Menü çubuğu | Dosya, Görünüm, Simülasyon, Yardım menüleri (aşağıda). | Esc açık menüyü kapatır | |
| 2 | Araç çubuğu | Solda ekranın adı. Çalışma alanında robotun adı ve altında programın adı yazar. Düğmeler aşağıda. | ||
| 3 | Hata bildir | Ekibe hata ya da öneri gönderme formunu açar. Site başlığında, "SIM" rozetinin yanında hep durur. Pencere 560 pikselden darsa rozet gizlenir, düğmede yalnız 🐛 simgesi görünür. | Sorun giderme | |
| Giriş kartı | Sayfa her açıldığında çıkan "Simülasyon aracı geliştirme aşamasında" kartı. Anladım, devam et kartı kapatır; Hata bildir formu açar. Kart açıkken site başlığındaki Hata bildir halka ve okla gösterilir ("Hata bildir tuşu hep burada"). Pencere en çok 900 piksel genişse ya da 1100 pikselden dar bir dokunmatik ekrandaysan (ör. tablet), kartta "Simülasyon aracı bilgisayarda kullanım için tasarlandı" yazar. Düğme Yine de devam et olur ve 3 saniye geri sayımdan sonra açılır. | İlk 10 dakika | ||
| Çerez bandı | İlk ziyarette çıkar. Kabul et ayrıntılı ölçüme izin verir; Sadece zorunlu çerezsiz sayımla sınırlar. | |||
| Bildirim kutusu | Menüden dosya açınca sonucu gösterir ("<dosya> açıldı" ya da hata metni). 6 saniye sonra kaybolur. | Robotu seç |
Menü çubuğu
Bir menüye bas, sonra öğeyi seç. Bir menü açıkken fareyi yandaki menünün üstüne getirirsen o menü açılır. Menüyü kapatmak için Esc'ye bas ya da menünün dışına tıkla.
Menü öğelerinin klavye kısayolu yoktur.
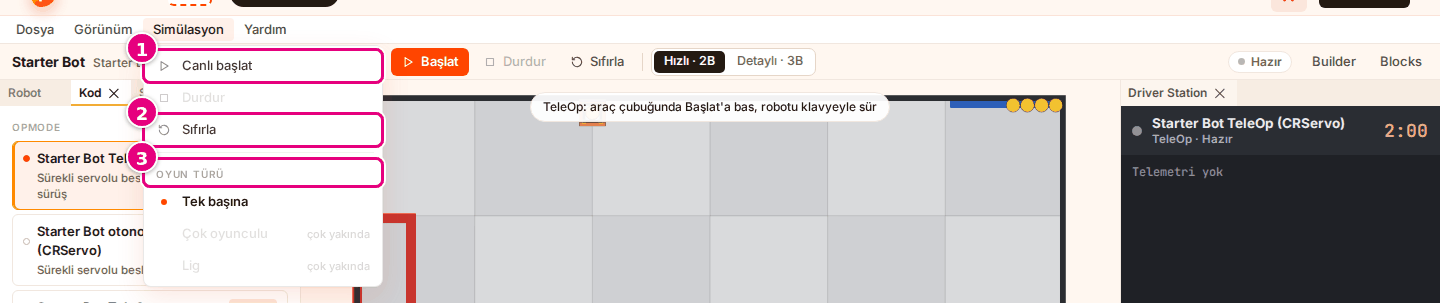
| Menü | Öğe | Ne yapar | Ne zaman pasif | İlgili görev |
|---|---|---|---|---|
| Dosya | Ana sayfa | Ana sayfaya döner. | ||
| Robot proje dosyası aç… | Builder'dan indirdiğin .json proje dosyasını seçtirir. |
Robotu seç | ||
| Kod dosyası (.blk, .java) aç… | FTC Blocks .blk dosyasını ya da bir veya birden çok Java .java dosyasını seçtirir. |
Programı seç | ||
| Android Studio klasörü aç… | Android Studio projesinin TeamCode klasörünü seçtirir. |
Android Studio projesini aç | ||
| Java projesini yeniden oku | Açık Java projesini yeniden okur. Yalnız Java projesi açıkken görünür. | Klasör Chrome ya da Edge'de Android Studio klasörü aç ile açılmadıysa ya da sayfa sonradan yenilendiyse ("klasörü yeniden aç" notu) | Değişikliği Sim'e al | |
| Builder'ı aç | Builder'ı yeni sekmede açar. | Robotu seç | ||
| Blocks'u aç | Blocks'u yeni sekmede açar. | Programı seç | ||
| Görünüm | Sahne > Hızlı · 2B | Kuşbakışı 2B sahne ve hafif fizik. | Görünümü değiştir | |
| Sahne > Detaylı · 3B | 3B sahne ve sağlam fizik. | Görünümü değiştir | ||
| Paneller > Robot, Kod, Saha, Driver Station, Kumanda | Paneli açar ya da kapatır. Açık panelin yanında onay işareti durur. | Ana sayfada ("çalışma alanında" notu) | Panelleri düzenle | |
| Pencere düzenini sıfırla | Panelleri ilk yerlerine koyar, kayıtlı düzeni siler. | Ana sayfada | Panelleri düzenle | |
| Simülasyon | Canlı başlat (TeleOp seçiliyken) ya da Yeniden çalıştır (Otonom seçiliyken) | Koşuyu başlatır. | Ana sayfada, kod çevrilirken, kod çevrilemediyse ya da otonom hesaplanırken | Otonomu çalıştır, TeleOp'u sür |
| Durdur | Koşuyu ya da oynatmayı durdurur. | Ana sayfada ve koşu ya da oynatma yokken | Otonomu çalıştır | |
| Sıfırla | Kaydı siler, robotu başlangıç yerine koyar. | Ana sayfada | Otonomu çalıştır | |
| Oyun türü > Tek başına | Çalışma alanına geçer. Otonom seçiliyse koşu kendiliğinden başlar, Başlat'a basman gerekmez. | Otonomu çalıştır | ||
| Oyun türü > Çok oyunculu, Lig | Henüz açık değil ("çok yakında" notu). | Hep | ||
| Yardım | Kumanda tuşları | Kumanda panelini açar ya da öne getirir. Dar ekranda bir şey yapmaz; sahnenin altındaki Kumanda sekmesine bas. | Ana sayfada | TeleOp'u sür |
| Kurulum ipuçları (ana sayfa) | Ana sayfaya döner. |
Araç çubuğu
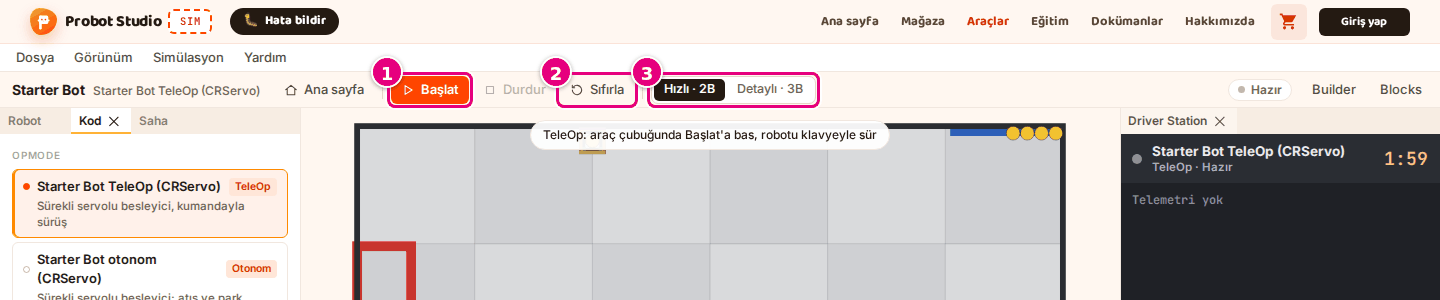
| # | Ad | Ne yapar | Ne zaman görünür | İlgili görev |
|---|---|---|---|---|
| Ana sayfa | Ana sayfaya döner. Koşu varsa durur. | Çalışma alanında | ||
| 1 | Çalıştır / Yeniden çalıştır / Başlat / "Hesaplanıyor…" | Otonom seçiliyken Çalıştır (kayıt varsa Yeniden çalıştır) otonomu baştan koşar. TeleOp seçiliyken Başlat canlı sürüşü açar. Hesap sürerken "Hesaplanıyor…" yazar ve pasiftir. | Çalışma alanında | Otonomu çalıştır, TeleOp'u sür |
| Durdur | Otonomun hesabını ya da kaydın oynatmasını keser. Canlı TeleOp'ta turuncu olur ve sürüşü bitirir. Durduracak bir şey yoksa pasiftir. | Çalışma alanında | Otonomu çalıştır | |
| 2 | Sıfırla | Koşuyu iptal eder, kaydı siler, saati 0'a alır. Robot başlangıç yerine döner. | Çalışma alanında | Otonomu çalıştır |
| 3 | Görünüm: Hızlı · 2B / Detaylı · 3B | Sahneyi ve fizik türünü seçer. | Çalışma alanında | Görünümü değiştir |
| Durum rozeti | Koşunun durumu: "Hazır", "Hesaplanıyor", "Bitti", "Canlı · klavye", "Canlı · kumanda", "Hata". | Çalışma alanında | Sorun giderme | |
| Builder | Builder'ı yeni sekmede açar. | Hep | Robotu seç | |
| Blocks | Blocks'u yeni sekmede açar. | Hep | Programı seç |
Ana sayfa
Ana sayfanın başlığında "Probot Sim" etiketi ve "Robotunu sahada dene" yazar. Altında adım şeridi, üç bölüm, sayfa sonunda bir Başlat bloğu ve ekranın altında alt şerit durur. Bölümün başındaki numaralı daire o bölümün durumunu renkle gösterir: sarı uyarı, kırmızı hata, gri kodun çevrilmesini bekliyor demektir. Daire yeşil onay işaretine dönünce o bölümde eksik yok demektir.
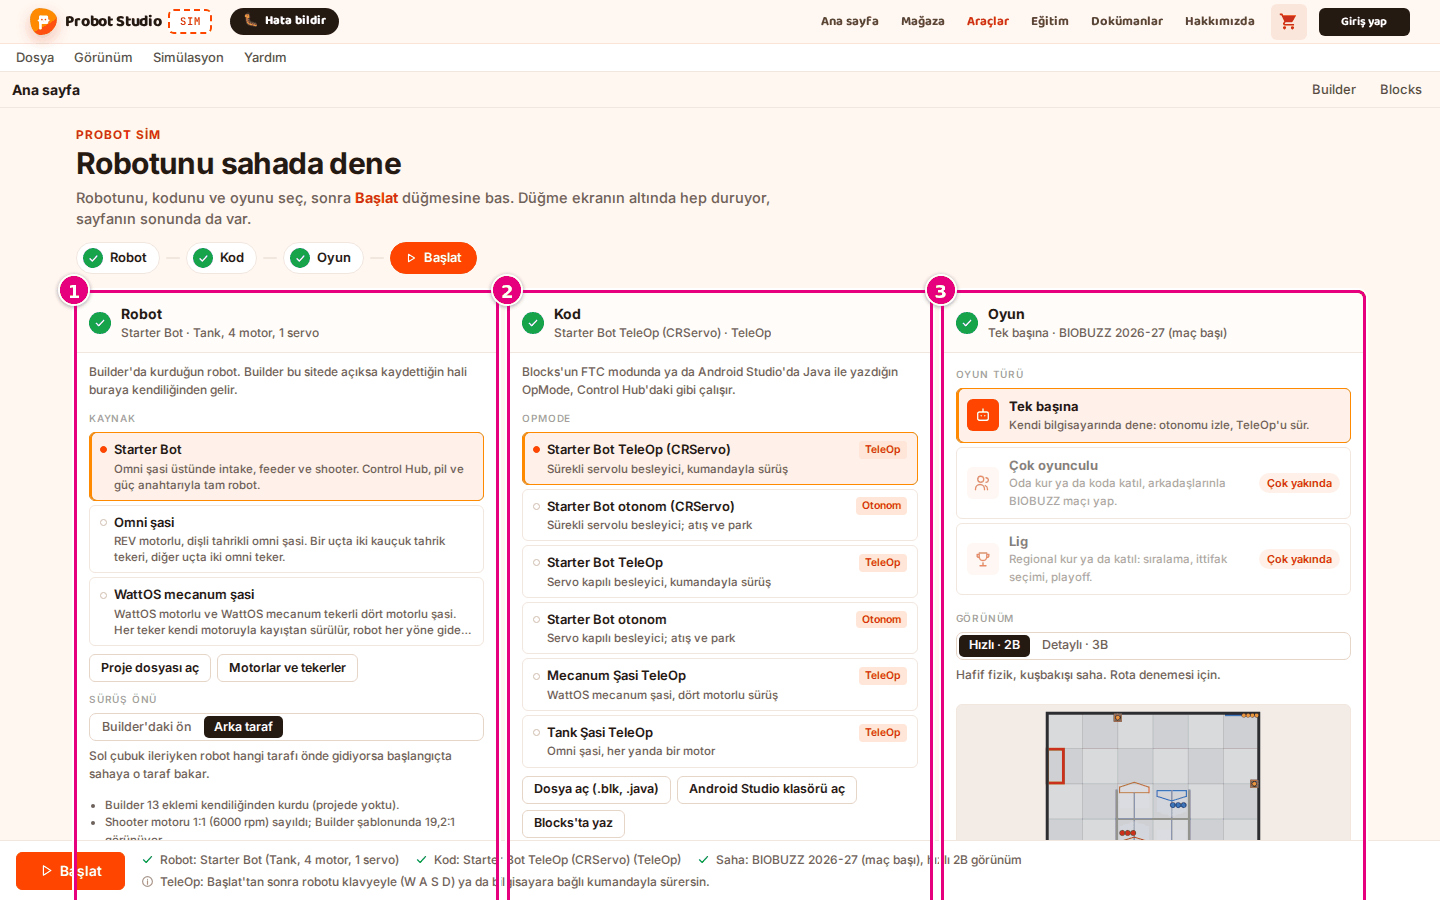
| # | Bölge | Ne var | İlgili görev |
|---|---|---|---|
| 1 | Robot bölümü | Başlık altında seçili robotun özeti ("Starter Bot · Tank, 4 motor, 1 servo"). Kaynak listesi, Proje dosyası aç, Motorlar ve tekerler, Sürüş önü ve robot notları. | Robotu seç |
| 2 | Kod bölümü | Seçili programın özeti. OpMode listesi, Dosya aç (.blk, .java), Android Studio klasörü aç, Blocks'ta yaz ve Yapılandırma tablosu. Java projesi açıkken "Android Studio: …" satırı, Yeniden oku ve Java projesini kaldır. | Programı seç, Cihazları porta bağla |
| 3 | Oyun bölümü | Oyun türü kartları, Görünüm seçici ve açıklaması, başlangıç önizlemesi (2B saha), Saha listesi ve Başlangıç yeri. | Sahayı ve başlangıç yerini seç |
Adım şeridi ve sayfa sonundaki Başlat
Başlığın altında adım şeridi, sayfanın sonunda ikinci bir Başlat bloğu durur. Başlat böylece üç yerde bulunur: adım şeridinde, alt şeritte ve sayfa sonunda. Üçü aynı işi yapar.
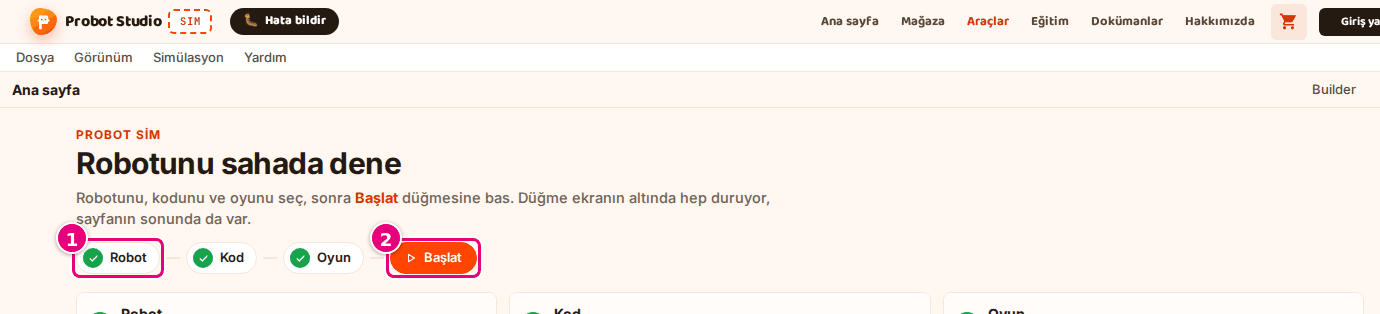
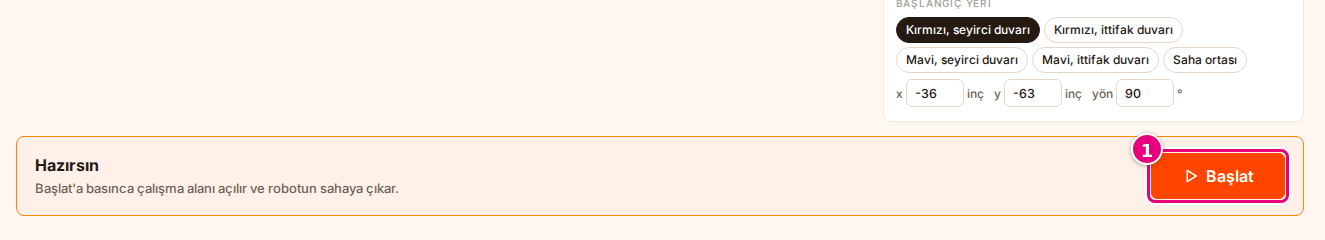
| Ad | Ne yapar | İlgili görev |
|---|---|---|
| Adım şeridi: Robot, Kod, Oyun | Her adımın numaralı dairesi o bölümün durumunu renkle gösterir; eksik yoksa yeşil onay olur. Adıma basınca sayfa o bölüme kayar. | Sorun giderme |
| Adım şeridinde Başlat | Alt şeritteki Başlat ile aynıdır. Kod çevrilemediyse ya da çevriliyorsa pasiftir. | Otonomu çalıştır |
| Sayfa sonu bloğu | Hazırsa "Hazırsın", değilse "Bir adım kaldı" yazar. Altında başlatmayı engelleyen maddeyi, bir uyarıyı ("Başlatabilirsin. Not: …") ya da Başlat'ın ne yapacağını söyler. Yanında büyük Başlat durur. | İlk 10 dakika |
Oyun türü kartları
| Ad | Ne yapar |
|---|---|
| Tek başına | Kendi bilgisayarında dener: otonomu izlersin, TeleOp'u sürersin. Varsayılan ve tek açık seçenek. |
| Çok oyunculu | "Çok yakında" rozetli, seçilemez. |
| Lig | "Çok yakında" rozetli, seçilemez. |
Alt şerit
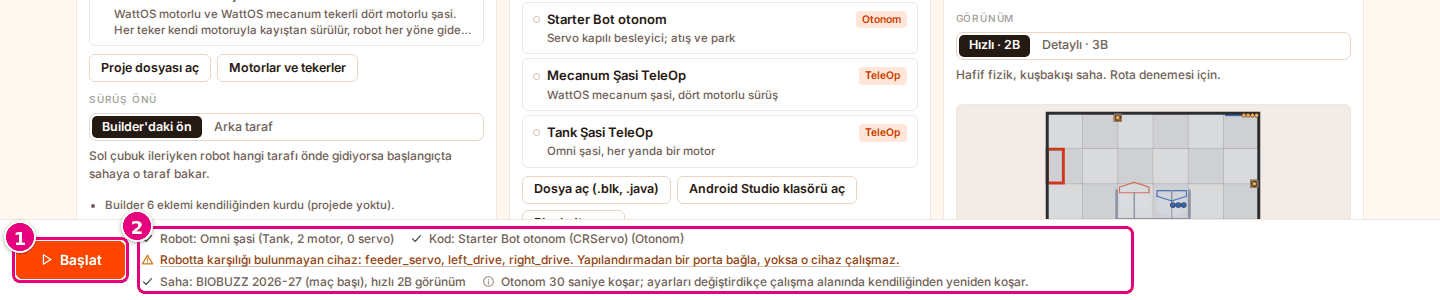
Alt şerit sayfayı kaydırsan da ekranın altında kalır.
| # | Ad | Ne yapar | İlgili görev |
|---|---|---|---|
| 1 | Başlat | Çalışma alanını açar ve koşuyu başlatır. TeleOp seçiliyse canlı sürüş de başlar. Kod çevrilemediyse ya da çevriliyorsa pasiftir. | İlk 10 dakika |
| 2 | Hazırlık listesi | Seçimlerin özeti ve uyarılar. Yeşil onay = tamam, sarı = uyarı, kırmızı = hata, gri yuvarlak ok = kod çevriliyor, gri "i" = bilgi. Uyarı, hata ya da "Kod çevriliyor" maddesine basınca sayfa ilgili bölüme kayar; bilgi maddeleri yalnızca ipucudur, basılmaz. | Sorun giderme |
Çalışma alanı
Çalışma alanı ana sayfada Başlat'a basınca açılır. Adres probotstudio.com/sim/#calis olur.
Tarayıcının geri tuşu ana sayfaya döner.
Otonom seçiliyse koşu, çalışma alanı açılınca kendiliğinden başlar. Bu, çalışma alanını Simülasyon >
Oyun türü > Tek başına, tarayıcının ileri tuşu ya da #calis bağlantısıyla açtığında da olur. Bu
yollarla açtığında TeleOp seçiliyse sürüş, araç çubuğunda Başlat'a basana kadar başlamaz.
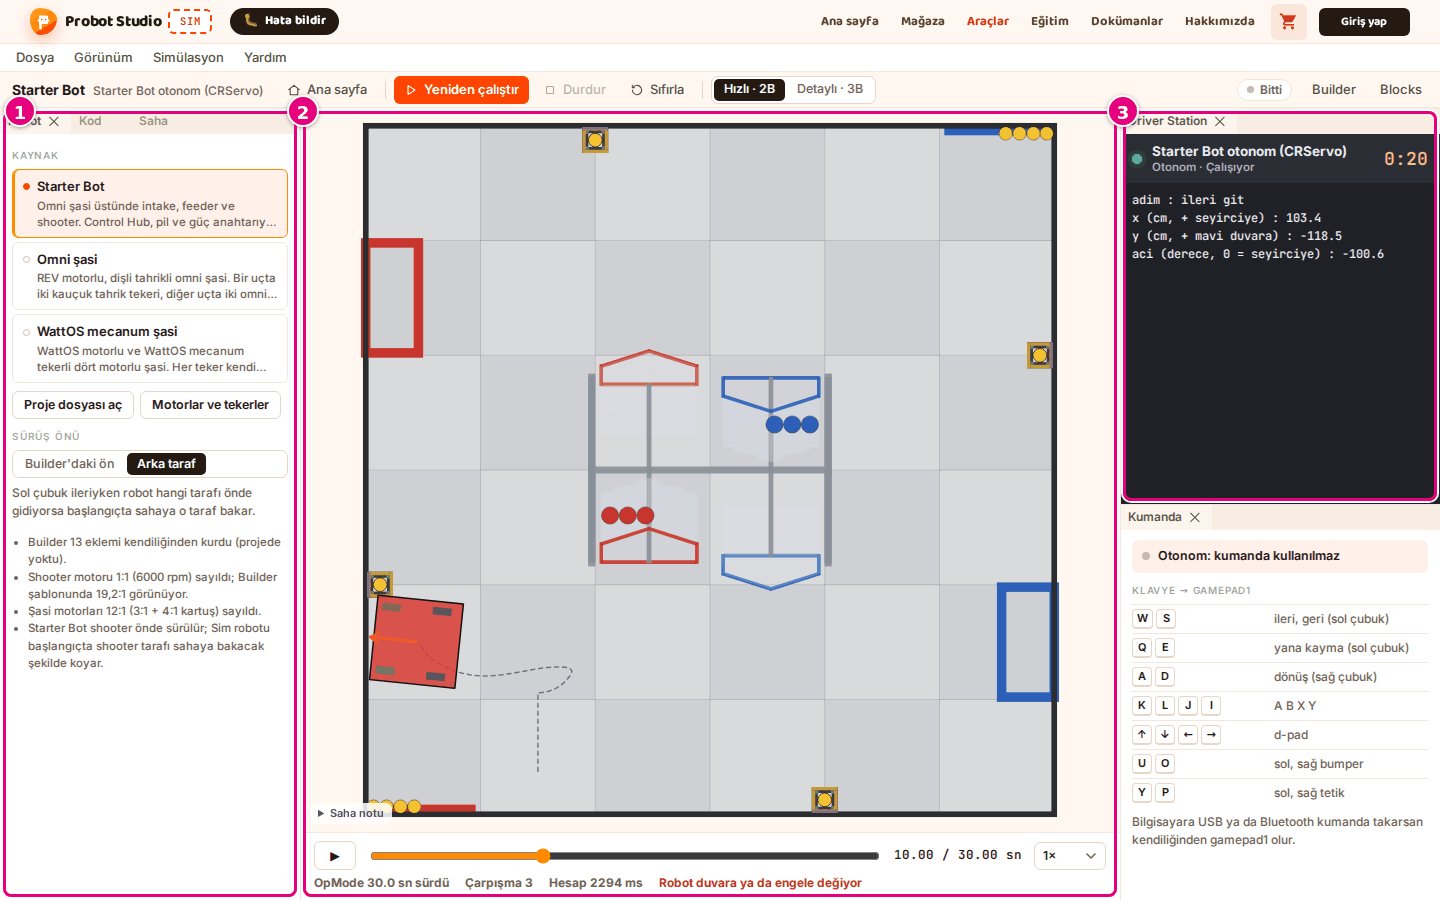
| # | Bölge | Ne var | İlgili görev |
|---|---|---|---|
| 1 | Sol paneller | Robot, Kod ve Saha panelleri, sekme olarak üst üste. Ana sayfadaki seçimlerin aynısıdır; burada değiştirdiğin seçim ana sayfada da değişir. Saha panelinin başında Görünüm seçici de vardır. | Robotu seç, Programı seç, Sahayı seç |
| 2 | Sahne | 2B ya da 3B saha, robot ve oyun elemanları. Altında zaman çizelgesi. | Otonomu çalıştır |
| 3 | Sağ paneller | Üstte Driver Station, altta Kumanda paneli. | TeleOp'u sür |
Sahne
| Ad | Ne yapar | İlgili görev |
|---|---|---|
| 2B sahne | Kuşbakışı saha. Robotun geçtiği yol kesikli çizgiyle, ön tarafı turuncu okla çizilir. Her teker gücüne göre renklenir: ileri dönerken yeşil, geri dönerken kırmızı, dururken gri; güç arttıkça renk koyulaşır. Robot duvara ya da engele değince kırmızı olur. Fare sahanın üstündeyken köşede imlecin yeri inç olarak yazar ("x … · y … inç"). | Görünümü değiştir |
| 3B sahne | Saha, robot ve oyun elemanları 3B çizilir. Fareyle döndürülür ve yakınlaştırılır. | Görünümü değiştir |
| Yükleme yazıları | Çalışma alanı açılırken "Çalışma alanı yükleniyor…", 3B sahne açılırken "3B sahne yükleniyor…" yazar. | Görünümü değiştir |
| Saha, Sürücü gözü, Robotu takip et | 3B kamera açıları. Yalnız Detaylı · 3B görünümde görünür. | Görünümü değiştir |
| Saha notu | Açılır kutu. Sahanın ölçülerinin nereden geldiğini ve neyin yaklaşık olduğunu yazar. Yalnız BIOBUZZ sahalarında görünür. | Sahayı seç |
| Sahne ipucu | TeleOp seçiliyken ve sürüş başlamamışken "TeleOp: araç çubuğunda Başlat'a bas, robotu klavyeyle sür" yazar. | TeleOp'u sür |
Zaman çizelgesi
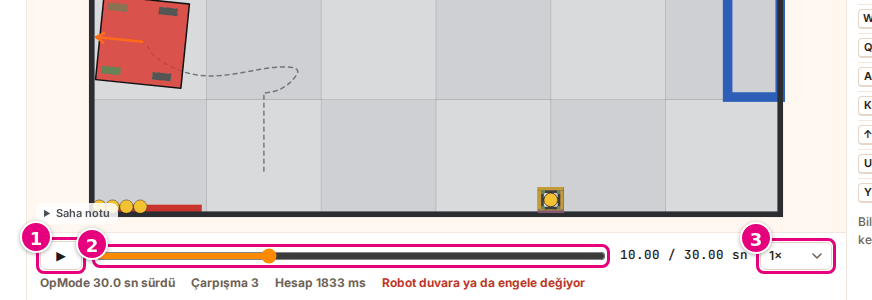
| # | Ad | Ne yapar | İlgili görev |
|---|---|---|---|
| 1 | Oynat / Duraklat (▶ / ❚❚) | Kaydı oynatır ya da duraklatır. Kayıt sonundayken basarsan baştan oynatır, duraklattıysan kaldığı yerden sürer. Araç çubuğundaki Durdur değildir. Kayıt yoksa pasiftir. | Kaydı incele |
| 2 | Zaman kaydırıcısı | Kayıtta istediğin ana gider ve oynatmayı durdurur. | Kaydı incele |
| Sayaç | "geçen / toplam sn". | ||
| 3 | Oynatma hızı | 0.25×, 0.5×, 1×, 2×, 4×. Yalnız kaydın oynatma hızını değiştirir. | Kaydı incele |
| Bilgi satırı | Koşu bitince "OpMode … sn sürdü", "Çarpışma …", "Hesap … ms". BIOBUZZ sahalarında ve yalnız Detaylı · 3B görünümde yapıların devrilme sayısı da yazar ("Kırmızı HIVE devrilme …"). | Kaydı incele | |
| Uyarı | "Robot duvara ya da engele değiyor" ya da canlı sürüşte "Canlı: robot sürülüyor". |
Bilgi satırındaki "Çarpışma …" ayrı çarpışmaları sayar. Robot en az 0,25 saniye hiçbir şeye değmeden kaldıktan sonraki ilk temas bir çarpışmadır. Duvara yaslanıp kalmak bir kez sayılır, duvara bitişik başlangıç sayılmaz.
Driver Station ve Kumanda panelleri
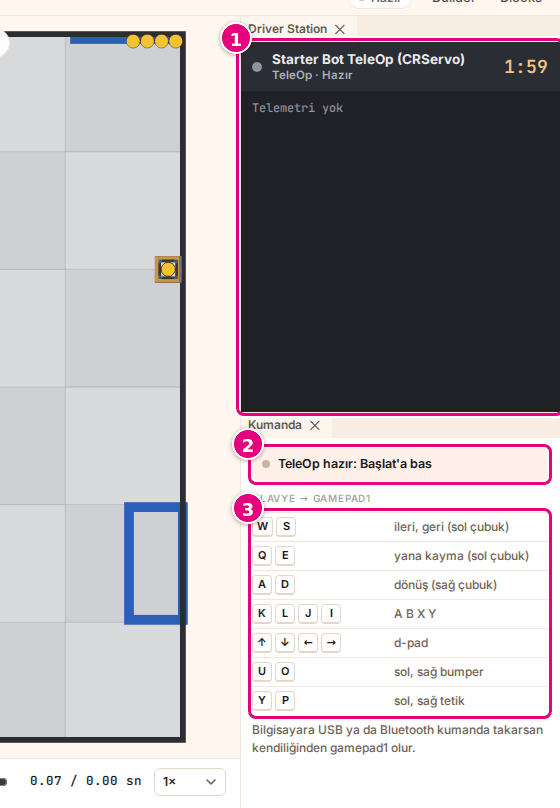
| # | Ad | Ne yapar | İlgili görev |
|---|---|---|---|
| 1 | Driver Station | Başlıkta durum ışığı, OpMode adı ("OpMode yok"), tür ve durum ("Otonom · Hazır", "TeleOp · Çalışıyor", "Durdu", "Hesaplanıyor"). Sağda geri sayım: TeleOp 2:00, Otonom 0:30. Altında programın o anki telemetri satırları ya da "Telemetri yok". Program hatası kırmızı yazılır, uyarılar sarı kutuda (en çok 4). | Otonomu çalıştır, Sorun giderme |
| 2 | Kumanda durum ışığı | "TeleOp hazır: Başlat'a bas", "Canlı: klavyeyle sür", "Kumanda bağlı, sürüyorsun" ya da "Otonom: kumanda kullanılmaz". | TeleOp'u sür |
| 3 | Tuş tablosu "Klavye → gamepad1" | Sürüş tuşlarının listesi; Q E "yana kayma (sol çubuk)" satırı da burada. Altında kumanda notu: "Bilgisayara USB ya da Bluetooth kumanda takarsan kendiliğinden gamepad1 olur." | Kısayollar |
Paneller
| Ad | Ne yapar | İlgili görev |
|---|---|---|
| Panel sekmesi | Panelin adı. Sürükleyip başka yere ya da başka panelin yanına bırakırsın. | Panelleri düzenle |
| Sekmedeki × | Paneli kapatır. Görünüm > Paneller'den yeniden açarsın. | Panelleri düzenle |
| Panel kenarı | Sürükleyince paneli genişletir ya da daraltır. En dar 240 piksel. | Panelleri düzenle |
| Dar ekran sekmeleri | Pencere 900 piksel ya da daha darsa paneller sahnenin altında sekme olur: Driver Station, Kumanda, Robot, Kod, Saha. | Panelleri düzenle |
Sahne panelinin sekmesi yoktur; taşınmaz ve kapanmaz. Panel düzeni bu tarayıcıda saklanır.
Robot ayrıntısı
Robot bölümünde Motorlar ve tekerler'e basınca açılır. Kapatmak için Motorları gizle'ye basarsın.
Sayı kutusuna yazdığın değer Enter'a basınca ya da kutudan çıkınca işlenir. Aralığın dışındaki değer işlenmez, kutu eski değere döner. Ondalık ayırıcı olarak virgül ya da nokta yazabilirsin.
| Ad | Ne yapar | Kısayol | İlgili görev |
|---|---|---|---|
| Sürüş, Ayak izi, Link / eklem | Sürüş türü ("Tank (normal teker)", "Mecanum", "Omni", "Karışık", "Sürüş tekeri yok"), robotun cm cinsinden taban ölçüsü, birlikte hareket eden parça gruplarının (link) ve eklemlerin sayısı. Değiştirilmez. | Motorları ayarla | |
| Kütle kutusu ("tahmini" etiketli) | Robotun tartılmış toplam kütlesi, 0,2 ile 60 kg arası. Yalnız parça verisi eksik robotta görünür; diğerlerinde "parça verisinden" yazar. | Enter işler, Esc eski değere döner | Motorları ayarla |
| Tekerler listesi | Her teker için adı, mm cinsinden çapı ("Ø… mm") ve türü: "normal", "mecanum" ya da "omni". | ||
| rpm kutusu | Motorun serbest devri, 1 ile 10000 arası. | Enter işler, Esc eski değere döner | Motorları ayarla |
| N·m kutusu | Durma torku, 0,01 ile 100 arası. | Enter işler, Esc eski değere döner | Motorları ayarla |
| tik/tur kutusu | Enkoderin bir turdaki tik sayısı, 1 ile 100000 arası. | Enter işler, Esc eski değere döner | Motorları ayarla |
| "senin değerin" / "doğrulanmadı" etiketi | Değeri sen girdiysen "senin değerin", katalog verisi doğrulanmamışsa "doğrulanmadı" yazar. | ||
| Varsayılana dön | Senin girdiğin motor değerlerini siler. Yalnız değer girdiğin motorda görünür. | Motorları ayarla |