Motor değerlerini ve kütleyi ayarla
Bu sayfada robotun motor değerlerini kendi verinle düzeltecek, gerekirse robotun kütlesini gireceksin.
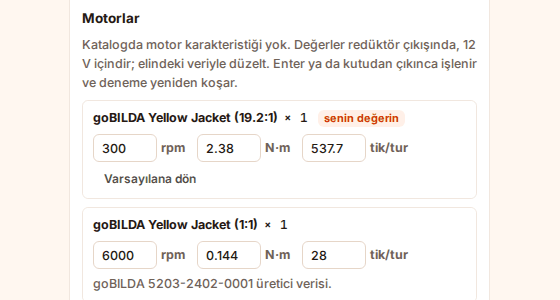
Sim'in motor değerleri yaklaşıktır. Robot Sim'de gerçekteki kadar hızlı gitmiyorsa ya da enkoder sayıları tutmuyorsa değerleri motorun veri sayfasına göre düzelt.
Başlamadan önce
- Bir robot seçili. Hazır robotla başlamak için Starter Bot'u seç: Hazır robot seç.
- Robot bölümünde (ana sayfada ya da çalışma alanındaki Robot panelinde) Motorlar ve tekerler'e bastın. Robot ayrıntısı açılır; kapatmak için Motorları gizle'ye bas.
- Motorunun veri sayfası elinde: serbest devir (rpm), durma torku (N·m), enkoder tik/tur.
Robot ayrıntısını oku
Robot ayrıntısının üstünde robotun adı ve özeti durur:
| Satır | Ne yazar |
|---|---|
| Sürüş | Şasi türü: Mecanum, Tank (normal teker), Omni, Karışık ya da Sürüş tekeri yok. |
| Ayak izi | Robotun zemindeki boyu ve eni, cm. |
| Kütle | Parça verisi tamsa "parça verisinden". Eksikse kg kutusu ve "tahmini" etiketi. |
| Link / eklem | Builder modelindeki parça grubu (link) ve eklem sayısı, örneğin "14 / 13". |
| Tekerler | Her teker: adı, çapı (mm) ve türü (normal, mecanum, omni). |
Motor değerini değiştir
Motorlar başlığı altında robottaki her motor modeli bir kez yazar, yanında kaç tane olduğu durur ("× 2"). Her motorun üç kutusu vardır. Değerler redüktör çıkışında ve 12 V içindir.
| Kutu | Birim | Geçerli aralık |
|---|---|---|
| Serbest devir | rpm | 1 ile 10000 arası |
| Durma torku | N·m | 0,01 ile 100 arası |
| Enkoder | tik/tur | 1 ile 100000 arası |
İpucu
Aralık dışındaki ya da sayı olmayan bir değer işlenmez, kutu eski değere döner. Fareyle kutunun üstünde durunca geçerli aralık yazar.
- Değiştireceğin motorun kutusunu seç, örneğin rpm kutusu.
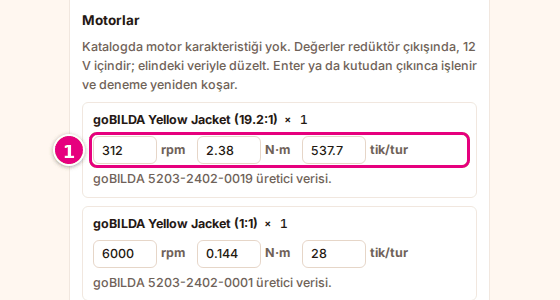
- Kutudaki değeri sil.
- Yeni değeri yaz. Ondalık için nokta ya da virgül kullanabilirsin.
- Enter'a bas ya da kutudan çık.
Sonuç: Motorun yanında "senin değerin" etiketi çıkar. Çalışma alanındaysan otonom program yeni değerle kendiliğinden yeniden koşar.
Yazarken vazgeçmek için Enter'dan önce Esc'ye bas. Kutuya eski değer geri gelir.
Değiştirmediğin motorun kutularının altında değerlerin kaynağı yazar, örneğin "goBILDA 5203-2402-0019 üretici verisi.". "doğrulanmadı" etiketi, Sim'in o motorun değerini veri sayfasından doğrulamadığını söyler. Nedeni kutuların altında yazar; fareyle etiketin üstünde durunca da çıkar.
Varsayılana dön
- Robot ayrıntısını Motorlar başlığına kadar kaydır.
- "senin değerin" etiketli motorun altındaki Varsayılana dön'e bas.
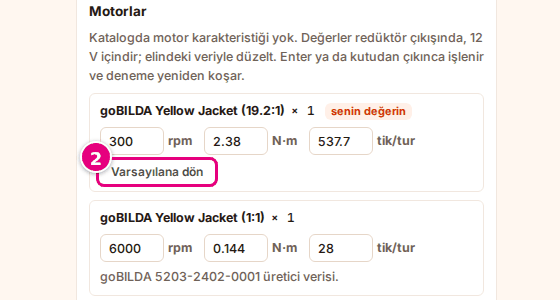
- Değer girdiğin başka motorlar için 2. adımı tekrarla.
Sonuç: Kutulara Sim'in değerleri geri gelir, "senin değerin" etiketi kalkar ve kutuların altında yine değerlerin kaynağı yazar.
Kütleyi gir
Bazı robotların parça verisi eksiktir. Bu robotlarda Kütle satırında bir kutu ve "tahmini" etiketi çıkar. Kutuya önce 12 kg yazar.
- Robotunu tart.
- Kütle kutusuna toplam kütleyi kg cinsinden yaz. Geçerli aralık 0,2 ile 60 kg arası.
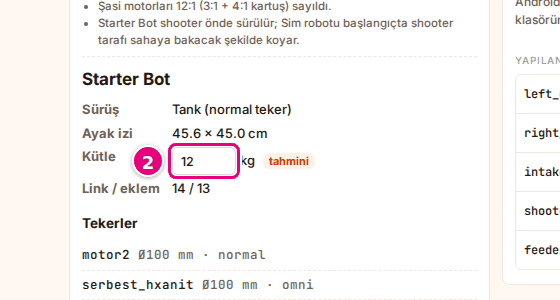
- Enter'a bas ya da kutudan çık.
Sonuç: Kutuda yeni kütle durur. Çalışma alanındaysan otonom program yeni kütleyle yeniden koşar.
Kütle satırında "parça verisinden" yazıyorsa kütle Builder parçalarından hesaplanır; değiştirilmez.
Not
Motor değerleri ve kütle bu tarayıcıda saklanır. Bir motorun değeri, o motor modelini kullanan her robotta geçerlidir.
Sorun mu var?
- Yazdığım değer geri döndü: Değer aralık dışında ya da sayı değil. Bkz. Motor değerini değiştir.
- Kütle satırında kutu yok: Robotun parça verisi tam, kütle Builder parçalarından hesaplanır.
- Robot hâlâ çok yavaş ya da çok hızlı: Görünüm'ü değiştirince fizik de değişir. Bkz. Görünümü değiştir.