Cihazları porta bağla
Bu sayfada programdaki cihaz adlarını robottaki motor ve servolara bağlayacaksın. Gerçek robotta bu işi Driver Station'daki robot yapılandırması yapar; Sim'de Yapılandırma tablosu yapar.
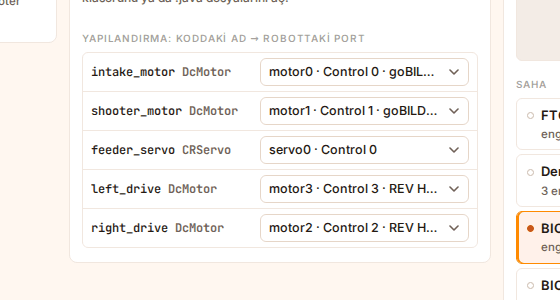
Bağlı olmayan cihaz çalışmaz. Programın left_drive motoruna güç verse de robotta karşılığı yoksa
teker dönmez. En sık karşılaşılan sorun budur.
Başlamadan önce
- Robot ve program seçili: Robotu seç, Programı seç.
- Kod çevrilmiş olmalı. Tablo yerine "Kod çevrilince cihaz listesi burada çıkar." yazıyorsa ve hazırlık listesinde "Kod çevriliyor…" görünüyorsa bekle. Hazırlık listesinde "Kod çevrilemedi: …" yazıyorsa beklemek işe yaramaz; nedenine bak: Kod çevrilemedi.
Tabloyu oku
Yapılandırma: koddaki ad → robottaki port tablosu Kod bölümünün altındadır. Her satır programdaki bir cihazdır.
| Sütun | Ne yazar |
|---|---|
| Sol | Koddaki ad ve tür, örneğin left_drive DcMotor, feeder_servo CRServo. |
| Sağ | Bağlı olduğu robot donanımı: "<ad> · Control <port>" (Expansion Hub'a bağlı donanımda "Expansion <port>"). Motorlarda sonda " · <motor modeli>" de yazar; servolarda model yazmaz. Sürüş tekerini çeviren motorda en sonda "teker" yazar. |
- Açık sarı (krem) satır: cihaz bağlı değil; sağdaki listede (bağlı değil) seçili.
- IMU satırı her zaman "Control Hub IMU"ya bağlıdır; değiştirilmez.
- Program cihaz kullanmıyorsa tablo yerine "Bu OpMode cihaz kullanmıyor." yazar.
Sim bağlantıları önce kendisi kurar. Robotta koddakiyle aynı adlı donanım varsa cihazı ona bağlar. Adında
left ya da sol geçen motoru sol yandaki tekerin motoruna, right ya da sag geçeni sağ yandakine bağlar.
Eşleşmeyen cihazı bağla
Eşleşmeyen cihaz varsa ana sayfanın hazırlık listesinde sarı uyarı çıkar: "Robotta karşılığı bulunmayan cihaz: <adlar>. Yapılandırmadan bir porta bağla, yoksa o cihaz çalışmaz." Uyarı en çok üç ad yazar; fazlası için "ve <sayı> cihaz daha" ekler.
İpucu
Robotta boş servo ya da motor yoksa satır sarı kalır. Programa uygun robotu seç: Starter Bot programları için Starter Bot.
- Hazırlık listesindeki sarı uyarıya bas; sayfa Kod bölümüne kayar. Çalışma alanındaysan bunun yerine Kod panelinin sekmesine bas. Bağlı olmayan satırlar Yapılandırma tablosunda açık sarıdır.
- Açık sarı satırın sağındaki listeyi aç.
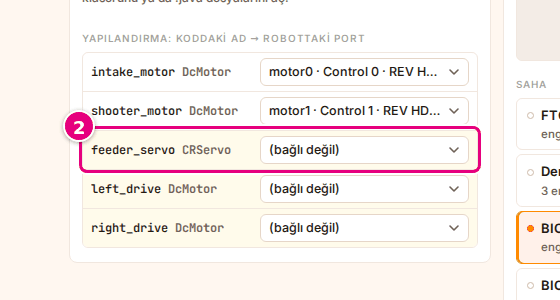
- Robottaki doğru motoru ya da servoyu seç. Sürüş motorları için sonunda "teker" yazanları seç.
Sonuç: Seçtiğin satırın sarı rengi kalkar ve listede seçtiğin donanım yazar. Tüm satırlar bağlanınca hazırlık listesindeki sarı uyarı kaybolur.
Liste yalnız uygun türdeki donanımı gösterir: motor satırında motorlar, servo satırında servolar.
Robotta servo yoksa servo satırı bağlanamaz; o cihaz Sim'de çalışmaz. Görseldeki örnekte (Omni şasi ile
Starter Bot otonom (CRServo)) robotta servo olmadığı için feeder_servo satırı sarı kalır ve uyarı kaybolmaz.
Motor satırı sarıysa robotta boş motor kalmamıştır. Seçtiğin motor başka bir cihazdan alınır ve o satır sarı olur. Bu durumda programa uygun robotu seç ya da Builder'da robota motor ekle.
Yanlış bağlantıyı düzelt
Sim'in kendi kurduğu bağlantı her zaman doğru olmaz. Robot ters ya da beklenmedik hareket ediyorsa bağlantıları kontrol et.
- Ana sayfada Kod bölümüne kaydır. Çalışma alanındaysan Kod panelinin sekmesine bas. Yapılandırma tablosunun sağ sütununda her cihazın bağlı olduğu donanım yazar.
- Yanlış bağlı satırın listesini aç.
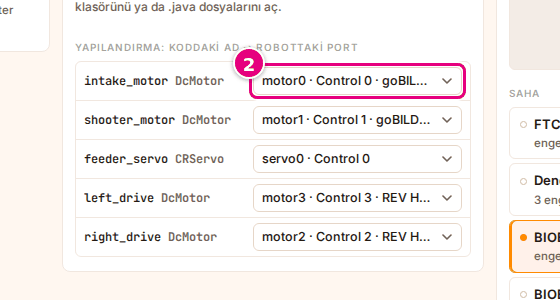
- Doğru donanımı seç.
Sonuç: Satırın listesinde seçtiğin donanım yazar. Çalışma alanındaysan otonom program yeni bağlantıyla kendiliğinden yeniden koşar.
Bağlantılar bu tarayıcıda saklanır.
Not
Listede (bağlı değil) de var, ama Sim bu seçimi tutmaz ve cihazı boştaki uygun bir donanıma yeniden bağlar. Bir cihaz yalnız robotta uygun boş donanım kalmadıysa bağlı değil olarak kalır.
Sorun mu var?
- Driver Station'da ""<ad>" motoru robotta yok; boşta dönen sanal motor olarak çalışıyor." uyarısı: O cihaz bağlı değil. Eşleşmeyen cihazı bağla adımlarıyla bağla. TeleOp'ta bu uyarı sürüş sırasında değil, Durdur'a basınca ya da 120 saniye dolunca çıkar. Bkz. Robot kıpırdamıyor.
- Driver Station'da ""<ad>" servosu robotta yok; komutları yok sayılıyor." uyarısı: Servo bağlı değil, programın ona verdiği komutlar işlenmez. Robotta servo varsa Eşleşmeyen cihazı bağla adımlarıyla bağla; yoksa servolu bir robot seç.
- Teker bağlı ama robot ters dönüyor: Sol ve sağ motorlar yer değiştirmiş olabilir: Yanlış bağlantıyı düzelt. Ya da sürüş önünü değiştir.