0.7 Mekanik parçalara giriş
Yazım aşamasında
Bu sayfa şu anda yazılıyor ve 30 Eylül 2026'da yeniden güncellenecek. Okurken eksik ya da yanlış bulduğunuz yeri sayfanın altındaki yorum bölümüne yazabilirsiniz. Bir cümleyi seçip yorum bırakırsanız hangi satıra baktığınız da bize ulaşıyor. Gelen geri bildirimler bu turda metnin neresinin değişeceğini belirliyor.
Bu derste ne öğreniyoruz
Robotun parçalarını hangi yapı taşıyor? Dönen bir parça robota nasıl bağlanıyor? Hareket motordan başka bir yere nasıl ulaşıyor?
Bir FTC robotunda tekerler döner, kollar kalkar, motorlar çalışır. Bunların hepsi bir yere bağlı ve o bağlantıları kuran parçaların adları var. Bu sayfa robot kurmayı anlatmıyor. Robotun mekanik parçalarını, hangi ihtiyaç için kullanıldıklarını görerek tanıyoruz.
Profiller ve plakalar
Robot sahada hareket ederken sarsılır, başka robotlara çarpar, durur ve yeniden kalkar. Motorların, tekerlerin, pilin ve robotun geri kalanının yerinde kalması için hepsini taşıyan sağlam bir yapı gerekiyor. Bu yapının ilk akla gelen hali birbirine bağlanmış metal çubuklar.
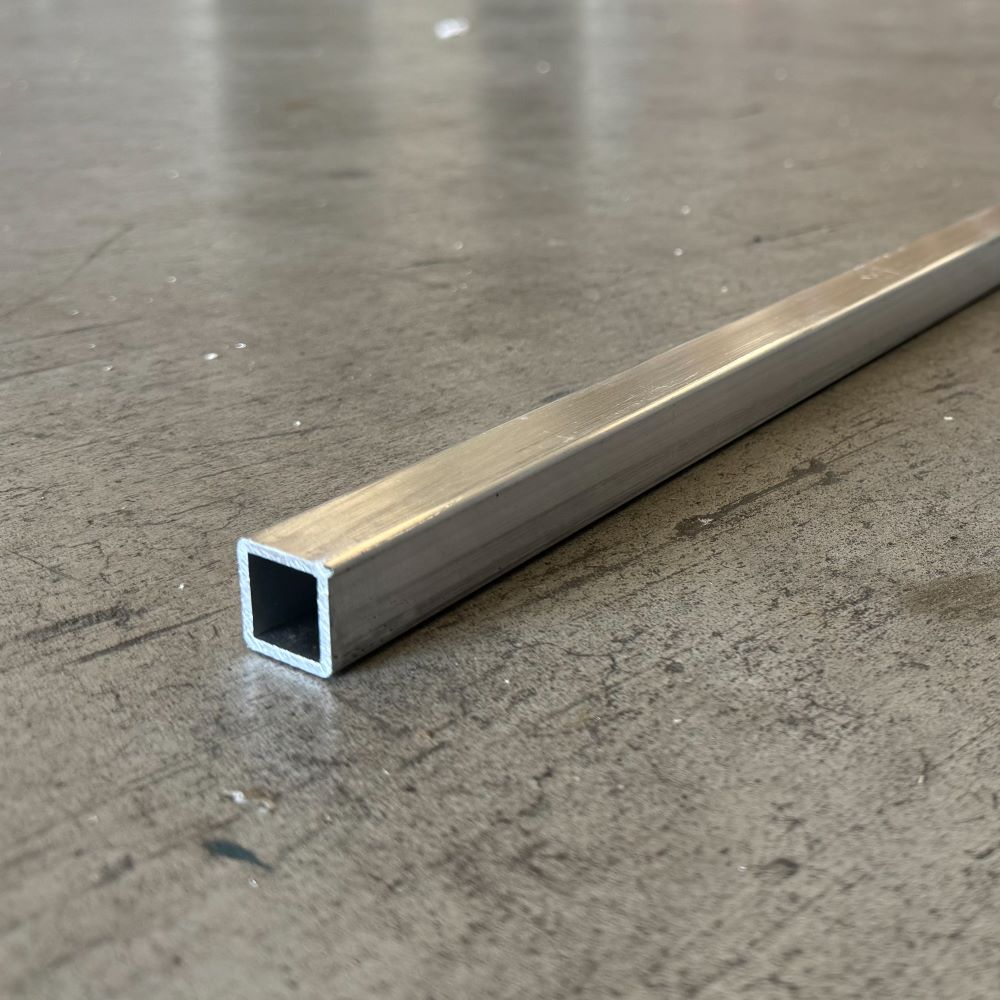
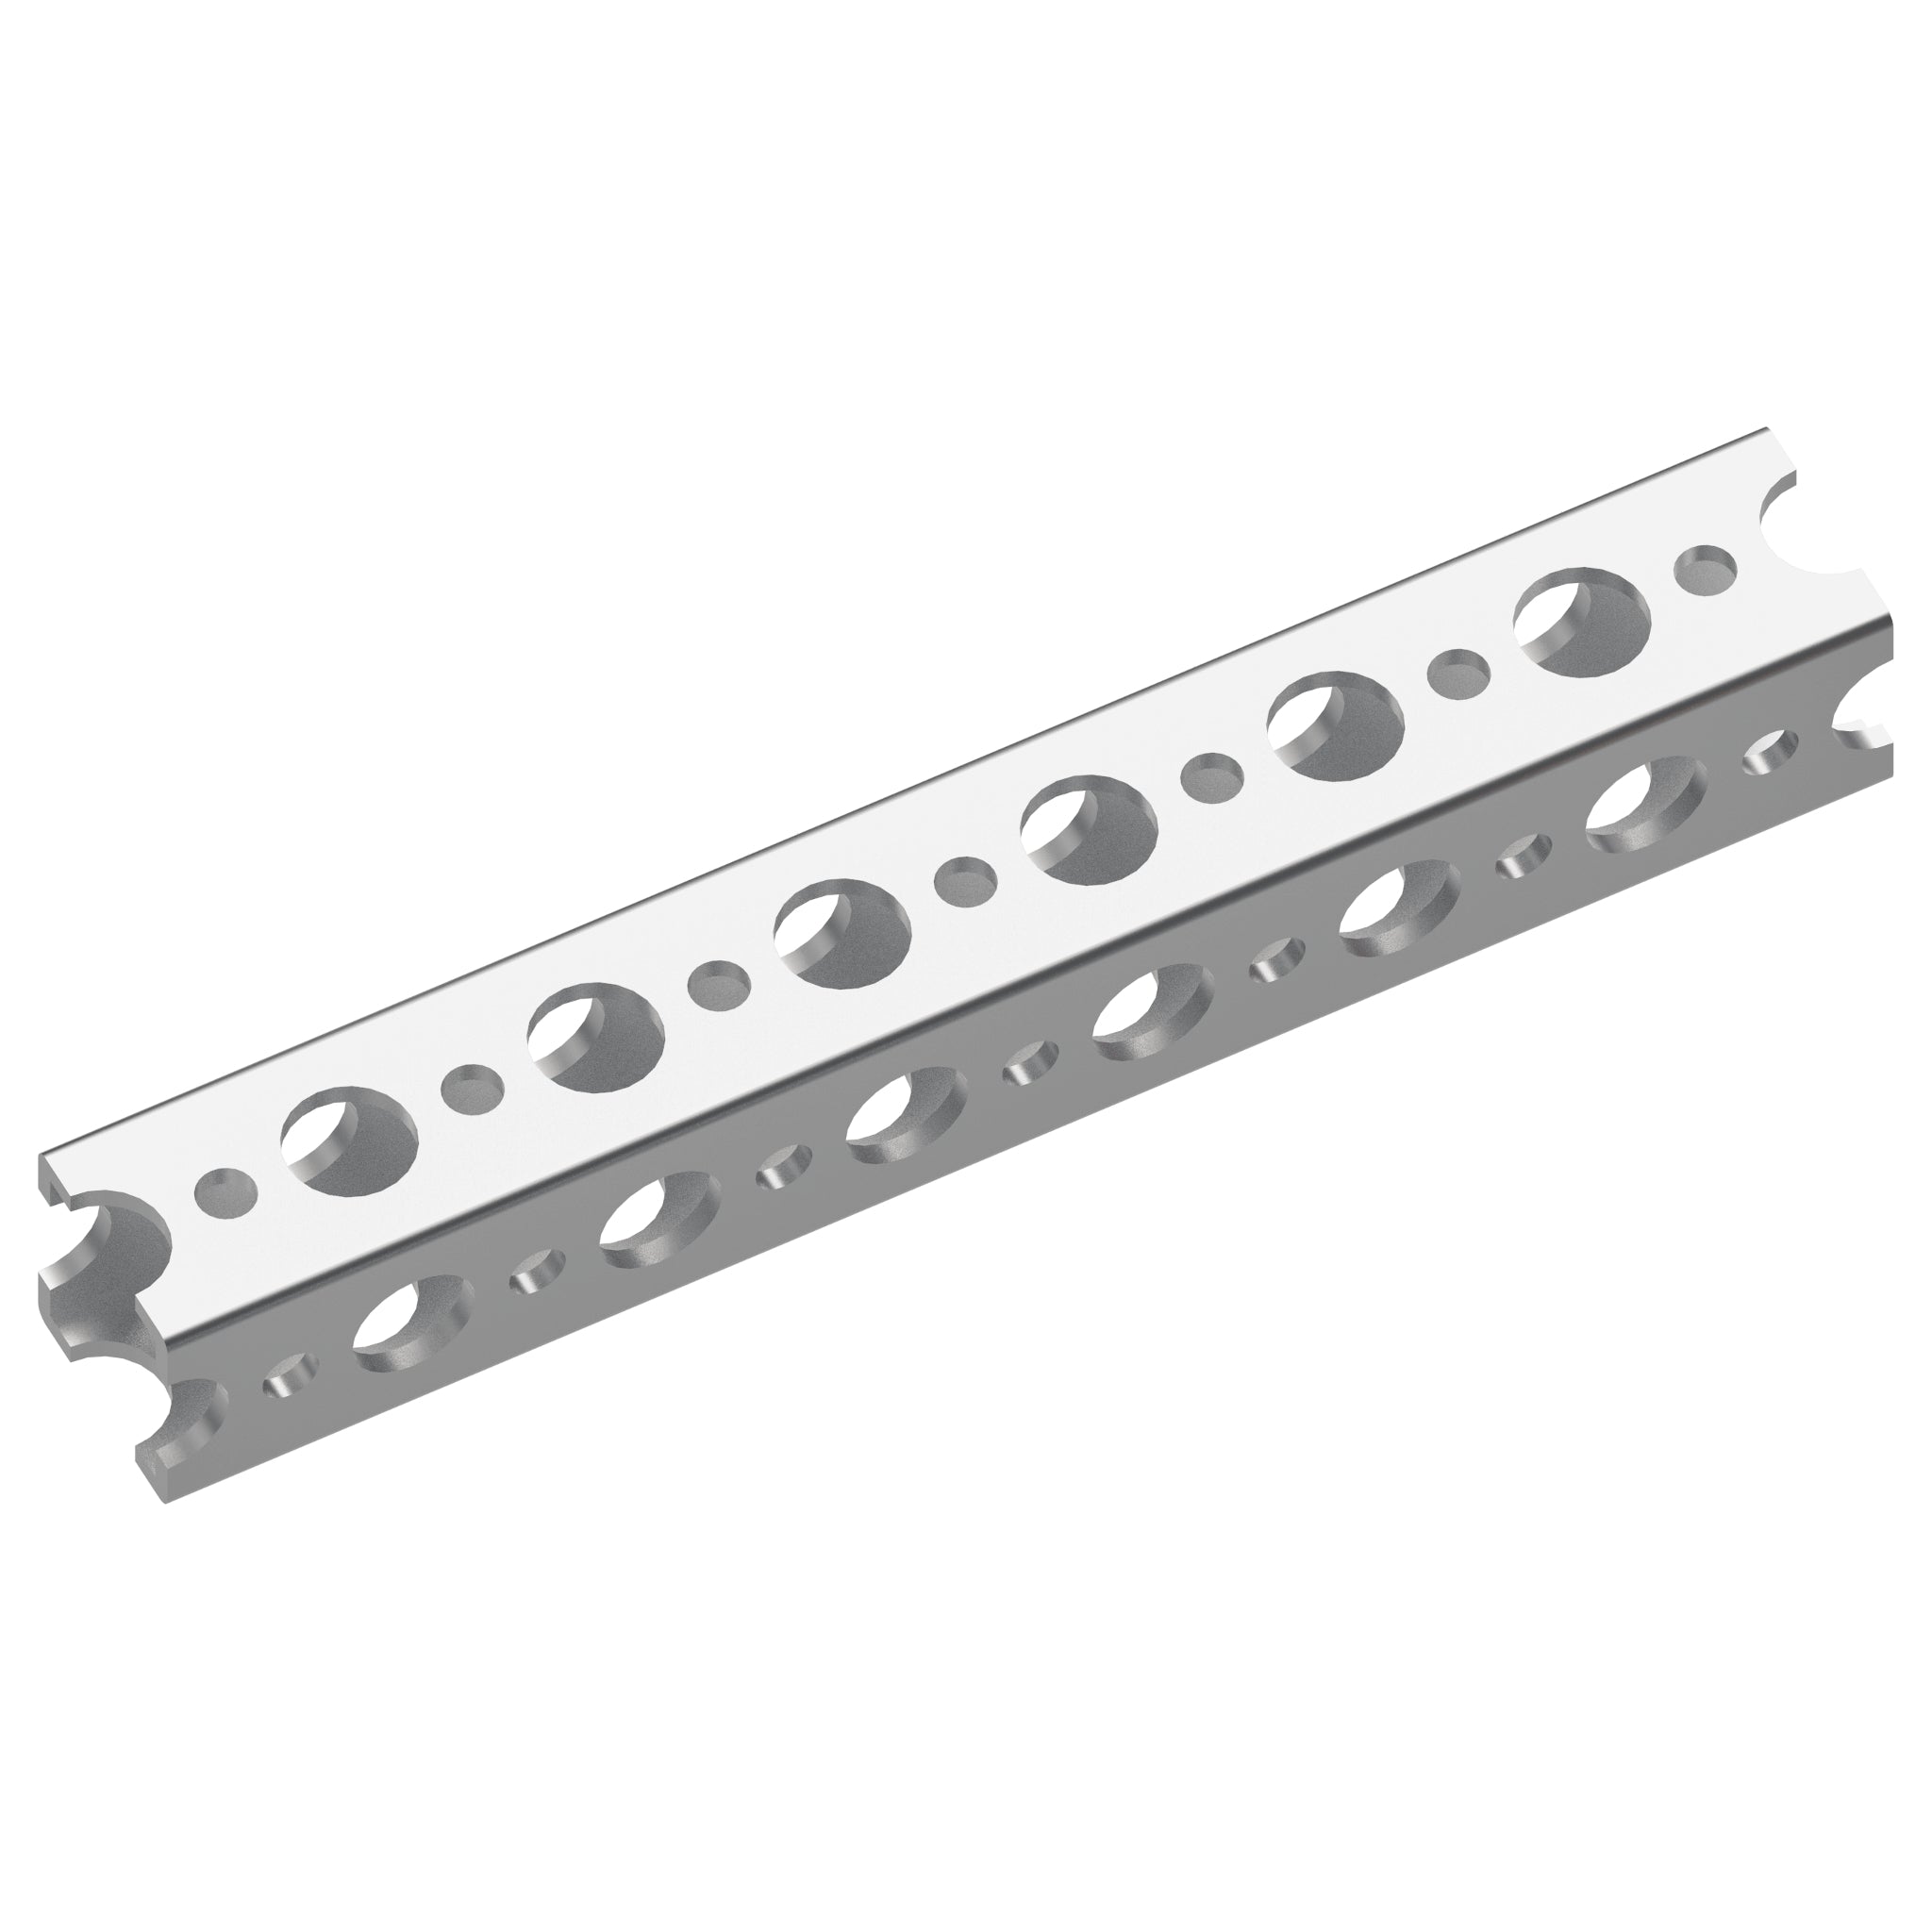
Dolu bir metal çubuk sağlamdır, ama ağırdır. Robot ağırlaştıkça onu yürüten motorların işi zorlaşır. Dışarıdan aynı ölçüde duran bir parçanın içi boş bırakıldığında içinde daha az metal olur ve parça hafifler. Ucundan baktığınızda ortasındaki boşluğu görürsünüz. Bu biçimdeki yapı parçasına kutu profil deniyor. Bütün yapı parçaları böyle değil, boşaltılan her parça da aynı sağlamlıkta kalmaz. Buradaki iş parçayı kendiniz oymak değil, hazır profilin neden bu biçimde satıldığını anlamak.
Profil tek başına iş görmez, üzerine parça bağlarsınız. Motorun, teker yatağının ya da bir tutucunun profile tutturulması için civatanın geçeceği bir delik gerekiyor. FTC'de kullanılan profiller genelde boydan boya delikli satılıyor. Böylece parçayı profilin istediğiniz yerine, önceden açılmış deliklerden bağlayabilirsiniz.
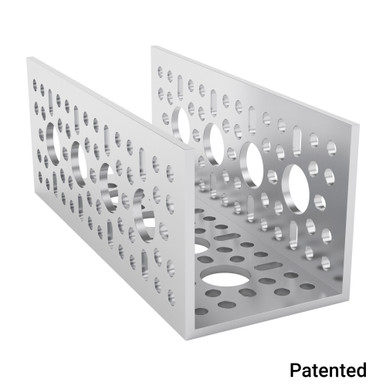
Kapalı bir profilin içine elinizi ya da anahtarınızı sokamazsınız. Civatanın ucundaki somunu tutmak ya da içeriye bir parça yerleştirmek gerektiğinde bu bir sorun olur. Bir yüzü açık bırakılmış profillerde profilin içi elinize ve aletinize açıktır. Ucundan baktığınızda U harfine benzeyen parçalara U profil, uçları içeri doğru kıvrılmış olanlara C profil deniyor.
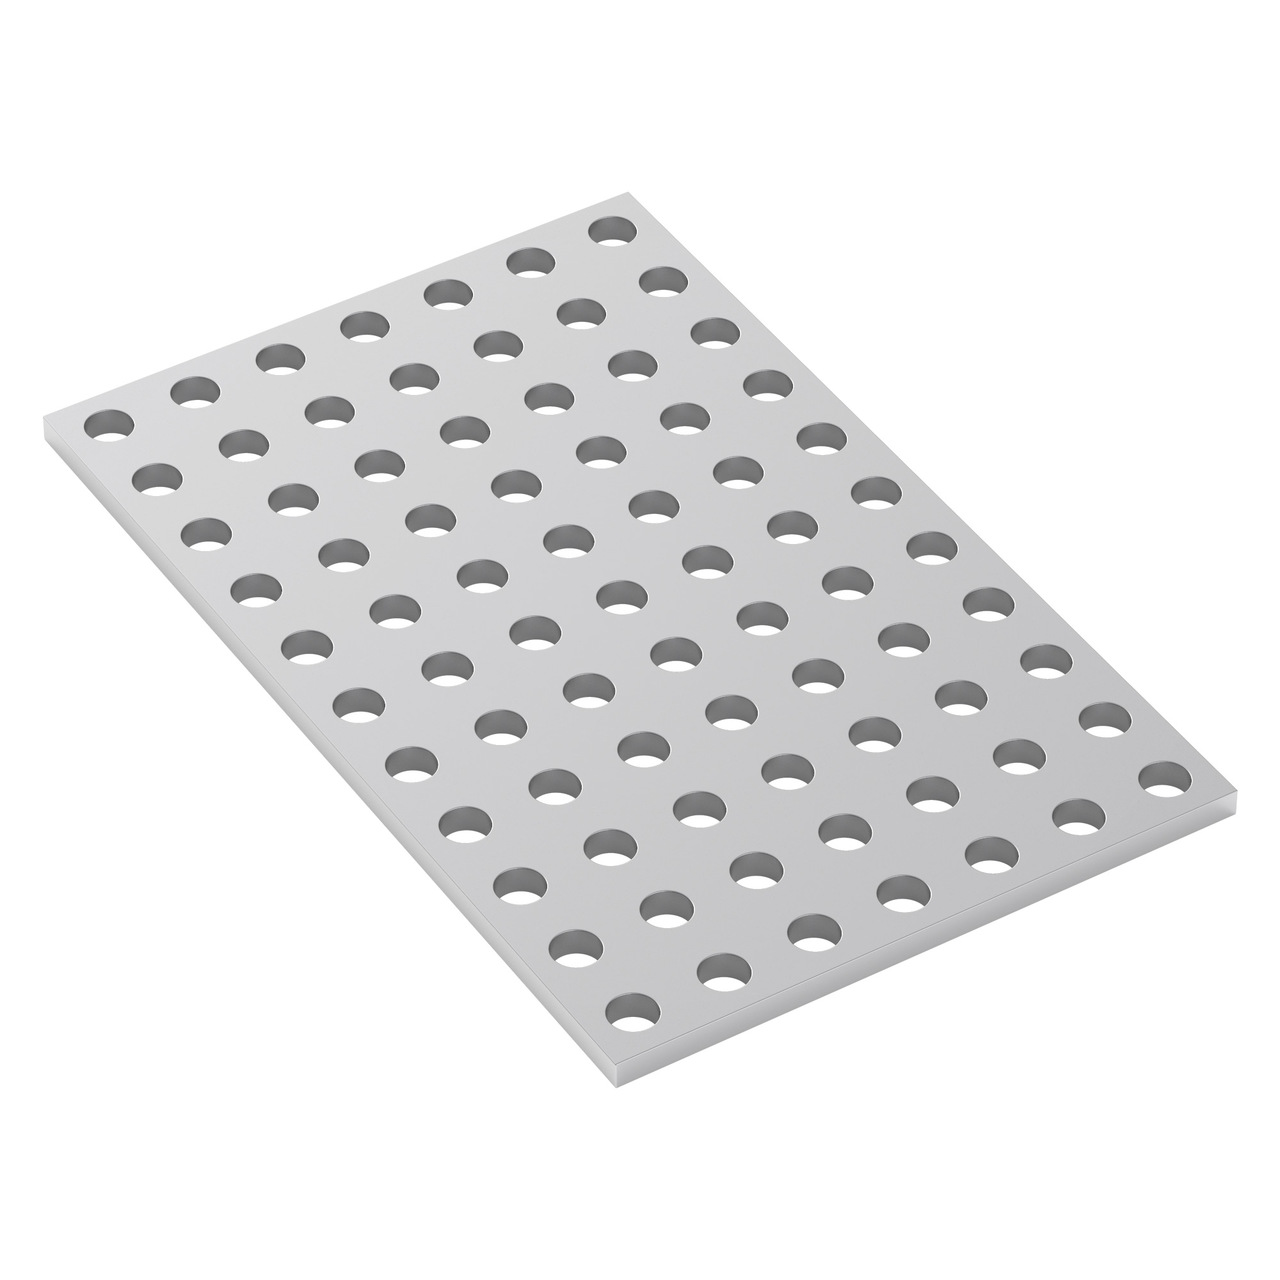
Bazı yerlerde çubuk değil düz bir yüzey istersiniz. Pilin, kontrol kartlarının ya da bir mekanizmanın oturacağı yer için delikli metal levhalar, yani plakalar kullanılır. Buraya kadar tanıdığınız parçaları üreticilerin kataloglarında structure başlığı altında bulabilirsiniz. goBILDA ve REV gibi üreticilerin kendi bağlantı aileleri var, ölçüleri ve delik düzenleri birbirinden farklı olabiliyor. Hangi üreticiden ne alındığına 0.10 Tedarik dersinde bakacağız.
Civata, somun ve köşebent
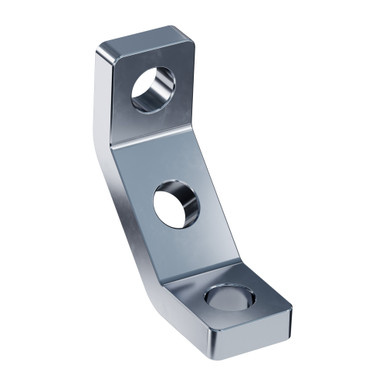
İki parçayı birleştirmek için deliklerini üst üste getirirsiniz. Civata iki delikten birden geçer, arkadan takılan somun sıkıldığında iki parça birbirine tutunur. Civata ve somun günlük hayatta da gördüğünüz parçalar, robotta değişen şey ölçülerinin ve sayılarının belirli olması.
İki profil köşede birleşecekse civata ikisini doğrudan tutamaz, çünkü delikleri aynı yöne bakmıyor. Araya bir bağlantı parçası girer. Köşebent iki yüzü farklı yöne bakan bir parçadır, bir yüzü bir profile, öbür yüzü diğerine civatalanır. Böylece iki profil birbirine dik durur ve bu açı korunur.
Mil ve göbek
Yapı parçalarının işi yerinde durmak. Tekerin işi ise dönmek. Tekeri profile sıkarak tutturursanız yerinde durur ama robotu yürütemez. Tekerin ortasından geçen ve onunla birlikte dönebilen bir metal çubuk gerekiyor. Bu çubuğa mil deniyor. Robotlarda tekerlerin hepsi böyle bağlanmaz, ama sürüş tekerlerinin yaygın bağlantısı budur.
Milin bir deliğe girmesi, o parçayı döndürmeye yetmez. Yuvarlak bir çubuğu bol duran yuvarlak bir delikten geçirirseniz çubuk kendi içinde döner, parça olduğu yerde kalır. Çözüm milin biçiminde. Bir çubuğu enine kesip kesilen yüzeye baktığınızda gördüğünüz biçime kesit deniyor. Yuvarlak bir çubuğun kesiti dairedir. FTC parçalarıyla birlikte kullanılan millerde ise altı düz yüz ve altı köşe var, yani kesitleri altıgen. Bu millere hex mil de deniyor, hex altıgen demek. Parçanın ortasındaki delik de altıgen olduğunda milin düz yüzleri deliğin kenarlarına dayanır ve parça mille birlikte dönmek zorunda kalır.
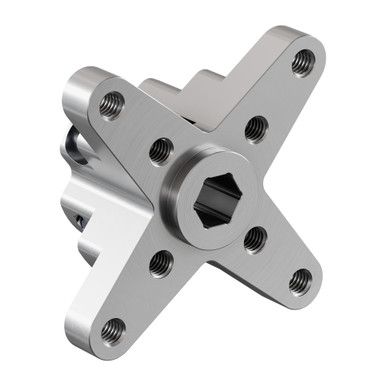
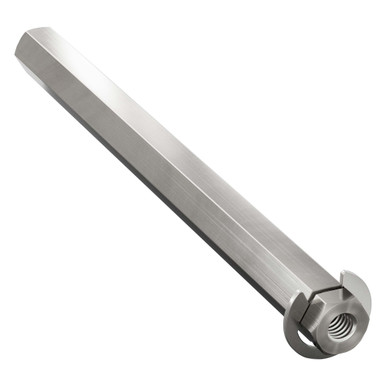
Bir parçayı mile bağlamanın tek yolu bu değil. Göbek, mil ile ona bağlanacak parça arasında bağlantı kuran ayrı bir parçadır. Ortasındaki delik mile geçer, geniş yüzüne de teker, dişli ya da başka bir parça civatalarla tutturulur. Göbek büyük bir parçayı ince bir mile bağlamayı ve parçanın mil üzerindeki yerini seçmeyi sağlar. Yuvarlak millerde göbeğin mili kavraması için sıkma vidalı bağlantılar kullanılır.
Uzunluğu uyan her mil parçanıza uymaz, çünkü milin biçimi ve ölçüsü de parçanın deliğine uymalı. REV DUO parçaları 5 mm hex mil çevresinde kurulmuştur. goBILDA ise 8 mm REX milleri kullanır, bu milin köşeleri yuvarlatılmıştır ve altıgen bir deliğe uyduğu varsayılamaz. Ürün adındaki milimetre sayısı tek başına yeterli bilgi değil. Bir mil ile bir parçayı birlikte alırken üreticinin ölçü çizimine bakmanız, biçimin ve ölçünün ikisinin de eşleştiğini görmeniz gerekiyor.
Rulman, spacer ve mil bileziği
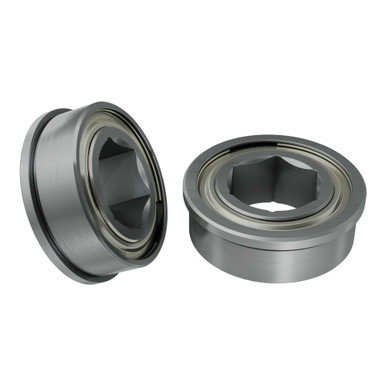
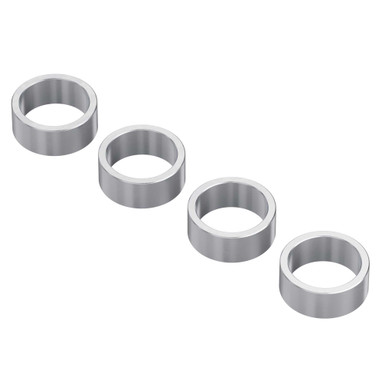
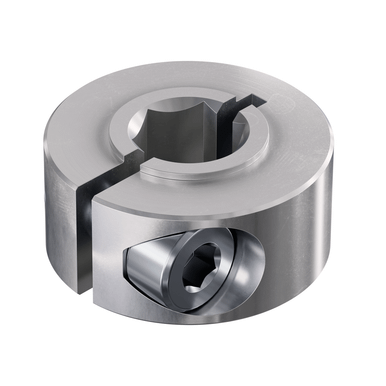
Dönen milin de robotun yapısında bir yere oturması gerekiyor. Mili profildeki bir deliğe sıkıştırırsanız yerinde durur ama dönemez. Rulman bu iki isteği aynı anda karşılar. Dış tarafı profildeki yuvaya oturur ve yerinde kalır, iç tarafı milin üzerine geçer ve mille birlikte döner. İki taraf arasında sıra sıra dizilmiş bilyeler vardır, bunlar dönerken oluşan sürtünmeyi azaltır.
Mil rulmanın içinde dönüyor, ama üzerindeki parçalar hâlâ birbirine ve profile sürtebilir. Teker profile değerse dönüşü zorlaşır. Araya konan kısa boru biçimindeki parçalara spacer deniyor. Spacer mile geçirilir ve iki parçanın arasını doldurarak aralarındaki mesafeyi belirler. Spacer'ın mili kavraması gerekmez, mil onun içinde dönebilir.
Geriye milin ve üzerindeki parçaların boydan boya kayması kalıyor. Mil bileziği, yani collar, mile geçirilip yanındaki vidayla sıkılan bir halkadır. Sıkıldığı yerden mili kavrar. Mil o yöne kaymaya başladığında collar önündeki rulmana ya da spacer'a dayanır ve mili durdurur. Havada duran bir collar tek başına bunu yapmaz, dayanacağı bir parça olması gerekir. Bu üç parçanın işi birbirinden farklı. Rulman dönmeye izin verir, spacer araya mesafe koyar, collar kaymayı sınırlar.
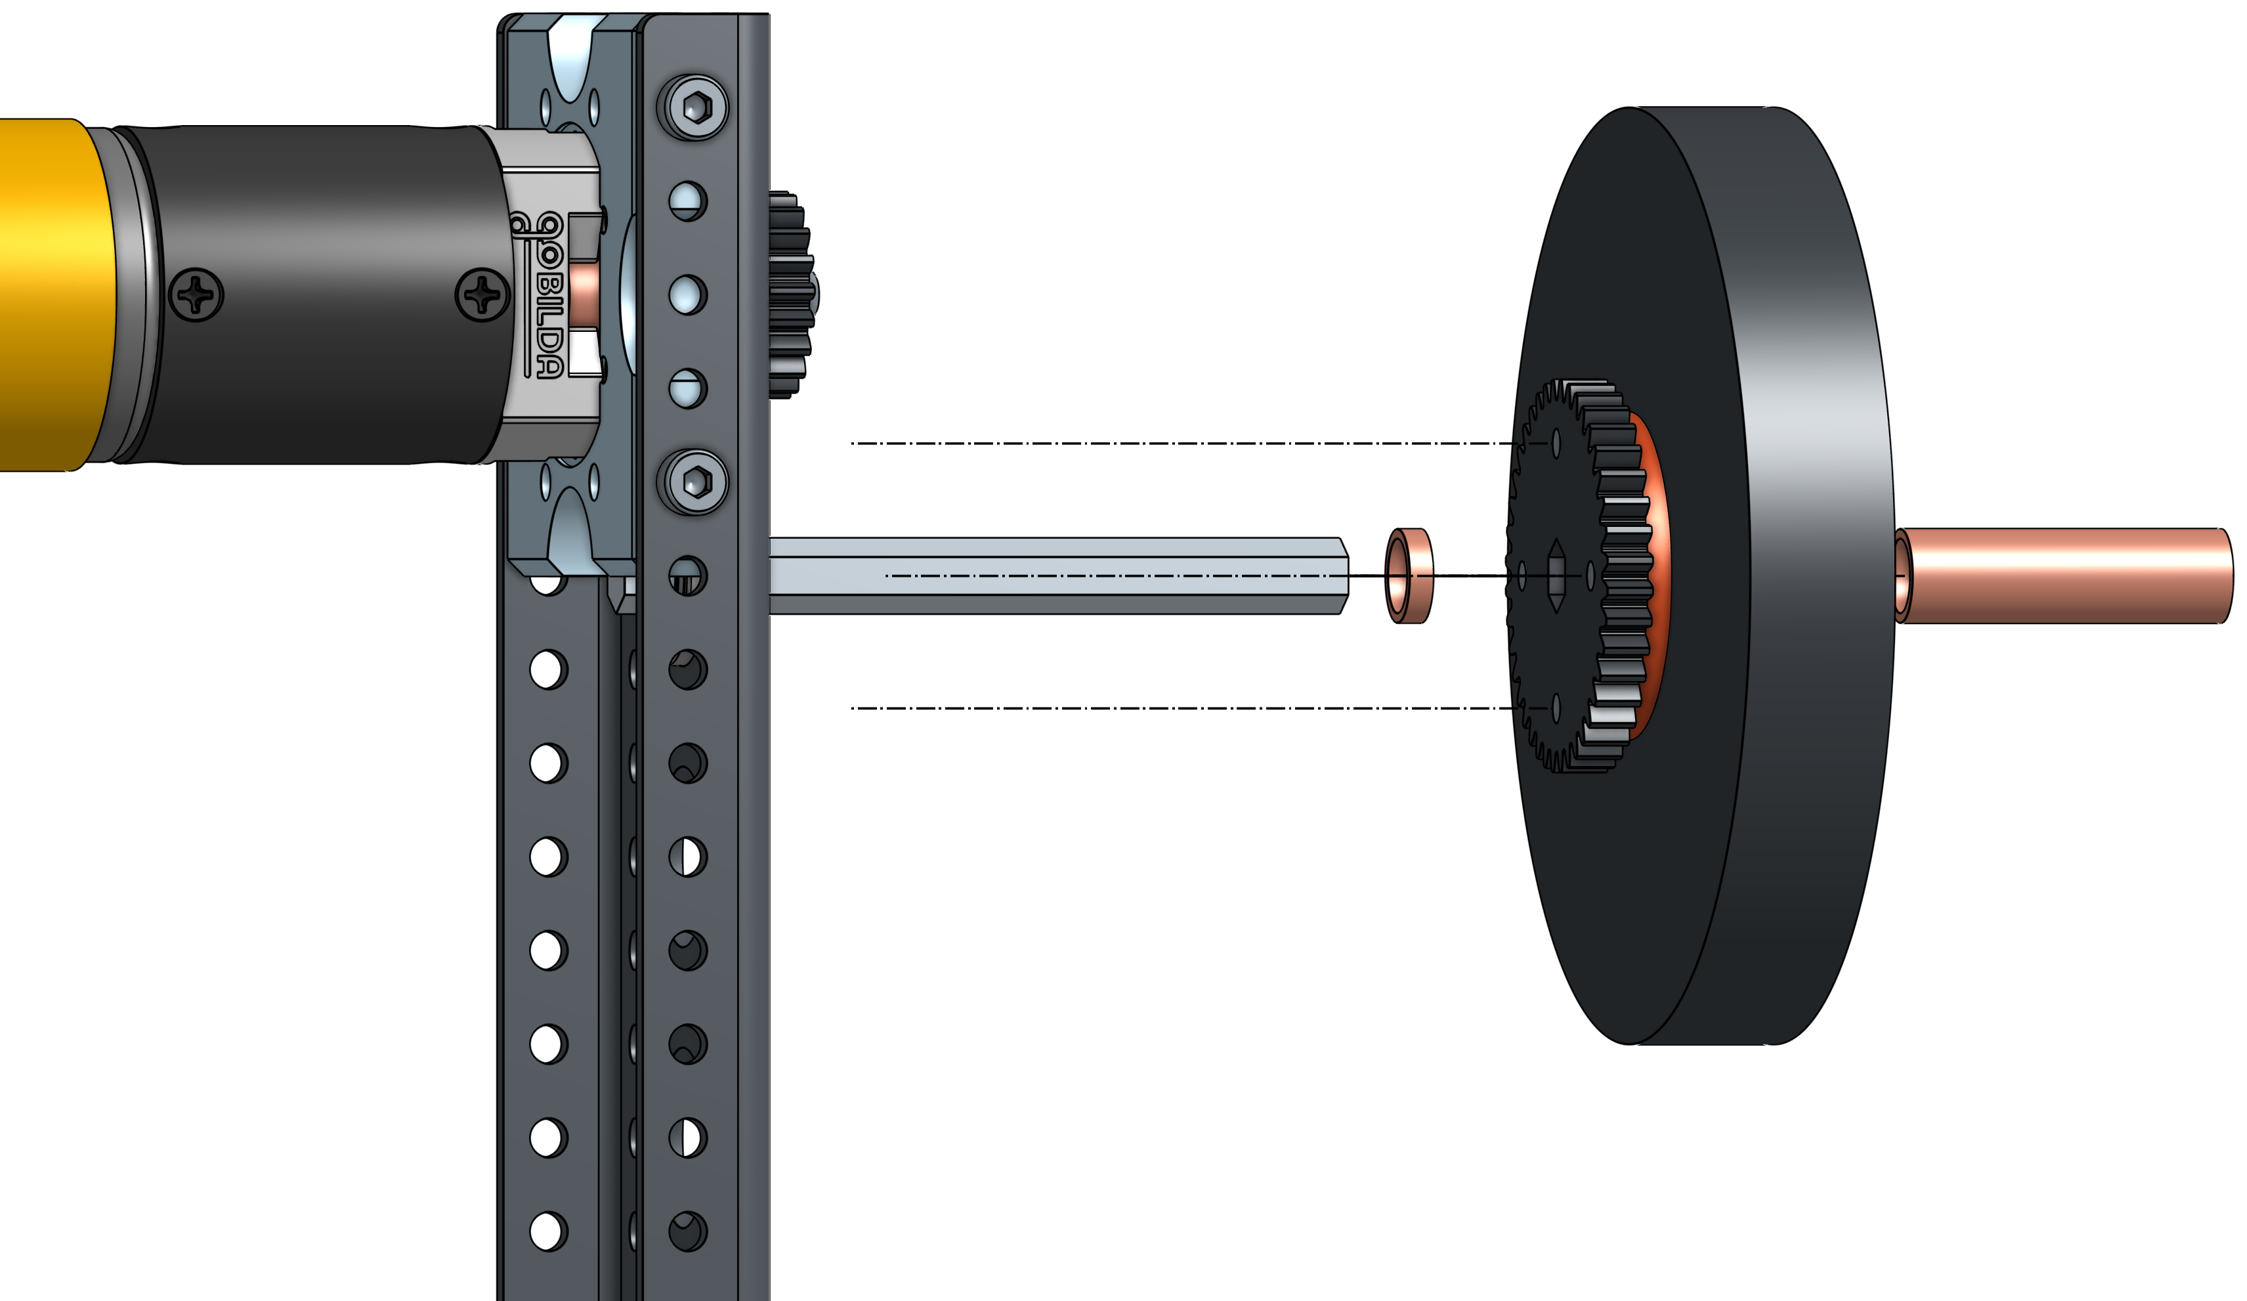
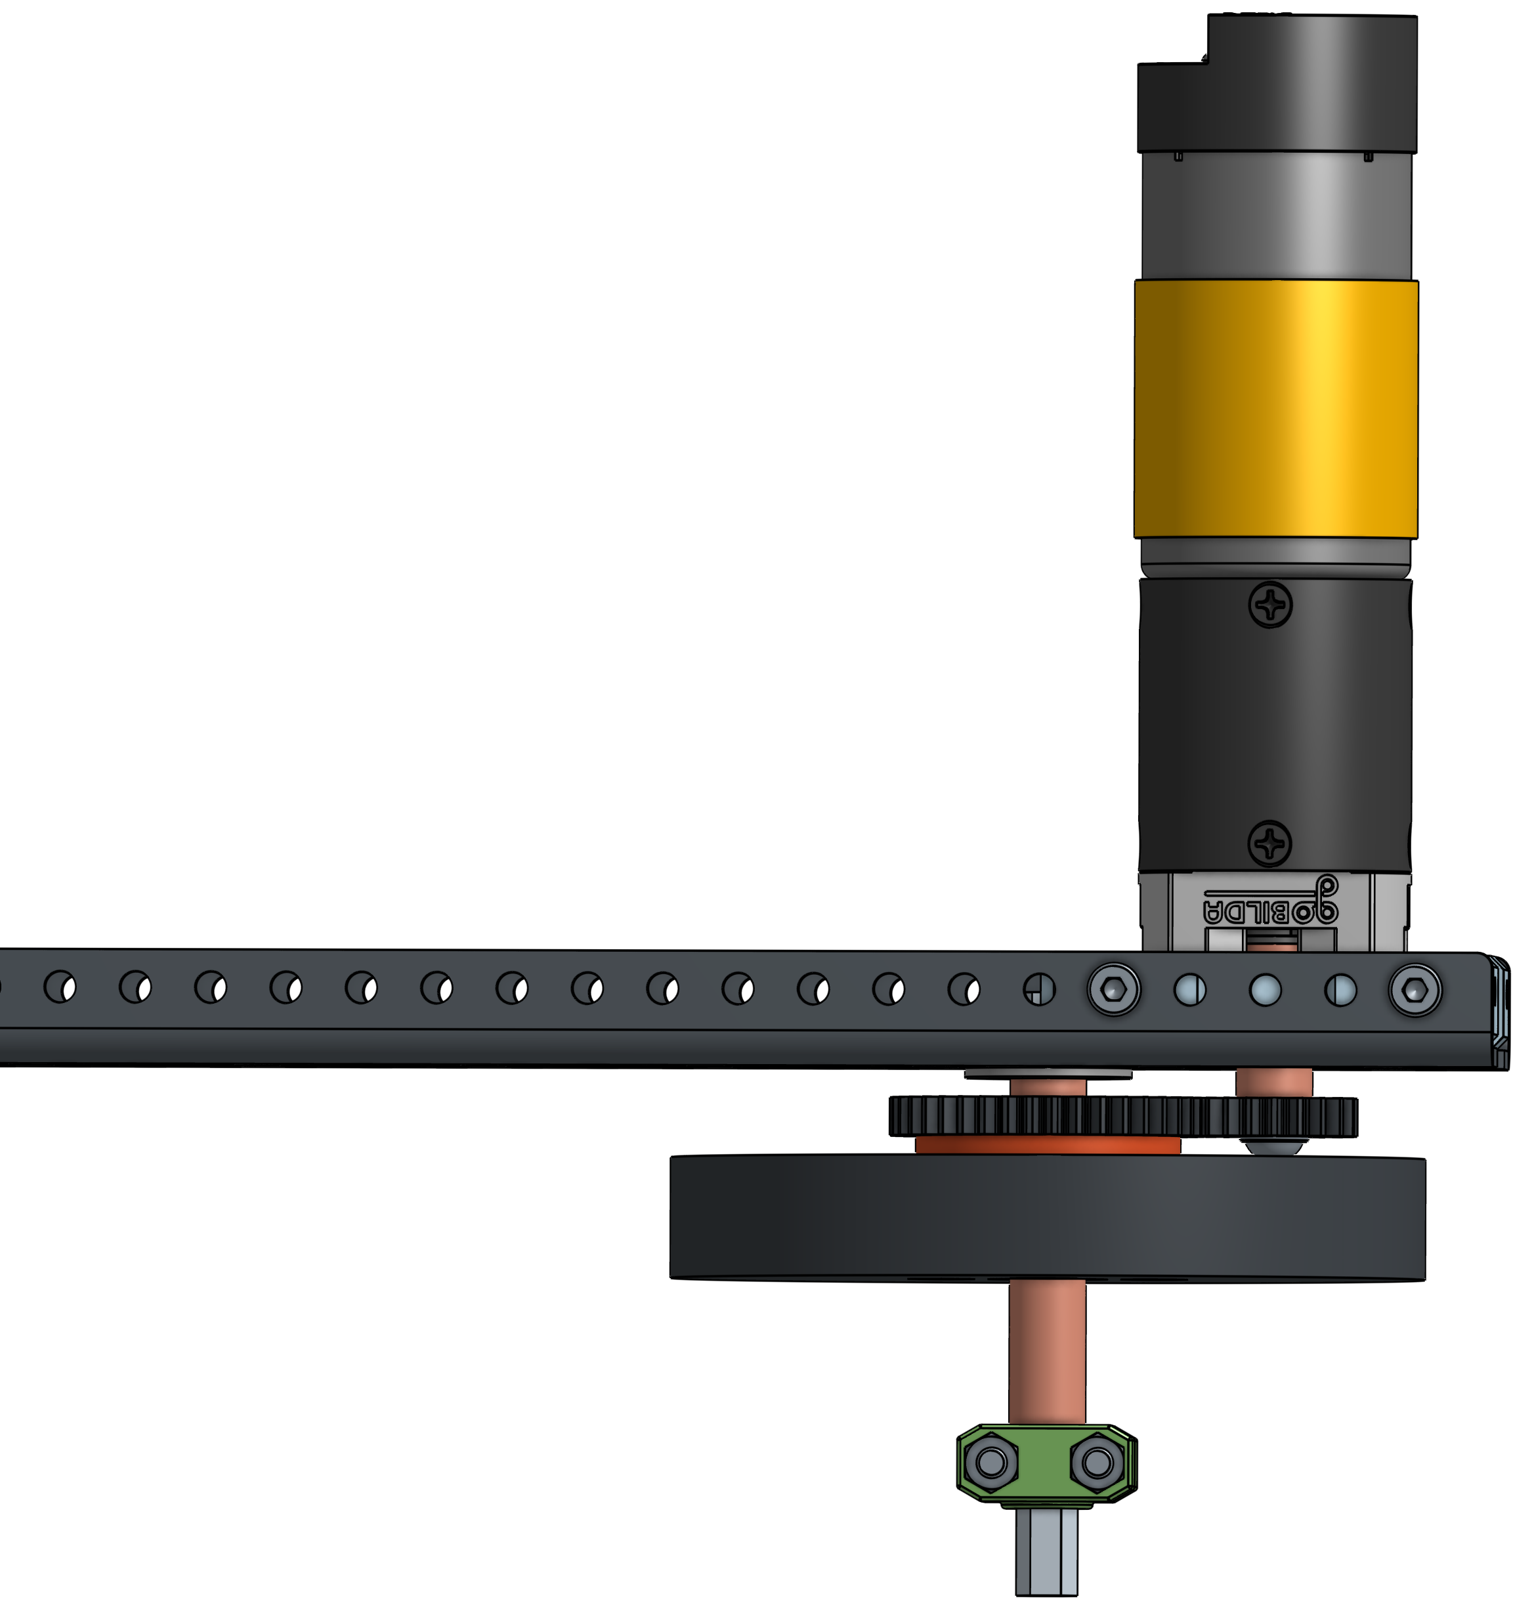
Bu parçaların hepsi tek bir milin üzerinde bir araya geliyor. Probot Studio'nun Omni Şasi kitinde tahrik mili profildeki rulmandan geçiyor, üzerine önce ara parçalar, sonra dişli ve teker giriyor. Mil bileziği de bu grubun yerini koruyor. Tek tek tanıdığınız parçalar en sonunda bu şekilde bir araya geliyor.
Teker türleri
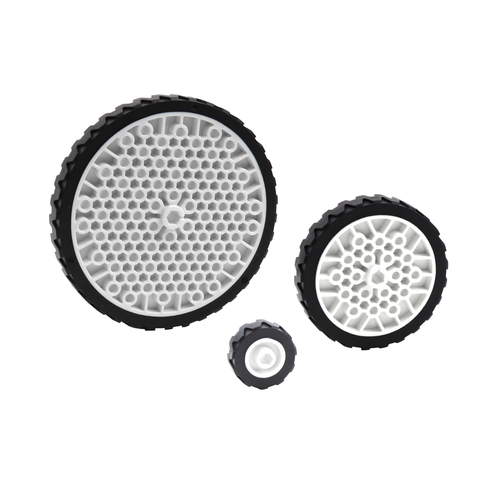
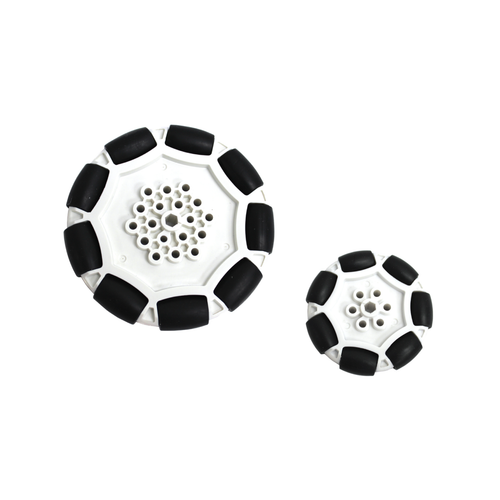
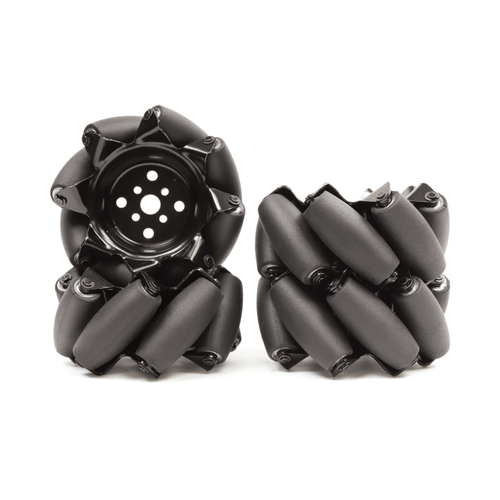
Milin ucundaki tekere gelelim. Tekerin yere değen yüzeyi kauçuktan yapılmışsa zemine tutunur ve robot ileri geri giderken tekerler yönü korur. Bu tekerlere traction teker deniyor.
Bazı tekerlerin çevresine küçük silindirler dizilmiştir. Kendi eksenlerinde serbestçe dönebilen bu silindirlere roller deniyor. Tekerin gövdesi mille birlikte dönerken rollerlar da kendi başlarına dönebilir. Rollerları tekerin döndüğü yöne dik yerleştirdiğinizde teker ileri geri normal döner, yana doğru sürüklendiğinde ise rollerlar dönerek direnci azaltır. Bu tekerlere omni teker deniyor.
Mecanum tekerde de rollerlar var, ama tekerin eksenine göre eğik duruyorlar. Dört mecanum teker uygun yerleşimle takıldığında ve tekerler doğru yönlerde döndürüldüğünde robot yana doğru hareket edebilir. Tek bir mecanum teker bunu kendi başına yapmaz, hareketi doğuran şey dört tekerin birlikte yaptığı iş. Sürüş düzenleri ve bu tekerlerin nasıl kontrol edildiği ayrı bir konu, ona Ünite 1'de şasi kurarken bakacağız.
Omni Şasi'de iki tür birlikte kullanılıyor. Arkada iki kauçuk tahrik teker robotu sürüyor, önde iki omni teker dönüşte yana kayıyor.
Motor
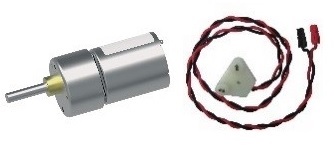
Mil, rulman ve teker dönebilen bir düzen kurar. Bu düzen kendi kendine dönmez, hareketi veren parça motor. Motorun gövdesi profile sabitlenir ve yerinde durur, ucundan çıkan mil elektrik verildiğinde döner.
Döndürmek istediğiniz parça motorun hemen önündeyse ve bağlantısı uyuyorsa parçayı doğrudan motorun miline bağlayabilirsiniz. Her zaman böyle olmuyor. Motor robotun içinde başka bir yerde durabilir, döndürmek istediğiniz mil uzakta kalabilir ya da motorun döndüğü hızdan farklı bir hız isteyebilirsiniz. Bu durumlarda hareketi motordan alıp başka bir mile taşıyan parçalar gerekiyor.
Motora enerjiyi nereden verdiğiniz ve motoru programla nasıl döndürdüğünüz 0.8 Elektronik parçalar dersinin konusu.
Dişliler ve redüktör
Bir motorun ucundaki mil belli bir hızda döner ve o hızda belli bir kuvvetle çevirir. Robotun her mekanizması aynı dengeyi istemiyor. Tekerlerin hızlı dönmesini, ağır bir kolun ise yavaş ve güçlü kalkmasını istersiniz. Dişliler araya girdiğinde mekanizmaya ulaşan hız ile döndürme etkisi değişiyor. Yavaşlayan çıkış daha ağır bir yükü çevirebiliyor, bunu sağlayan da motorun kendisi değil dişli aktarımı.
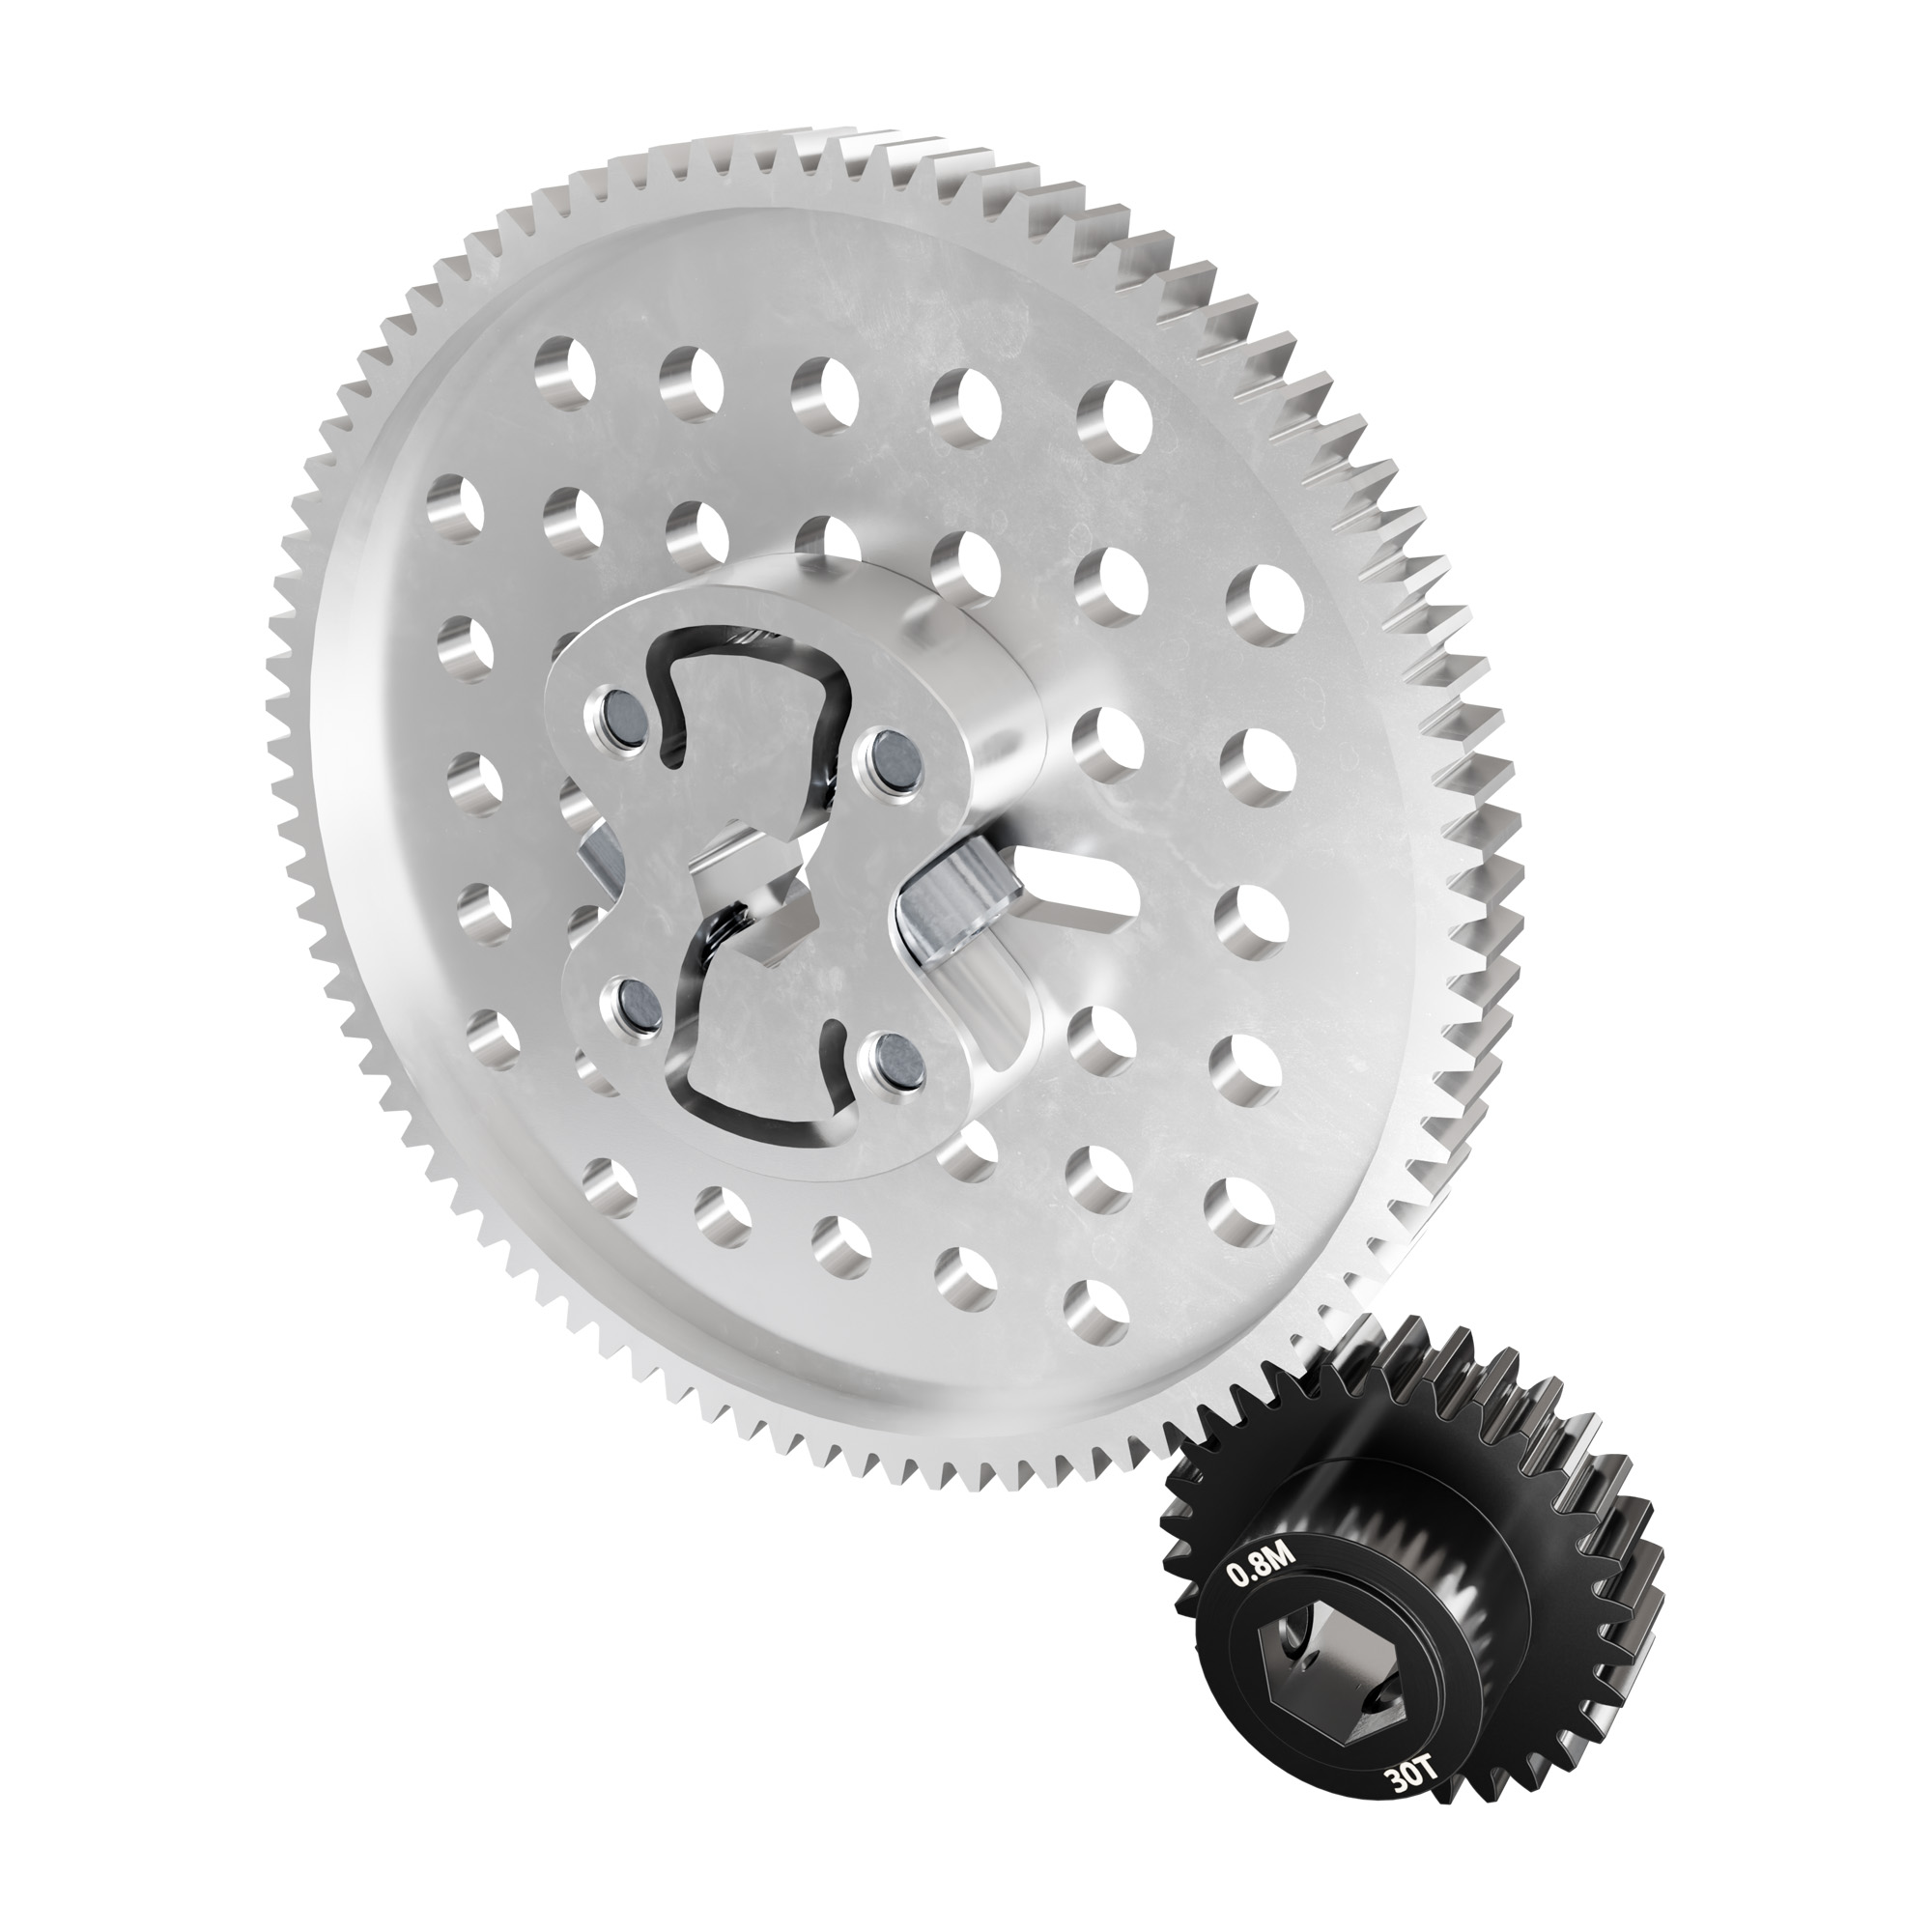
Dişli, kenarına dişler açılmış bir çark. İki dişlinin dişleri birbirine geçtiğinde biri ötekini döndürür. Diş sayıları birbirinden farklıysa dönüş de değişir. Motor tarafındaki dişli küçük, mekanizma tarafındaki büyük olduğunda mekanizma daha yavaş döner ve daha ağır bir yükü çevirebilir. Bunun tersini kurduğunuzda mekanizma hızlanır, çevirebildiği yük azalır. Motorun kendi dönüşü değişmiyor, değişen şey mekanizmaya ulaşan hız ile kuvvet.
Dişlileri robotun üzerinde açıkta görebilirsiniz. Aynı iş motorun kendi içinde de yapılmış olabilir. FTC'de kullanılan motorların çoğunun ucunda kapalı bir kutu duruyor, içinde birbirine geçmiş küçük dişliler var. Bu kutuya redüktör deniyor.
Redüktörün içindeki dişliler de az önce anlattığımız işi yapar. Motorun içindeki mil hızlı döner, redüktörden çıkan mil daha yavaş döner ve daha ağır bir yükü çevirebilir. Motor ile redüktör çoğu zaman birlikte satılır ve dışarıdan tek bir parça gibi görünür.
İki dişlinin birlikte çalışabilmesi için dişlerinin aynı büyüklükte olması gerekiyor. Dişin büyüklüğünü anlatan ölçüye modül deniyor. Farklı modüldeki iki dişli, diş sayıları uygun olsa bile birlikte çalışmaz. Aynı modülde olmaları da tek başına yetmiyor, dişlerin biçiminin de birbirine uyması gerekiyor. Robot yaparken bunun anlamı, bir mekanizmaya dişli seçerken diş sayısının yanında modülüne de bakmanız. goBILDA dişlilerinde MOD 0.8 yaygın bir değer, REV DUO'da plastik dişliler MOD 0.75 ve metal dişliler MOD 0.8 olabiliyor. İki parçanın aynı markadan gelmesi uyacakları anlamına gelmiyor, ürün sayfasındaki modül değerine bakabilirsiniz.
Kayış ve kasnak
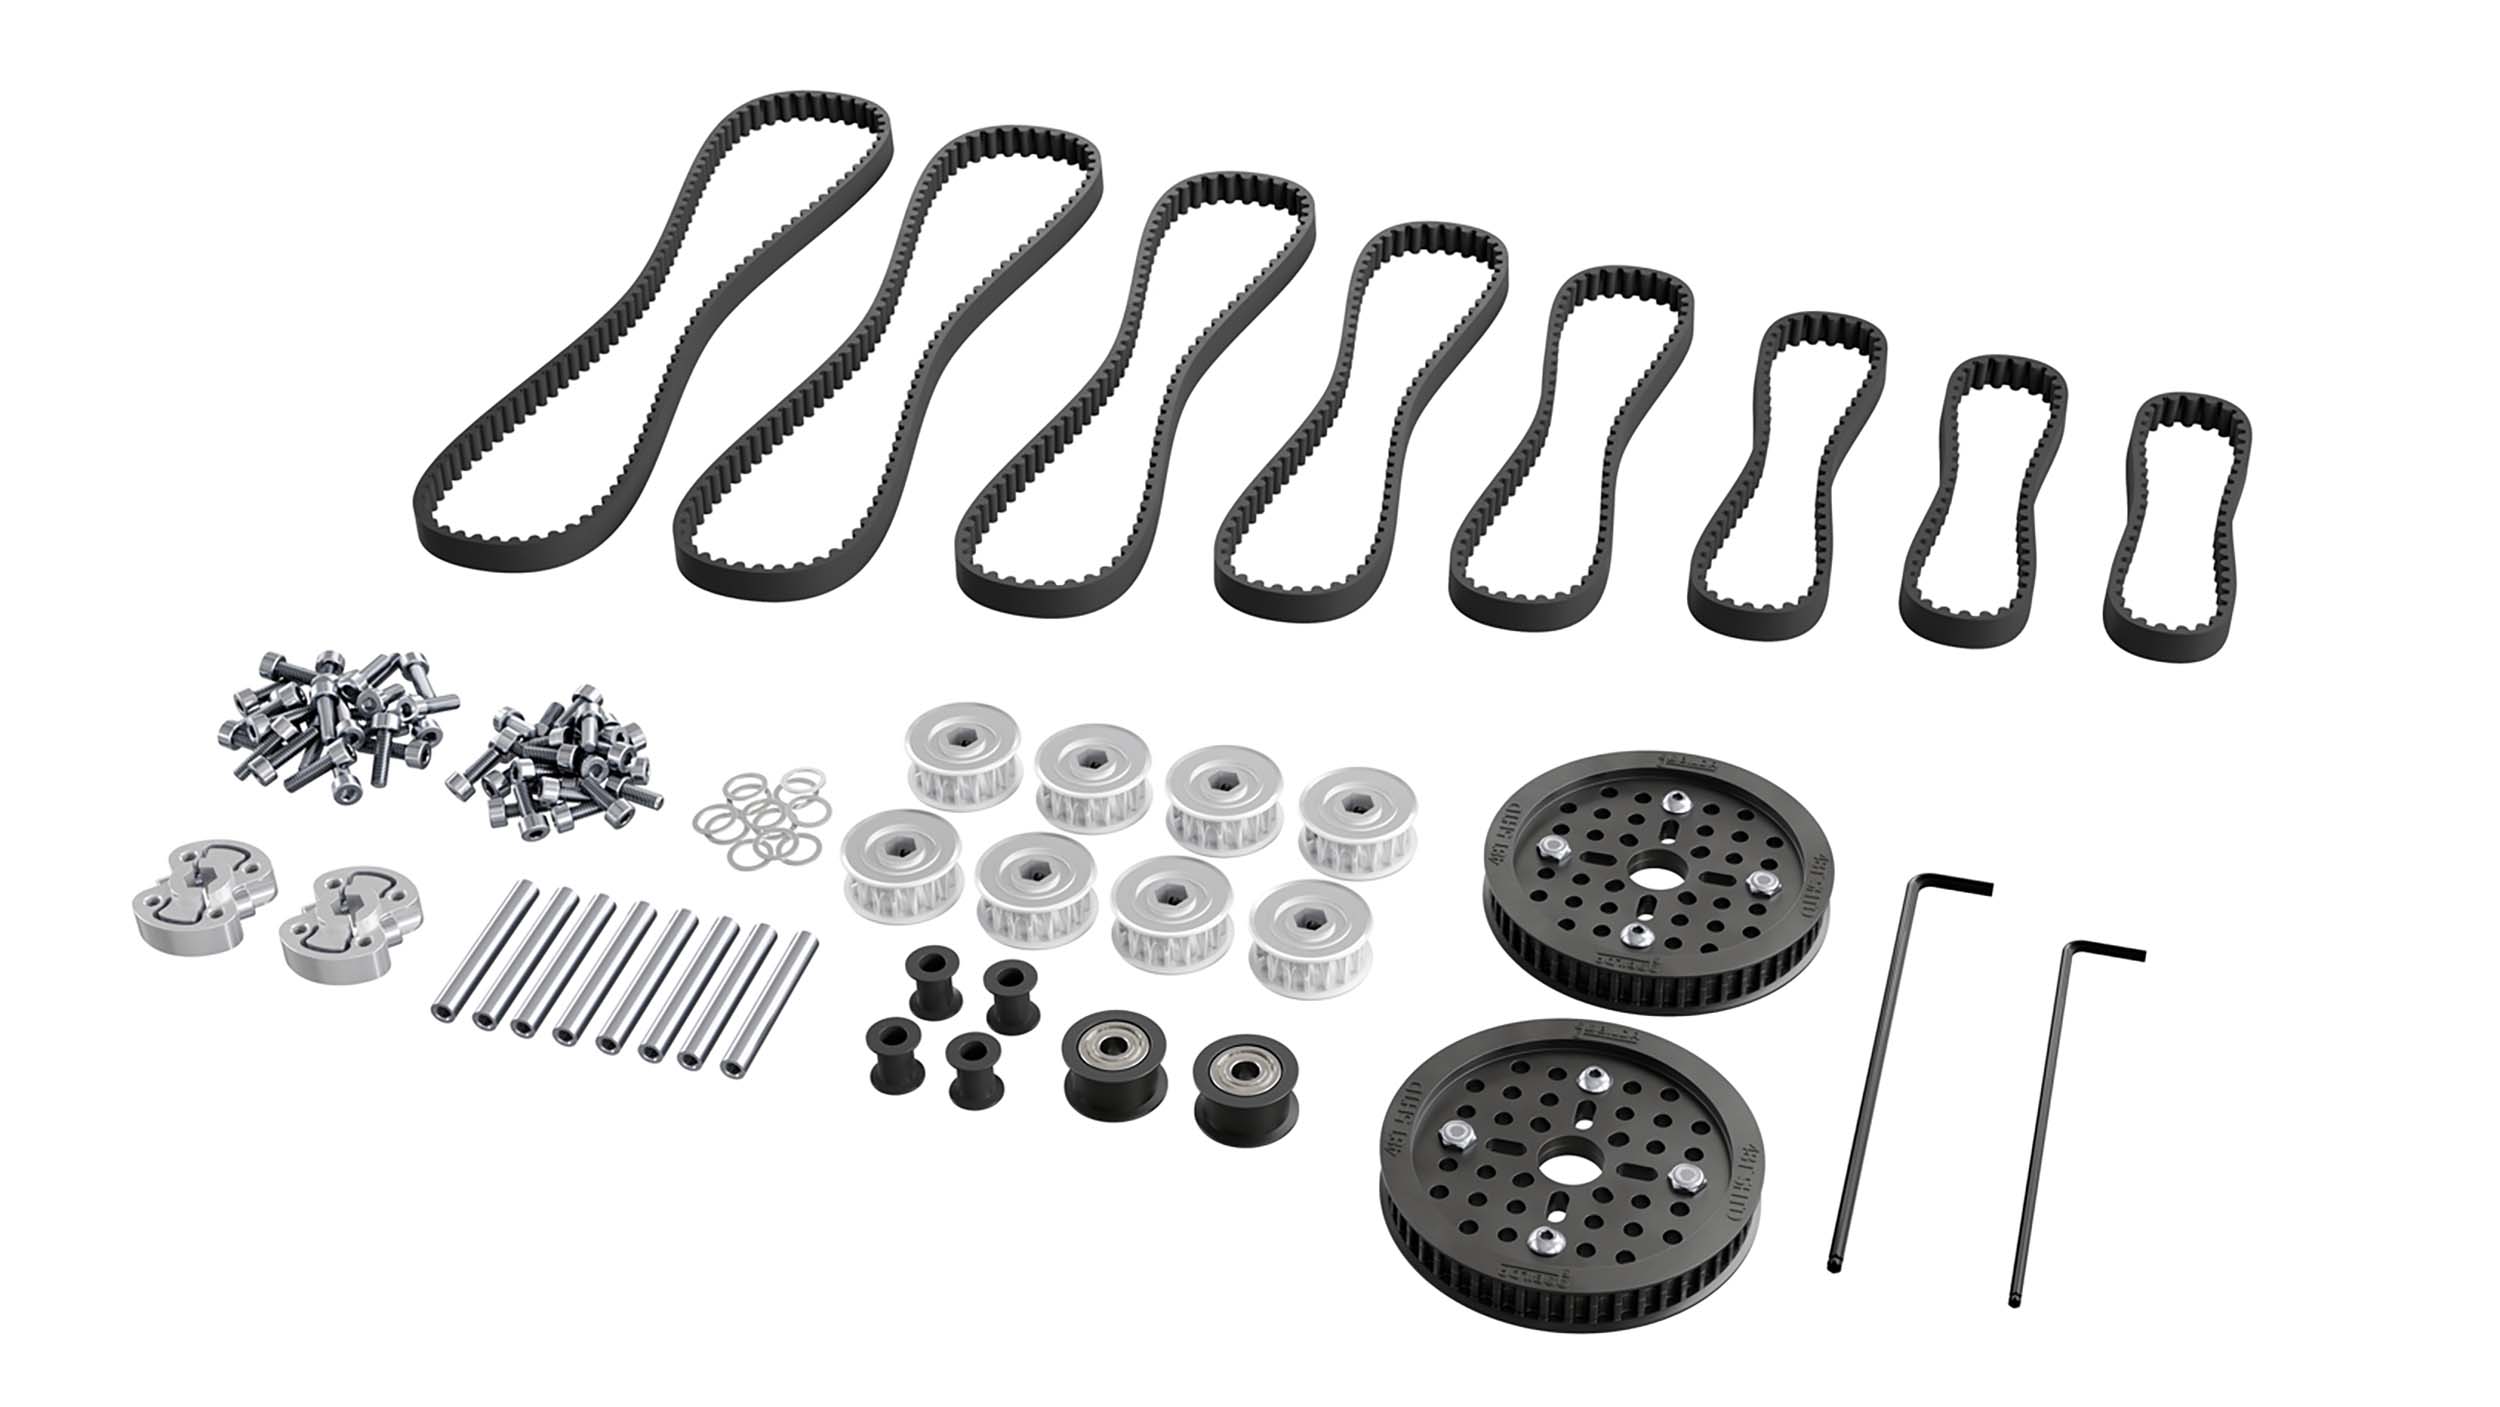
Motor her zaman döndüreceği mekanizmanın yanında duramaz. Robotun kolu yukarıda, onu döndüren motor aşağıda olabilir. FTC robotlarında hareketi uzaktaki bir mekanizmaya taşımak için en sık kayış kullanılıyor. İki mile birer kasnak takılır, kasnakların arasından kayış geçer. Motor kendi kasnağını döndürdüğünde kayış hareketi öbür kasnağa taşır.
Kayışın iç yüzeyinde dişler var ve bu dişler kasnağın üzerindeki oluklara oturuyor. Hareket sürtünmeyle değil dişlerin birbirini itmesiyle geçtiği için kayış kasnağın üzerinde kaymaz.
Kayışlar birkaç yönden birbirinden ayrılıyor. Kapalı kayış halka biçimindedir ve iki kasnak arasında döner. Açık kayışın uçları serbesttir, istediğiniz boyda kesilir ve iki ucu hareket edecek parçaya bağlanır. Her kayışın bir genişliği var ve kasnağın genişliğiyle uyması gerekiyor. Kapalı kayışın uzunluğu genelde üzerindeki diş sayısıyla söyleniyor. Dişlerin biçimi de değişiyor, HTD ve GT2 karşınıza çıkan diş profillerinden ikisi. Kayış ile kasnağın aynı diş profilinde olması gerekiyor. goBILDA ve REV kendi kayış ve kasnak ailelerini satıyor, aynı ailede kaldığınızda bu ölçüler birbirine uyuyor.
Zincir ve zincir dişlisi
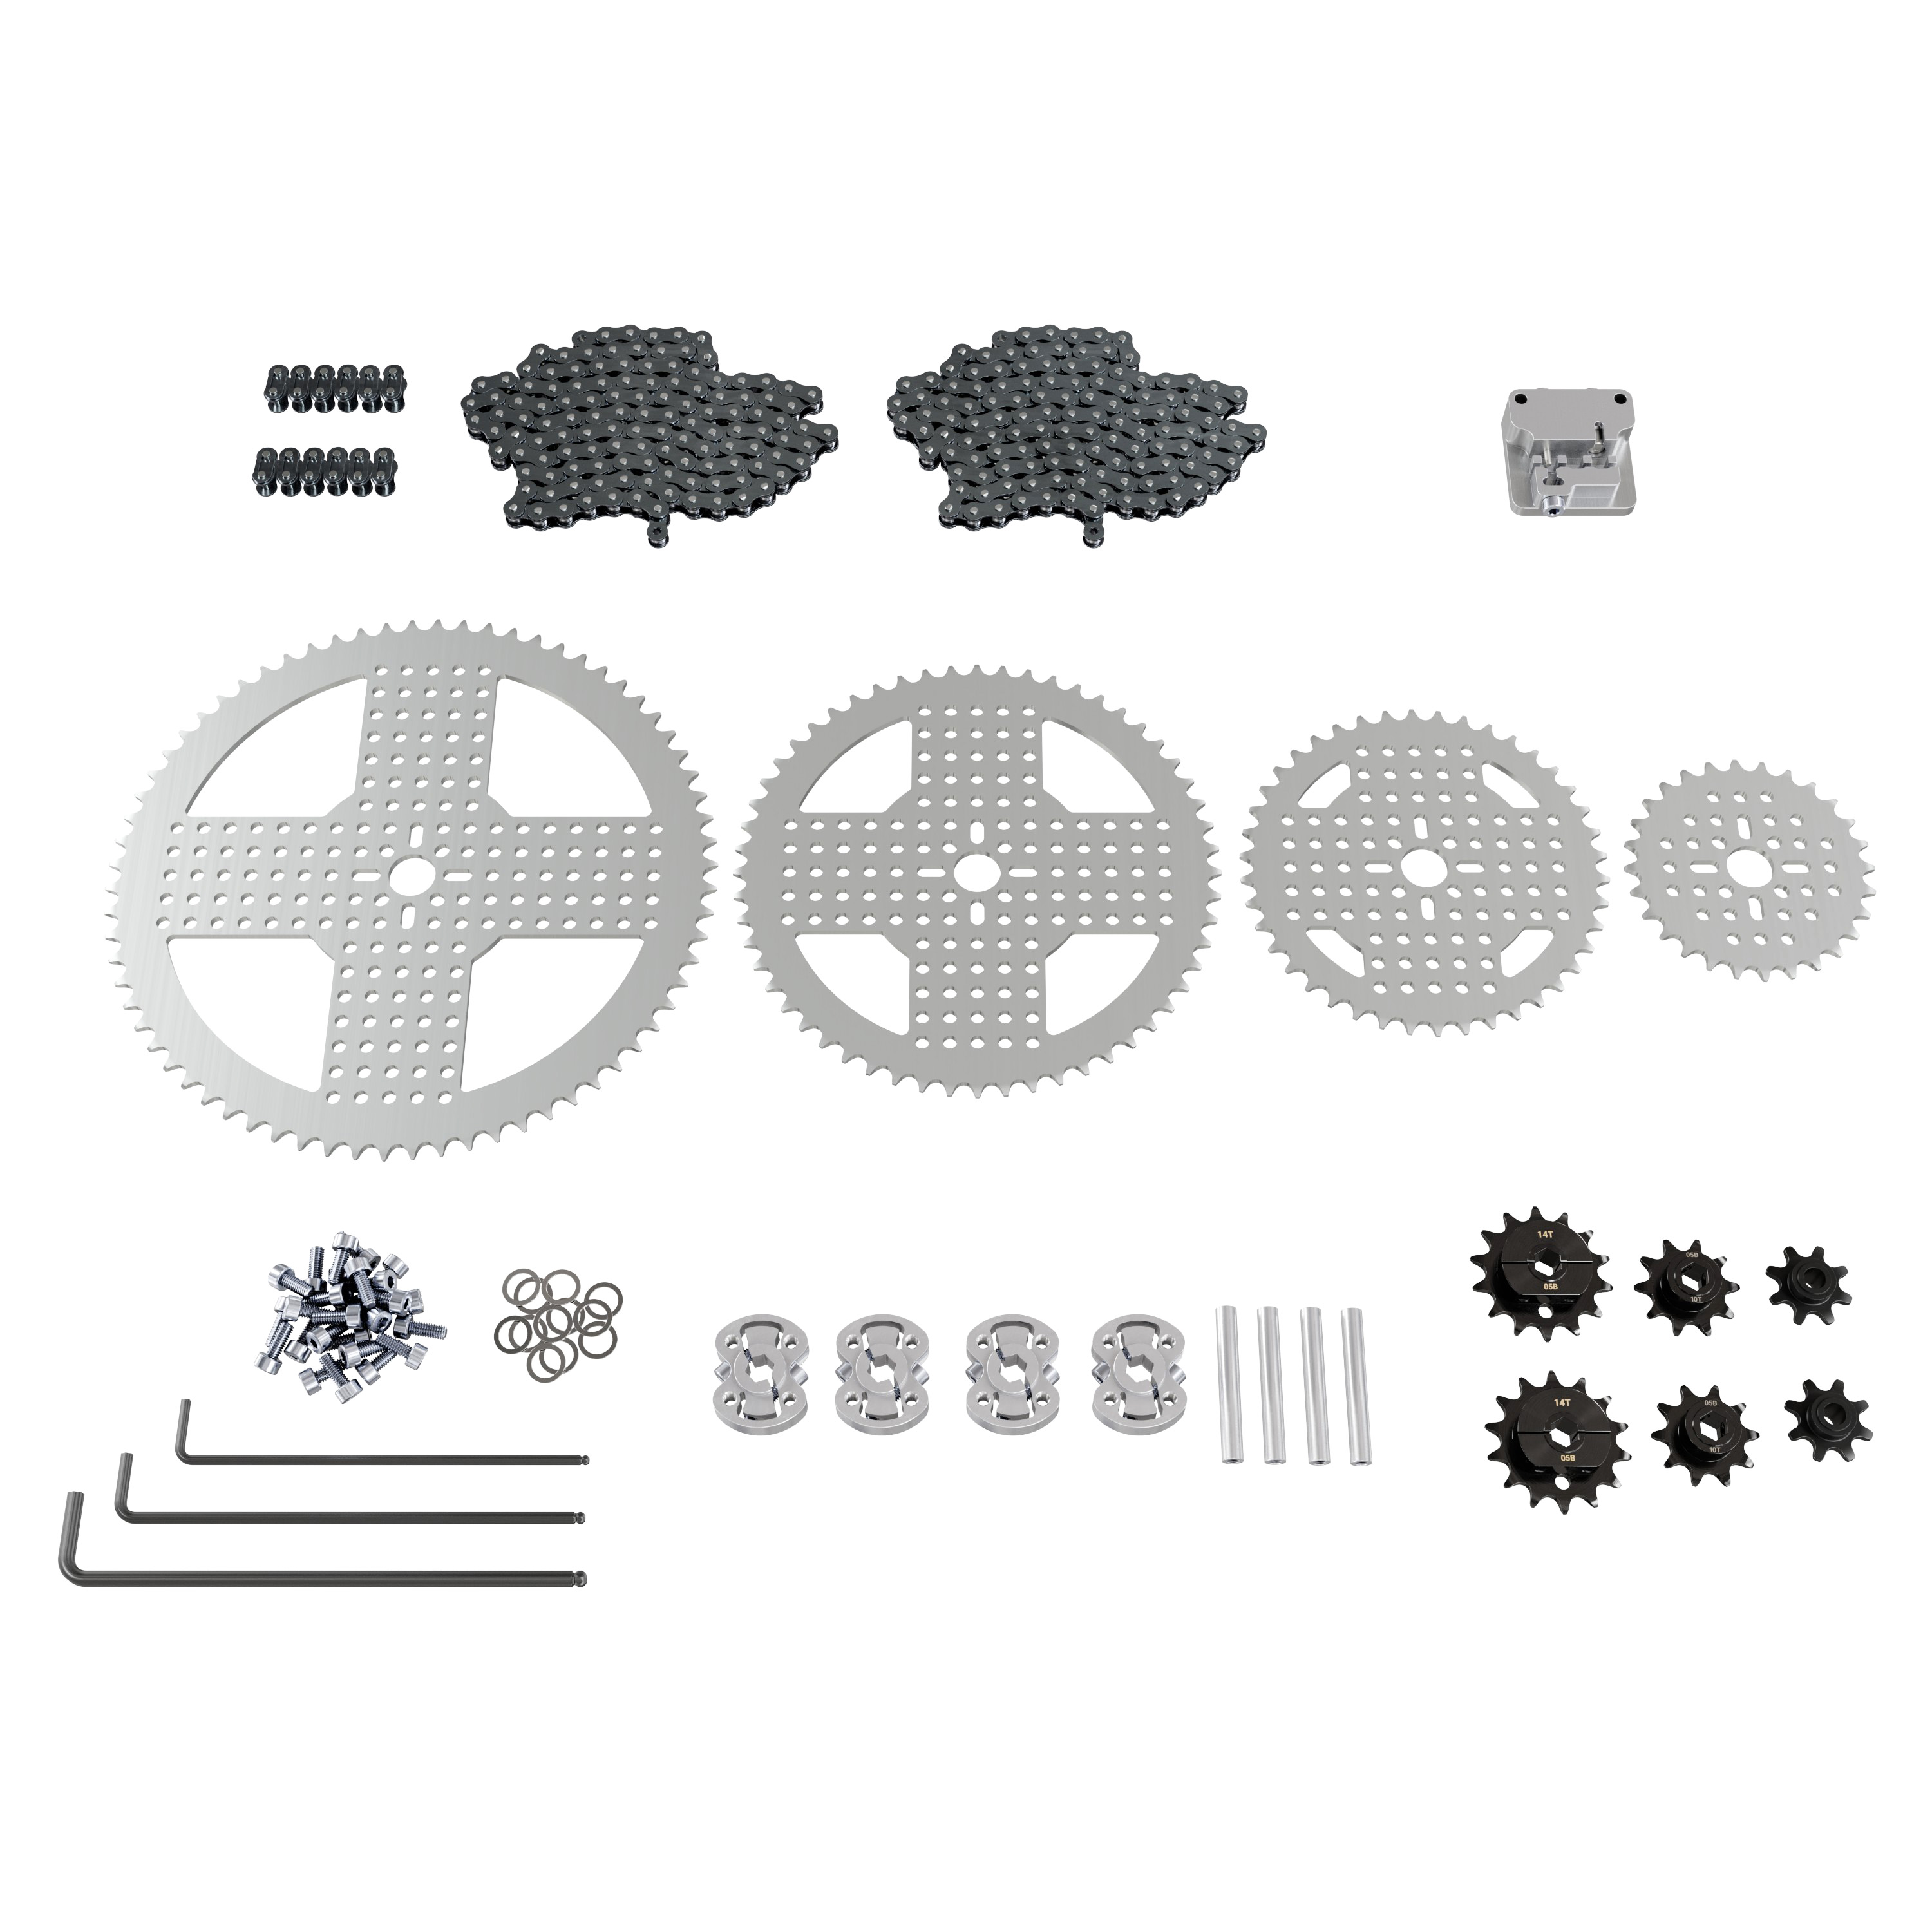
Uzaktaki iki mil arasında kayış yerine zincir de kullanılır. Zincir birbirine geçmiş baklalardan oluşur ve dişleri baklalara oturan zincir dişlisi ile birlikte çalışır. Bisiklette gördüğünüz düzenin küçüğü. Robotun kolunu ya da uzakta duran başka bir mekanizmayı döndürmek için kullanılabilir. Zincir kayışın gelişmiş hali değil, aynı ihtiyaca verilen başka bir cevap.
Parça tedariği
Bu parçaların bir kısmını FTC üreticilerinden, bir kısmını yakınınızdaki sanayiden bulabilirsiniz. Kayışlar ve rulmanlar kayış satan ve rulman satan işletmelerde bulunuyor, giderken kayışın tipini, diş aralığını, genişliğini ve uzunluğunu belirtmeniz gerekiyor. FTC'de kullanılan altıgen mil, göbek, dişli ve yapı parçalarını Probot Studio mağazasında bulabilirsiniz, Türkiye'deki diğer FTC üreticilerine de ulaşabilirsiniz. Kasnak ve dişlileri 3D yazıcıyla kendiniz de üretebilirsiniz, burada baskı malzemesi ve parçanın biçimi dayanımı etkiler. Ağır yük taşıyan ya da darbe alan yerlerde metal dişli tercih edilebilir, REV ve yerel üreticiler bunun için seçenek. Nereden ne alındığına 0.10 Tedarik dersinde daha geniş bakıyoruz.
Buradaki parçaların hepsi hareketi taşıyor. Hareketi başlatan motoru ve onu çalıştıran elektroniği 0.8 Elektronik parçalar dersinde tanıyacağız.
Ekler
- ReCalc dişli hesaplayıcısı iki dişlinin millerinin merkezleri arasındaki uzaklığı verir. Araç diş ölçüsünü modül olarak değil DP olarak istiyor. DP değeri 25,4 bölü modüldür, yani MOD 0.8 dişliler için 31,75 yazılır.
- ReCalc kayış hesaplayıcısı kasnak diş sayıları ve merkez uzaklığından kayış boyunu hesaplar. Çıkan ürün listesi bir alışveriş önerisi değil.
- goBILDA HTD 5 mm kayış ve kasnak sayfası goBILDA parçalarıyla çalışırken satın alınabilir boyları gösterir.
- gm0 kayış sayfası kayış türlerini ve seçim ölçülerini İngilizce anlatır.
- REV DUO mil sayfası REV'in mil, spacer ve collar ailesini gösterir.
- gm0 dişli sayfası dişli ölçüleri ve merkez uzaklığı için ayrıntılı kaynak.
- Kaynaklar ve basılacaklar