İlk Bakış
Bu sayfa Probot'un nasıl çalıştığını gösterir. Sonunda: bir kod ESP32'ye yüklü, telefon robota bağlı, Driver Station açık, joystick sol çubuğu ekranda değer değiştiriyor.
Nasıl Çalışır
Normal bir Arduino projesinde kod doğrudan çalışır: kart açılır, program başlar. Probot'ta araya bir katman giriyor.
ESP32 açılınca bir WiFi erişim noktası oluşturur. Adı ve şifresi kodda tanımlanır. Telefon veya tablet bu ağa bağlanır; tarayıcıda 192.168.4.1 adresi açılınca Driver Station arayüzü yüklenir. Arayüzden mod seçilir (Otonom veya TeleOp), Init ve Start yapılır; robot ancak o zaman çalışmaya başlar.
Joystick verisi de aynı yoldan gider. Kumanda, arayüzü açan cihaza bağlı olmalı. Tarayıcı joystick değerlerini alır ve ESP32'ye iletir. Bu yüzden kumandayı bilgisayara değil, telefon veya tablete bağlamak gerekir.
Kod tarafında normal Arduino'nun setup() ve loop() fonksiyonları yok; kütüphane bunlara sahip, kullanıcı tanımlarsa derleme hatası alınır. Bunların yerine maçın fazlarına karşılık gelen hook'lar tanımlanır; dördü zorunludur (autonomousLoop, autonomousStop, teleopLoop, teleopStop), kalanlar opsiyoneldir. Gövdeleri boş olabilir.
Minimal Kod
Arduino IDE'ye yapıştırılıp doğrudan yüklenebilir. Üç makro değiştirilmeli:
#define PROBOT_WIFI_AP_SSID     "RobotAdi"      // WiFi ağ adı
#define PROBOT_WIFI_AP_PASSWORD "sifre1234"     // en az 8 karakter
#define PROBOT_WIFI_AP_CHANNEL  1               // 1, 6 veya 11 önerilir
#include <probot.h>

void autonomousInit() {}
void autonomousLoop() { delay(20); }
void autonomousStop() {}
void teleopInit()     {}
void teleopLoop()     { delay(20); }
void teleopStop()     {}
Makrolar neden #include'dan önce? Kütüphane bu değerleri derleme sırasında okur; #include'dan sonra tanımlanırsa kütüphane göremez. Sıra zorunlu.
delay(20) neden var? Loop ~50 Hz'de çağrılır; içi tamamen boş olsa da çalışır. delay(20) CPU'yu gereksiz yere meşgul etmemek için yeterli. Motorlar bağlandığında bu satırın yerine gerçek kod yazılır.
Kodu derle ve yükle. Serial Monitör (115200 baud) açılınca şuna benzer bir çıktı gelir:
[DS   ] WiFi SSID: RobotAdi
[DS   ] IP Address: 192.168.4.1
[DS   ] HTTP server started on port 80
WiFi Bağlantısı
- Telefon veya tabletin WiFi ayarlarından
RobotAdiağına bağlan. - Tarayıcı bir captive portal açabilir; açılırsa Driver Station oraya yüklenir. Açılmazsa adres çubuğuna
http://192.168.4.1yaz.httpsdeğil,http; tarayıcı otomatikhttps'e çevirmeye çalışırsa adres çubuğuna tekrarhttp://ile başlayarak yaz. - Sayfanın yüklenmesi birkaç saniye sürebilir; ESP32 aynı anda hem HTTP hem WebSocket sunuyor.
Driver Station Arayüzü
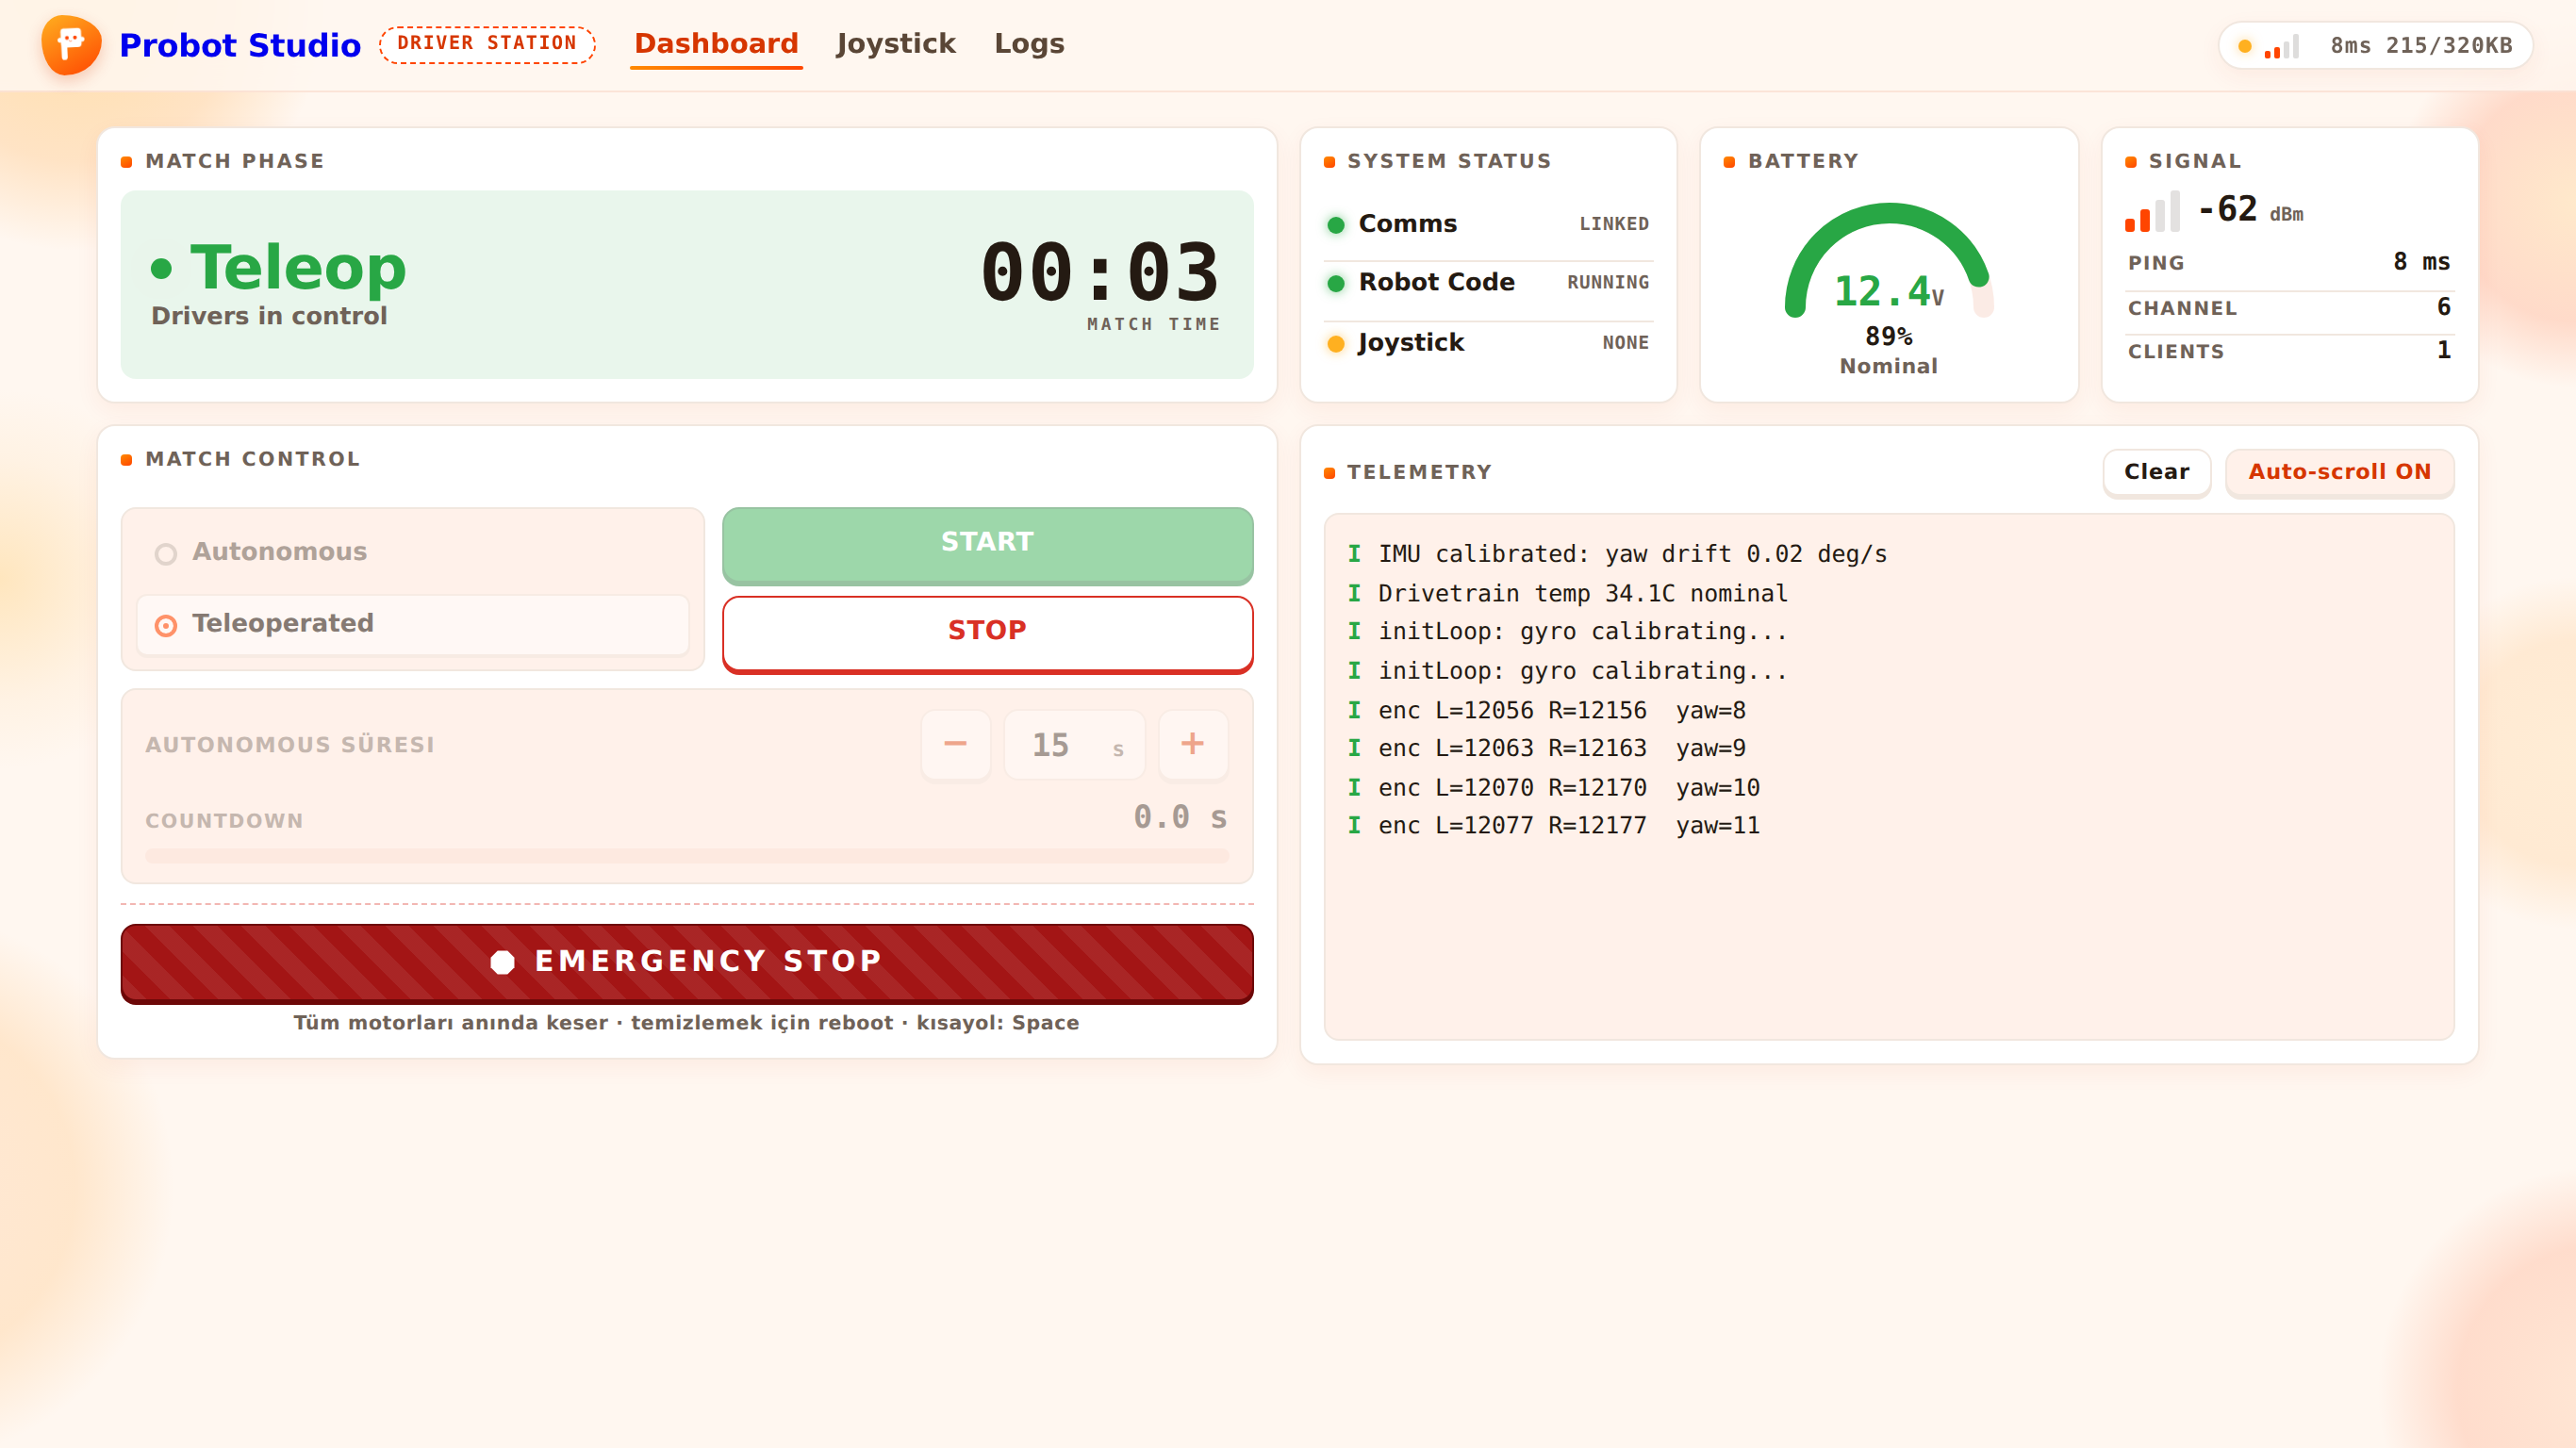
Arayüz üç sekmeden oluşur. Dashboard maçın yönetildiği yer: Match Control (mod seçici Otonom / TeleOp, Init / Start / Stop butonları, otonom süresi), kırmızı Emergency Stop, maç fazı ve sayacı, batarya/sinyal göstergeleri ve telemetri konsolu. Joystick sekmesinden girdi kaynağı yönetilir, Logs sekmesinde WiFi ayarları, sistem bilgisi ve geçmiş grafikleri var.
Klavyedeki Space tuşu her zaman Emergency Stop'tur — arayüz açıkken hangi sekmede olursan ol, sayı kutusuna yazarken bile çalışır (yalnız bir açılır liste odaklıyken devreye girmez).
Arayüzdeki akış her maçta aynı sırayı izler:
| Buton | Ne yapar | LED |
|---|---|---|
| Mod seçici | Otonom veya TeleOp seçilir. Yalnız robot dururken değiştirilebilir; Init veya Start sonrası reddedilir, önce Stop gerekir. | Mavi yanıp söner |
| Init | Seçili modun init hook'u (autonomousInit() veya teleopInit()) bir kez çalışır. Robot hazır, hareketsiz. |
Sarı sabit |
| Start | Seçili modun loop hook'u (autonomousLoop() veya teleopLoop()) ~50 Hz çalışmaya başlar. |
Otonomda turuncu, TeleOp'ta yeşil yanıp söner |
| Stop | Seçili modun stop hook'u (autonomousStop() veya teleopStop()) bir kez çalışır. Robot durur. Kooperatiftir: o anki loop turu bittikten sonra devreye girer. |
Mavi yanıp söner |
| Emergency Stop | Acil durdurma: kullanıcı task'ı anında öldürülür, aktif modun stop hook'u watchdog'lu çalıştırılır, robot reboot'a kadar kilitlenir (Init/Start reddedilir). Donmuş bir loop'u bile durdurur. | — |
Telefonda aynı arayüz dikey düzende yüklenir:
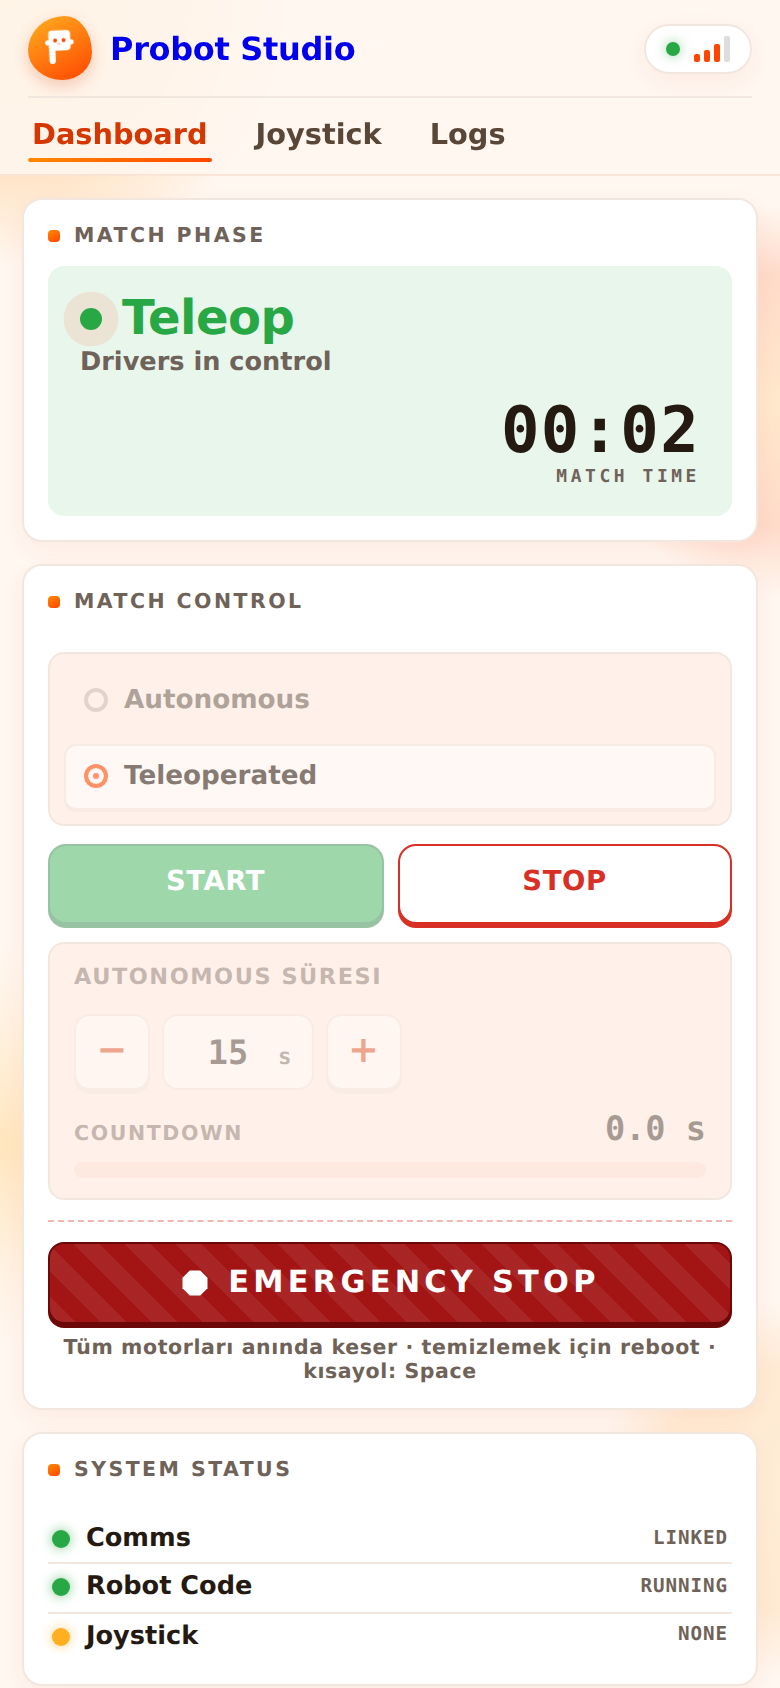 { width="360" }
Robota bağlanıldığında LED mavi yanıp sönüyorsa Driver Station bağlı, mod seçimi ve Init bekleniyor demektir. LED mavi sabit yanıyorsa hiçbir cihaz bağlı değildir.
Joystick Bağlama
Kumanda, arayüzü açan cihaza bağlı olmalı; bilgisayara değil. Bunun nedeni: joystick verisi tarayıcıdaki Gamepad API üzerinden alınır ve WebSocket ile robota iletilir. Kumanda bilgisayara bağlıysa tarayıcı onu göremez.
Kumanda bağlandıktan sonra Joystick sekmesindeki Gamepad kartında yazdığı gibi herhangi bir tuşa bas — kumanda otomatik tanınır ve seçilir. Tarayıcı Gamepad API'si güvenlik kısıtı nedeniyle kullanıcı bir butona basmadan joystick'i yazılıma açmaz.
Buton basıldıktan sonra arayüzde joystick göstergelerinin güncellenmesi gerekir. Güncellenmiyorsa kumanda profili uyumsuz olabilir; Yazılım - Kumanda Profili sayfasına bakılabilir.
Kumanda yoksa Joystick sekmesindeki alternatif kaynaklar elle etkinleştirilebilir; ikisi de otomatik seçilmez, karttaki Etkinleştir ile açılır:
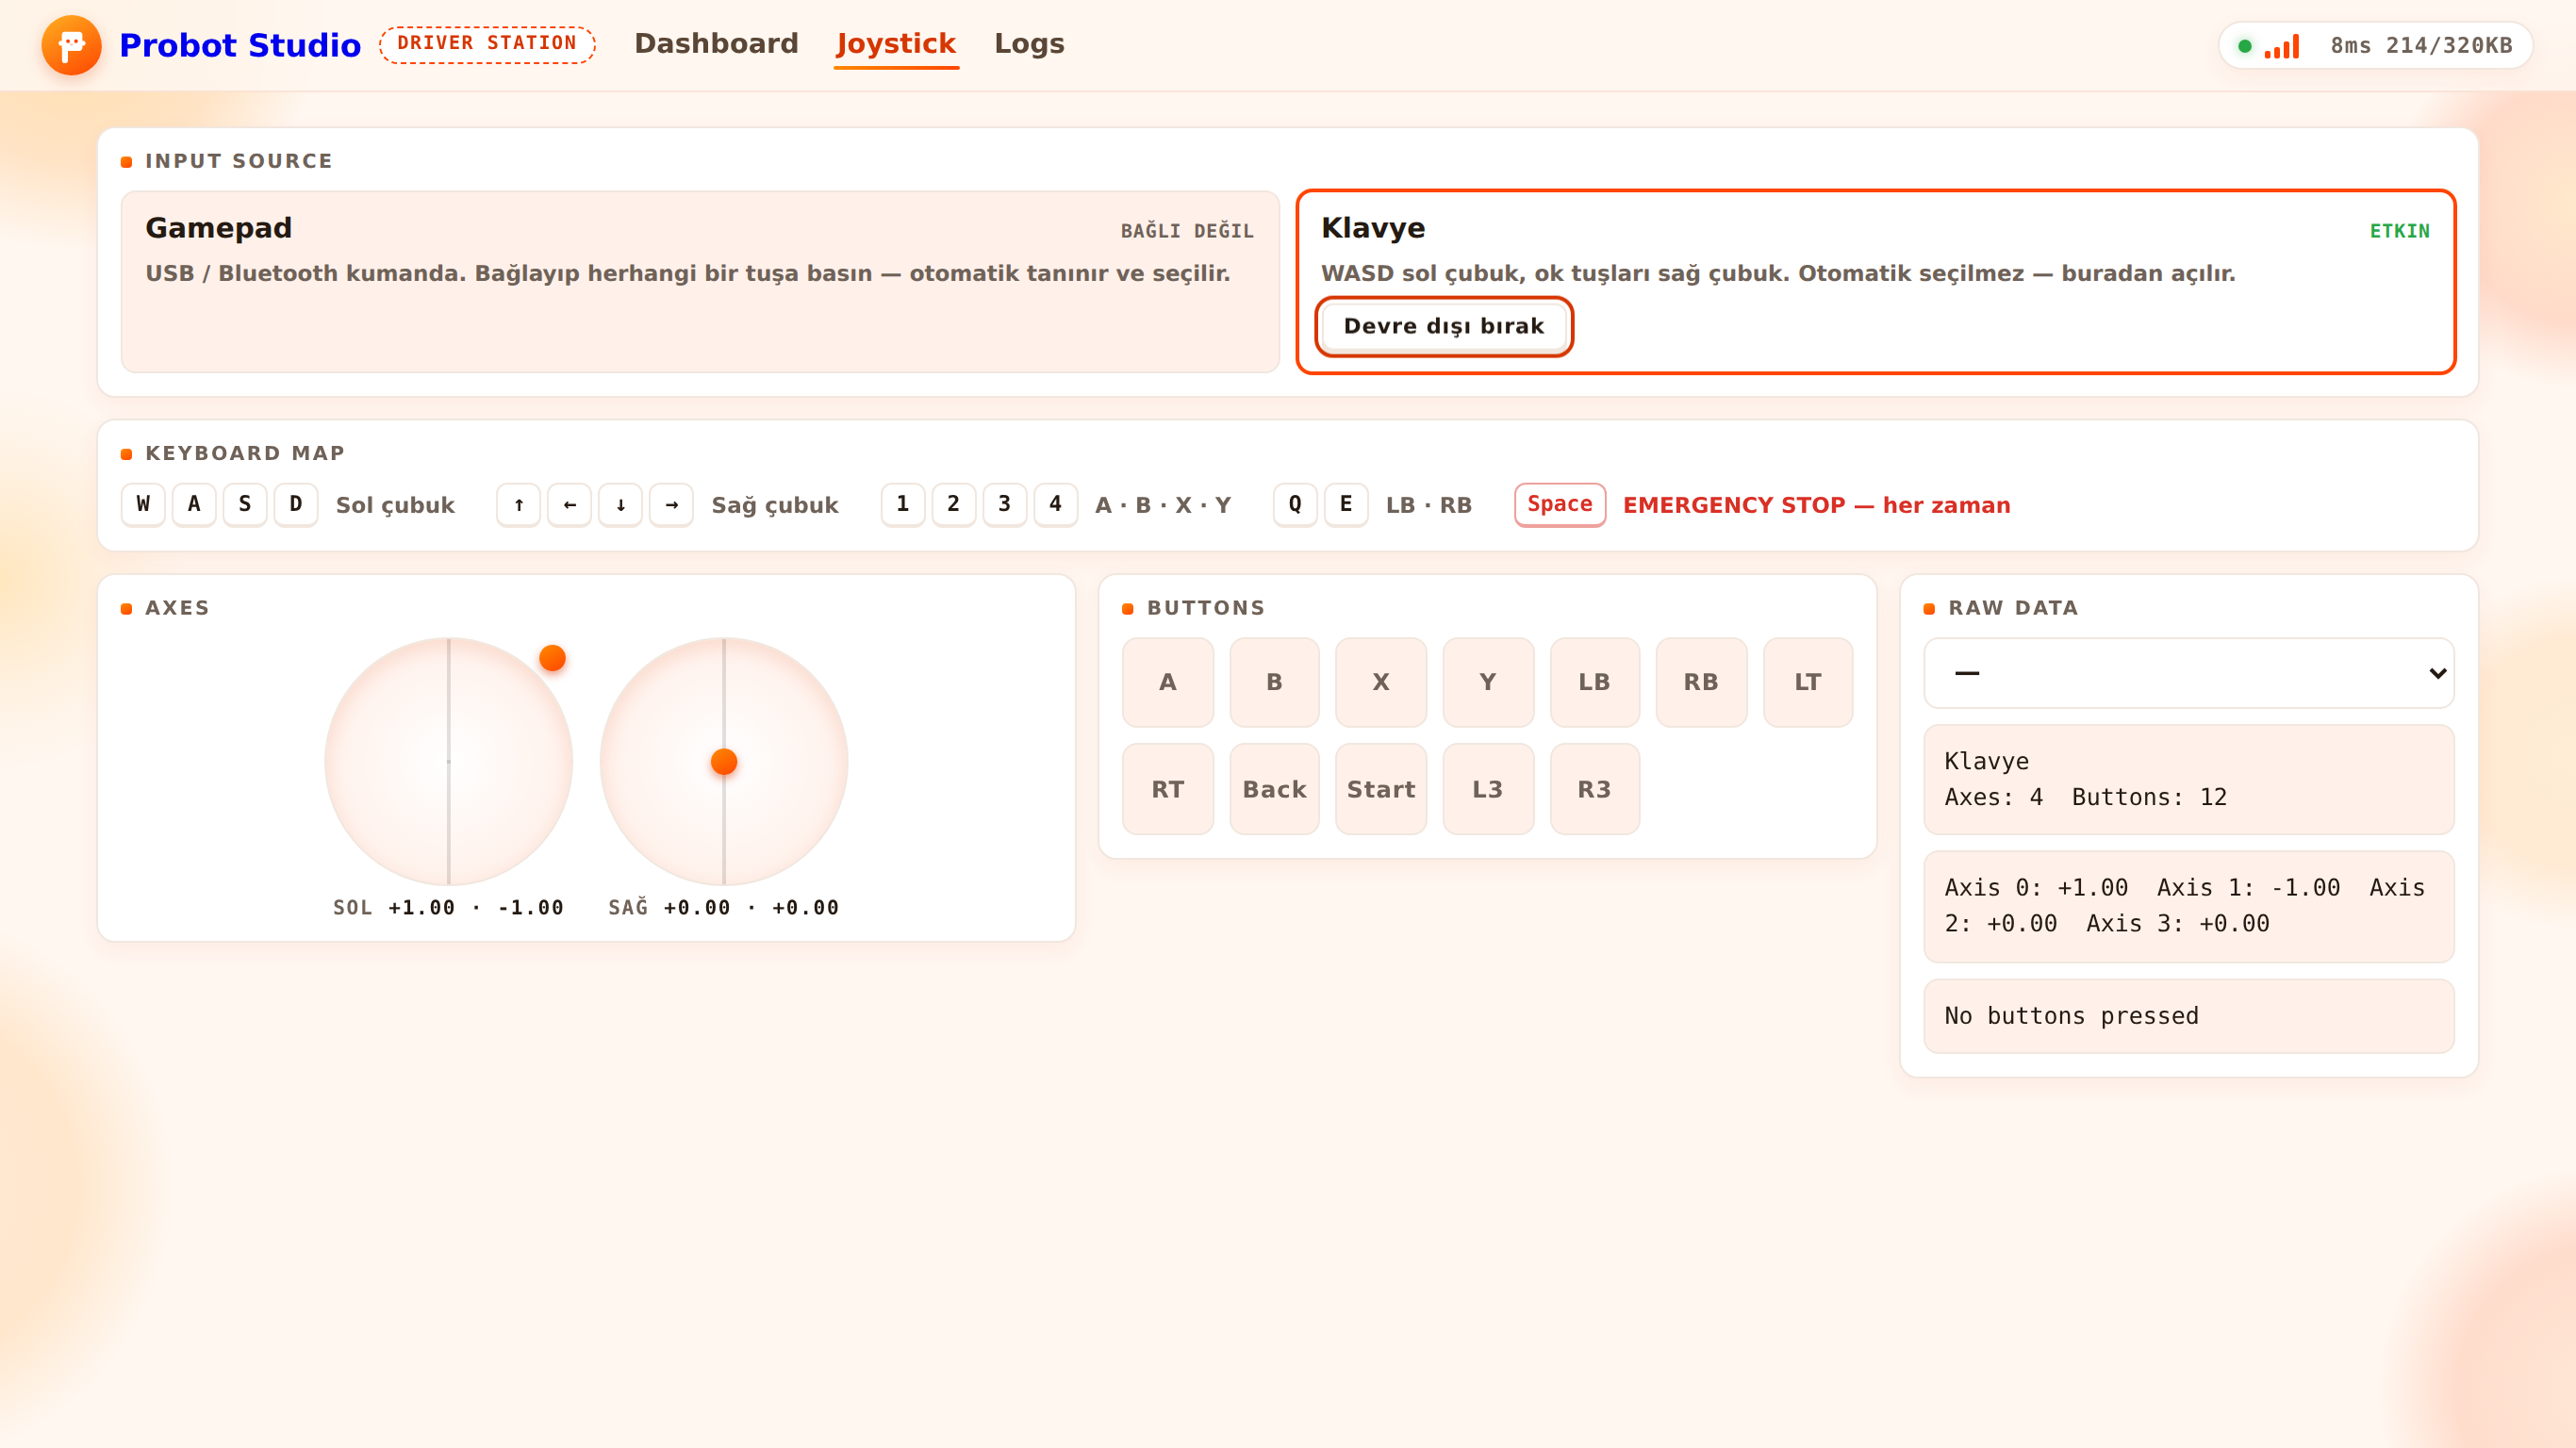
- Klavye (yalnız masaüstünde görünür): WASD sol çubuk, ok tuşları sağ çubuk, 1-4 = A/B/X/Y, Q/E = LB/RB. Space burada da E-stop'tur.
- Dokunmatik (yalnız telefon/tablette görünür): etkinleştirilince tam ekran sürüş ekranı otomatik açılır — alt köşelerde iki sanal çubuk, sağda A/B/X/Y.
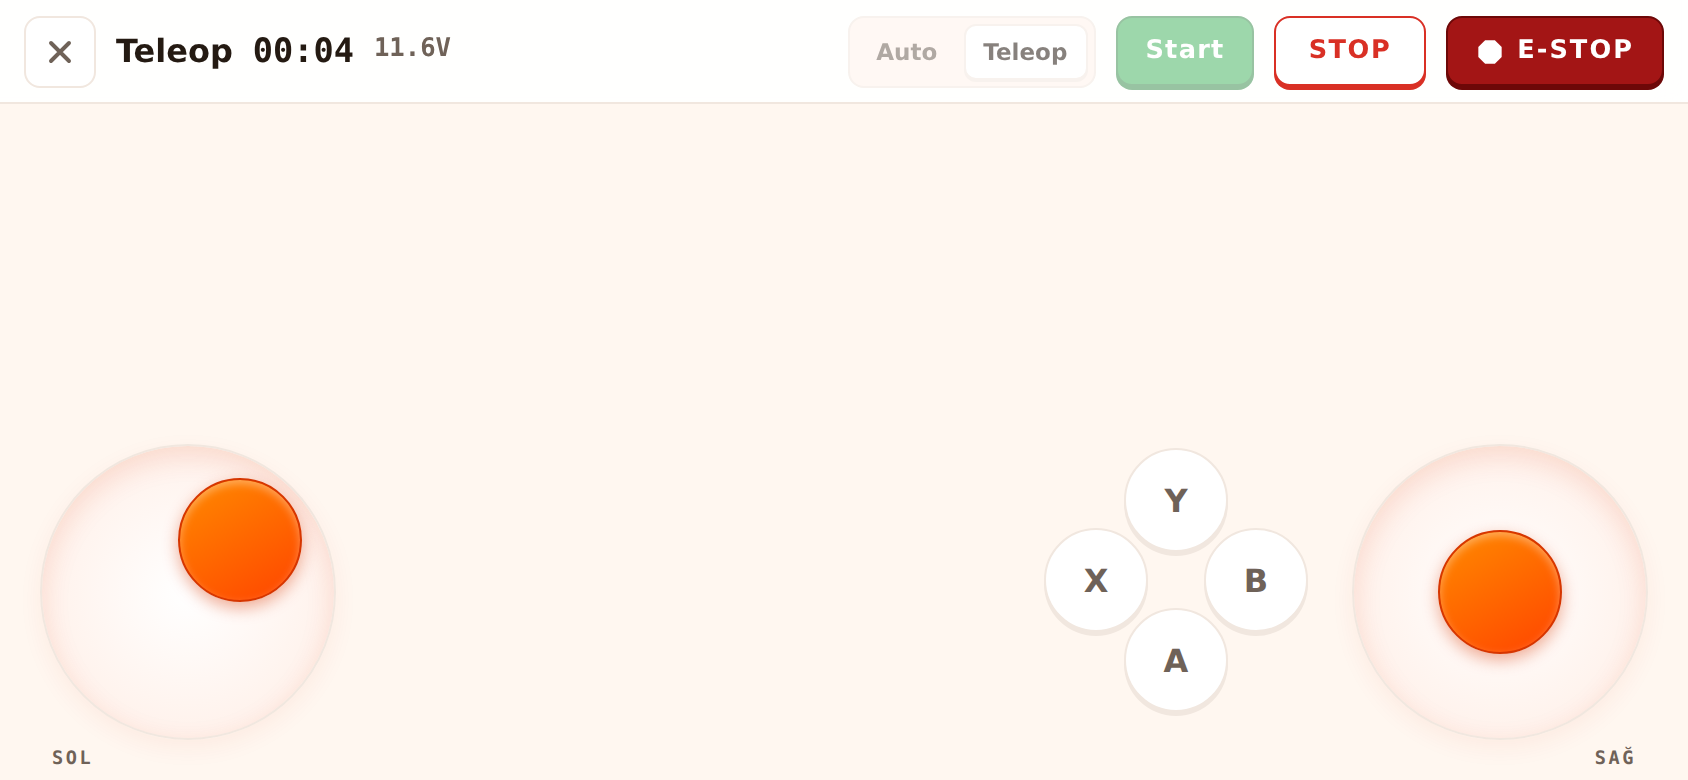
Sürüş ekranının üst barında maç kontrolünün tamamı var: faz, maç saati, otonom geri sayımı, batarya, Auto/Teleop mod seçimi, Init/Start, STOP ve E-STOP. Sürücü maçı yönetmek için ekran değiştirmez; kilit kuralları ana Match Control ile aynıdır. X ile normal arayüze dönülür — kaynak açık kalır, Sürüş ekranı butonuyla tekrar girilir. Telefon dik tutulursa görünüm 90° döner (doğal kullanım telefonu yan çevirmektir); destekleyen tarayıcıda otomatik yatay kilit de denenir.
İlk Joystick Verisi
teleopLoop()'u aşağıdaki kodla değiştir. Sol çubuğun dikey değeri her loop turunda Driver Station ekranına yazılır:
void teleopLoop() {
    auto js = probot::io::joystick_api::makeDefault();
    probot::clearTelemetry();
    probot::printf("Sol Y: %.2f\n", js.getLeftY());
    delay(20);
}
TeleOp modunu seç, Init → Start yap, sol çubuğu hareket ettir. Dashboard'daki telemetri konsolunda değer değişiyor olmalı: çubuk ileri pozitif, geri negatif.
clearTelemetry() ekranı her turda temizler; yoksa önceki değerler birikir. printf format dizgisi "%.2f" ondalık sayıyı iki basamakla yazar.
Buradan sonra: Yazılım sayfasında tüm hook'lar, joystick API'si, motor ve servo kontrolü.